
 EN
L’argument en faveur d’un dépassement de la commande tout-ou-rien
La commande tout-ou-rien est la plus ancienne technique existante. Un thermostat active un chauffage dès que la température chute en dessous d’un seuil donné, puis le désactive dès qu’elle remonte au-dessus d’un autre seuil. Elle est peu coûteuse, intuitive, et fonctionne parfaitement dans de nombreux cas. Alors pourquoi se compliquer la vie avec une méthode plus complexe ?
La réponse dépend de ce dont le procédé a réellement besoin. La commande tout-ou-rien ne régule pas la température de façon significative. Elle autorise des variations de température dans une plage définie par le réglage de l’hystérésis. Si cette plage est large, la température ne se stabilise jamais vraiment. Si elle est étroite, le chauffage s’allume et s’éteint très fréquemment, usant prématurément l’élément de commutation. Aucun réglage ne permet à la fois un contrôle précis et une longue durée de vie du matériel.
La commande PID adopte une approche différente. Au lieu de considérer le chauffage comme un dispositif binaire, la commande PID calcule une sortie proportionnelle à l’erreur, intègre les erreurs passées afin d’éliminer tout décalage en régime permanent et anticipe le comportement futur en fonction de la vitesse de variation. Le résultat est que le chauffage reçoit exactement la puissance nécessaire pour maintenir la température stable, sans les cycles constants qui affectent les systèmes marche/arrêt.
Ce qui se produit réellement sur la température sous commande marche/arrêt
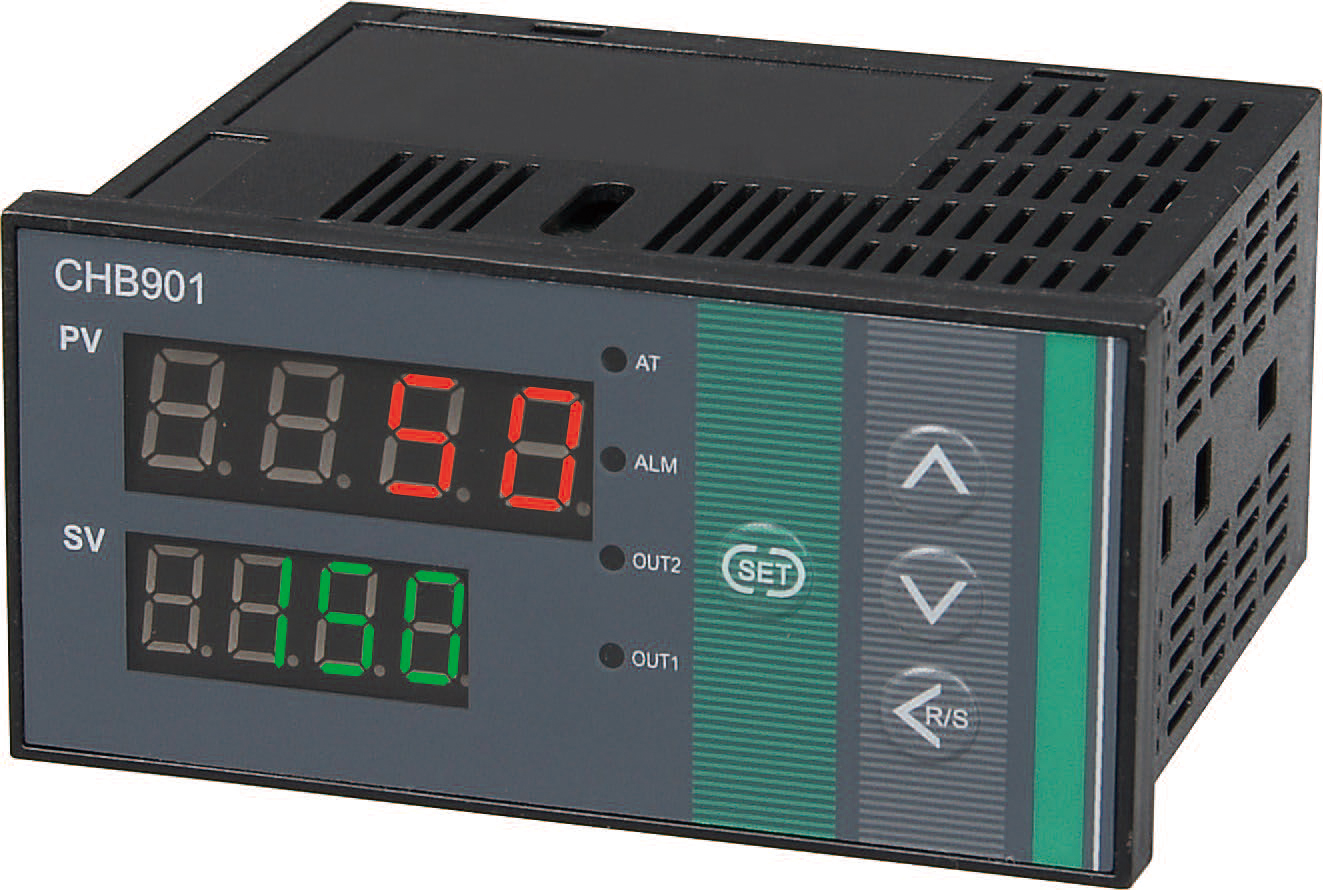
Imaginez un procédé dont la consigne est de 150 degrés Celsius et la bande d’hystérésis de cinq degrés. Le chauffage s’active à 147,5 °C et se désactive à 152,5 °C. La température ne reste jamais fixée à 150 °C : elle oscille. L’amplitude de cette oscillation dépend de la masse thermique du système et de la puissance du chauffage par rapport à la charge.
Pour une grande masse thermique, l’oscillation peut être lente et douce. Pour une petite masse équipée d’un chauffage puissant, elle peut être rapide et violente. Aucune de ces deux situations n’est idéale dans les procédés où l’uniformité de la température influe directement sur la qualité du produit. Le scellement thermique dans l’emballage en est un exemple classique. La résistance du scellé dépend de la température à l’interface entre les couches de film. Si cette température varie de plusieurs degrés, la qualité du scellé diffère d’un emballage à l’autre.
Pourquoi la régulation PID atténue les fluctuations
Le terme proportionnel d’un régulateur PID génère une sortie qui évolue proportionnellement à l’erreur. Une erreur importante entraîne une sortie importante. À mesure que la température s’approche de la consigne, la sortie diminue progressivement. Cette diminution naturelle est ce qui empêche le dépassement que la commande tout-ou-rien produit presque systématiquement.
Le terme intégral résout un problème subtil. Avec un simple contrôle proportionnel, la température a tendance à se stabiliser à une valeur légèrement inférieure à la consigne. La raison en est qu’un certain niveau de sortie est toujours nécessaire pour compenser les pertes thermiques vers l’environnement, et cette sortie exige une erreur non nulle pour être générée. Le terme intégral accumule l’erreur au fil du temps et continue d’ajouter de la sortie jusqu’à ce que l’erreur atteigne zéro. En l’absence d’action intégrale, un régulateur purement proportionnel laisse un écart permanent.
Le terme dérivé est le moins bien compris et le plus controversé. Il réagit à la vitesse de variation de la température. Lorsque la température augmente rapidement, le terme dérivé réduit la sortie afin d’éviter tout dépassement. Lorsque la température diminue, il augmente la sortie. Dans les systèmes thermiques à réponse lente, le terme dérivé peut amplifier le bruit du capteur et provoquer de l’instabilité. De nombreux praticiens le fixent à zéro pour les boucles de température et se contentent d’un contrôle PI.
| Stratégie de commande | Stabilité à température | Usure des composants mécaniques | Complexité du réglage | Modèle de consommation énergétique |
|---|---|---|---|---|
| Marche/arrêt avec hystérésis | Modéré à pauvre | Usure cyclique élevée | Le minimum | Rafales de puissance maximale |
| PID (seulement P) | Décalage modéré en régime permanent | Faible | Faible | Continu, décroissant |
| PID (PI) | Bon, sans décalage | Faible | Modéré | Continu, modulé |
| PID (complet) | Idéal pour les procédés rapides | Faible | Élevé | Continu et prédictif |
Une étude qui remet en question les idées reçues
Une étude de 2025 publiée dans Applied Thermal Engineering a comparé la régulation PID à la régulation tout-ou-rien dans des systèmes de chauffage à forte inertie thermique, en utilisant une installation de thermoformage comme cas d’étude. Le résultat a surpris bon nombre de spécialistes du domaine : la régulation PID n’a pas permis d’économies d’énergie significatives par rapport au fonctionnement tout-ou-rien. Les auteurs ont expliqué que, dans les systèmes présentant une grande inertie thermique, l’équilibre énergétique s’établit naturellement grâce à des cycles alternés de chauffage et de refroidissement, si bien que l’apport énergétique total reste similaire, quelle que soit la stratégie de régulation.
Cela ne signifie pas que la régulation PID est sans intérêt. La même étude souligne qu’elle assure une régulation plus stable et un suivi plus précis de la consigne. L’essentiel est que les économies d’énergie, prises isolément, ne constituent pas un argument décisif en faveur de la régulation PID dans toutes les applications. La justification de son utilisation repose sur la stabilité de la température et la qualité du produit, et non sur l’hypothèse selon laquelle elle réduira systématiquement la facture d’électricité.
L’étude a également mis en évidence une limitation pratique : des paramètres PID fixes entraînent des écarts en régime permanent lorsque les conditions de fonctionnement changent. Pour les petites et moyennes entreprises qui ne disposent pas des ressources nécessaires pour effectuer un réglage continu, il s’agit d’un problème réel.
Quand la commande tout ou rien reste la bonne solution
Il existe des situations où un régulateur tout ou rien constitue effectivement le meilleur choix. Si le procédé présente une très forte inertie thermique, si l’uniformité de température n’est pas critique, ou si le budget est extrêmement limité, un simple thermostat peut s’avérer parfaitement adapté. Un grand bain-marie, par exemple, contenant des centaines de litres de masse thermique, ne réagira pas rapidement aux cycles du chauffage. La température dérivera lentement, et un régulateur tout ou rien doté d’une petite hystérésis permettra de la maintenir dans une fourchette confortable.
La réponse honnête est que la régulation PID n’est pas universellement supérieure. Elle l’est lorsque le procédé exige un contrôle précis de la température, lorsque les dépassements provoquent de véritables problèmes ou lorsque la qualité du produit dépend d’une stabilité thermique constante. Pour tous les autres cas, un régulateur marche/arrêt bien choisi, doté d’une hystérésis adaptée, peut accomplir la tâche à une fraction du coût et de la complexité.
Dans un projet de modernisation d’une ligne d’emballage, les ingénieurs ont constaté que les régulateurs marche/arrêt existants provoquaient des fluctuations de température au niveau des soudures d’environ huit degrés. La variation résultante de la résistance des soudures a entraîné des défaillances intermittentes des emballages pendant le transport. Le remplacement des régulateurs marche/arrêt par des régulateurs PID couplés à des relais à état solide a réduit ces fluctuations à moins de deux degrés, et le taux d’échecs des soudures a nettement diminué.
Une remarque sur le rôle de Suosite dans ce domaine
Suosite fabrique à la fois des régulateurs PID et les relais à état solide qui s’associent à eux pour une sortie à proportion temporelle. Le fait que le régulateur et le dispositif de commutation proviennent de la même chaîne de production simplifie la conception des tableaux électriques et réduit le risque d’incompatibilité entre le chronométrage de la sortie du régulateur et les caractéristiques de réponse du relais. Les capacités OEM et ODM de l’entreprise permettent aux fabricants de tableaux électriques de spécifier un ensemble coordonné de régulation et de commutation, plutôt que de devoir rechercher la compatibilité auprès de plusieurs fournisseurs.
Table des matières
- L’argument en faveur d’un dépassement de la commande tout-ou-rien
- Ce qui se produit réellement sur la température sous commande marche/arrêt
- Pourquoi la régulation PID atténue les fluctuations
- Une étude qui remet en question les idées reçues
- Quand la commande tout ou rien reste la bonne solution
- Une remarque sur le rôle de Suosite dans ce domaine