
 EN
Les trois molettes qui déterminent tout
Tout régulateur PID comporte trois paramètres qui définissent son comportement. Ces paramètres portent des noms différents selon le fabricant : bande proportionnelle, temps intégral, temps dérivé ; ou encore gain, réinitialisation, vitesse ; ou simplement P, I et D. Ce qui compte davantage que les noms, c’est leur fonction réelle.
Le paramètre proportionnel établit la relation entre l’erreur et la sortie. Une petite bande proportionnelle signifie que le régulateur réagit de façon énergique même à une faible déviation par rapport à la consigne. Une grande bande signifie que le régulateur agit avec douceur, en corrigeant lentement. La plupart des régulateurs de température expriment ce paramètre sous forme de bande proportionnelle, soit en degrés, soit en pourcentage de la plage d’entrée. Certains utilisent plutôt le gain proportionnel, qui correspond simplement à l’inverse de la bande. Un gain de 10 correspond donc à une bande de 10 % de la plage.
Le paramètre intégral, souvent appelé réinitialisation, détermine la rapidité avec laquelle le régulateur élimine l’erreur résiduelle après que l’action proportionnelle a fait son travail. Il est exprimé en temps. Un temps intégral plus court signifie que le régulateur augmente la sortie de façon plus énergique afin de combler le dernier écart. Un temps intégral plus long implique une approche plus lente et plus mesurée. Dans certains régulateurs, ce paramètre apparaît sous forme de répétitions par minute plutôt que de temps, ce qui correspond à l’inverse du même concept.
Le paramètre dérivé, parfois appelé taux, réagit à la vitesse de variation de la température. Son rôle consiste à freiner lorsque la température augmente rapidement et que la consigne est proche. Il est exprimé en temps, et, dans la plupart des boucles de température, il est soit réglé sur une petite valeur, soit laissé à zéro.
Lire les unités des paramètres sans se tromper
L’une des principales sources de confusion lors du réglage des paramètres PID réside dans l’absence d’uniformité des unités employées par les fabricants. Par exemple, le terme proportionnel peut être défini, selon la marque du régulateur, soit comme une bande exprimée dans les unités de mesure du procédé, soit comme un gain sans dimension. Le terme intégral peut s’exprimer en secondes par répétition ou en répétitions par minute. Le terme dérivé peut être indiqué en secondes ou en minutes.
L’approche pratique consiste à ignorer les étiquettes et à se concentrer sur le sens de la variation. Pour la bande proportionnelle, une valeur plus petite signifie une réponse plus agressive. Pour le gain, une valeur plus grande signifie une réponse plus agressive. Pour le temps intégral, une valeur plus petite signifie une élimination plus rapide de l’écart. Pour le temps dérivé, une valeur plus grande signifie une anticipation plus forte.
Une vérification rapide dans le manuel du régulateur est largement justifiée. Se tromper sur l’unité utilisée pour le terme intégral — secondes ou minutes — peut faire perdre des heures entières de réglage.
Rôle de chaque paramètre sur la courbe de température
L’action proportionnelle détermine la forme de l’approche de la consigne. Avec trop peu d’action proportionnelle, la température augmente lentement et risque de ne jamais s’en rapprocher. Avec trop d’action proportionnelle, la température dépasse la consigne puis oscille, car le régulateur alterne brusquement entre une sortie excessive et une sortie insuffisante.
L’action intégrale détermine si la température atteint effectivement la consigne. Sans action intégrale suffisante, un écart persistant subsiste entre la température réelle et la consigne. Avec trop d’action intégrale, le régulateur sature pendant la phase de démarrage, puis dépasse fortement la consigne avant de se stabiliser. L’intégrateur a accumulé des erreurs pendant la longue phase d’approche et libère alors d’un seul coup toute cette sortie accumulée.
L'action dérivée façonne l'approche finale et aide à réduire les dépassements. Elle est particulièrement utile dans les procédés où le chauffage réagit rapidement par rapport à la masse thermique. Dans les procédés lents, le terme dérivé détecte une variation de température faible et produit très peu d'effet. Dans les procédés bruyants, il détecte les fluctuations du capteur et provoque des changements erratiques de la sortie.
| Paramètre | Trop faible | Parfaitement adaptée | Trop élevé |
|---|---|---|---|
| Proportionnel | Réponse lente, erreur statique importante | Réponse rapide, dépassement maîtrisable | Oscillation, dépassement excessif |
| Intégral | Écart persistant par rapport à la consigne | Erreur éliminée dans un délai raisonnable | Dépassement au démarrage, oscillations |
| Dérivé | Dépassement à l'approche, stabilisation lente | Approche fluide, dépassement réduit | Amplification du bruit, sortie instable |
Un point de départ pratique qui fonctionne généralement
Il n’existe pas de méthode universelle pour le réglage des paramètres PID, mais il existe un point de départ efficace pour un nombre surprenant de boucles de régulation de température. Réglez la bande proportionnelle à une valeur correspondant approximativement à cinq à dix pour cent de la plage de température attendue. Réglez le temps intégral à quelques minutes. Laissez la dérivée à zéro.
À partir de ce point de départ, la bande proportionnelle peut être resserrée si l’approche de la consigne est trop lente, ou élargie si des oscillations apparaissent. Le temps intégral peut être raccourci si un écart permanent subsiste, ou allongé si le dépassement initial est excessif. La dérivée ne doit être introduite qu’après que les actions proportionnelle et intégrale se soient déjà comportées de façon raisonnablement stable, et uniquement si le dépassement demeure un problème que les ajustements proportionnel et intégral ne parviennent pas à résoudre.
Un procédé doté d’un chauffage de grande puissance par rapport à la charge nécessite une bande proportionnelle plus large et un temps intégral plus long qu’un procédé équipé d’un chauffage de faible puissance et soumis à une charge légère. Le rapport entre la puissance du chauffage et la masse thermique détermine à quel point le régulateur peut agir de façon énergique avant que l’instabilité ne s’installe.
La méthode de Ziegler-Nichols et la raison pour laquelle elle exige une adaptation
La méthode de sensibilité ultime de Ziegler-Nichols est la procédure de réglage la plus citée dans les manuels d’ingénierie des systèmes asservis. Cette méthode consiste à annuler les actions intégrale et dérivée, puis à augmenter progressivement le gain proportionnel jusqu’à ce que le système entre en oscillation continue. Le gain correspondant est appelé gain ultime, et la période d’oscillation, période ultime. À partir de ces deux valeurs, le manuel fournit des formules permettant de déterminer les réglages proportionnel, intégral et dérivé.
Le problème est que les formules de Ziegler-Nichols ont été développées pour des procédés où un rapport d’amortissement à amplitude quart était considéré comme acceptable. En régulation de température, ce niveau d’oscillation est presque jamais acceptable. Cette méthode fournit un point de départ, non une solution finale. Le gain proportionnel doit généralement être réduit et le temps intégral allongé afin de faire entrer la boucle dans une plage où la température est suffisamment stable pour la production.
Une adaptation plus pratique consiste à prendre le résultat de Ziegler-Nichols, à diviser le gain proportionnel par deux, à doubler le temps intégral et à conserver la valeur dérivée telle qu’obtenue par Ziegler-Nichols. Cette version conservatrice échange une réponse plus lente contre une stabilité nettement supérieure, ce qui constitue généralement le bon compromis en régulation de température.
La leçon tirée de l’usine chimique
Dans une usine de produits chimiques spécialisés, la boucle de régulation de température d’un réacteur avait été réglée avec des paramètres agressifs qui assuraient une excellente réponse aux changements de consigne, mais provoquaient des oscillations chaque fois qu’un nouveau lot de matière première était chargé. Ces oscillations étaient attribuées au terme intégral, dont le temps d’intégration avait été réglé trop court, ce qui faisait réagir le régulateur au bruit normal du procédé. Allonger le temps d’intégration d’un facteur trois a éliminé les oscillations sans ralentir de façon notable la réponse aux changements légitimes de consigne.
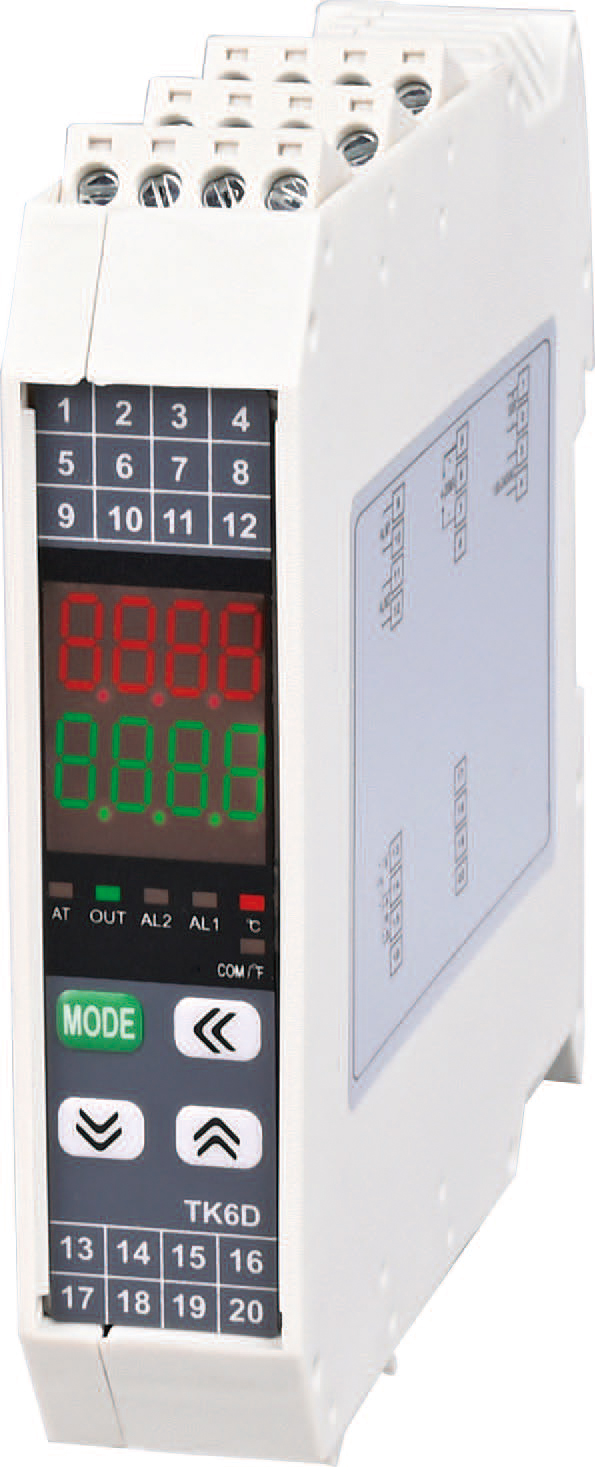
Les régulateurs Suosite prennent en charge les conventions courantes de paramètres et offrent à la fois un mode d’auto-réglage et un mode de réglage manuel. Pour les fabricants de tableaux de commande qui standardisent une seule plateforme de régulateurs, une cohérence du comportement des paramètres sur l’ensemble de la gamme simplifie le processus de réglage et réduit la courbe d’apprentissage lors du passage d’un projet à un autre.
Table des matières
- Les trois molettes qui déterminent tout
- Lire les unités des paramètres sans se tromper
- Rôle de chaque paramètre sur la courbe de température
- Un point de départ pratique qui fonctionne généralement
- La méthode de Ziegler-Nichols et la raison pour laquelle elle exige une adaptation
- La leçon tirée de l’usine chimique