
 EN
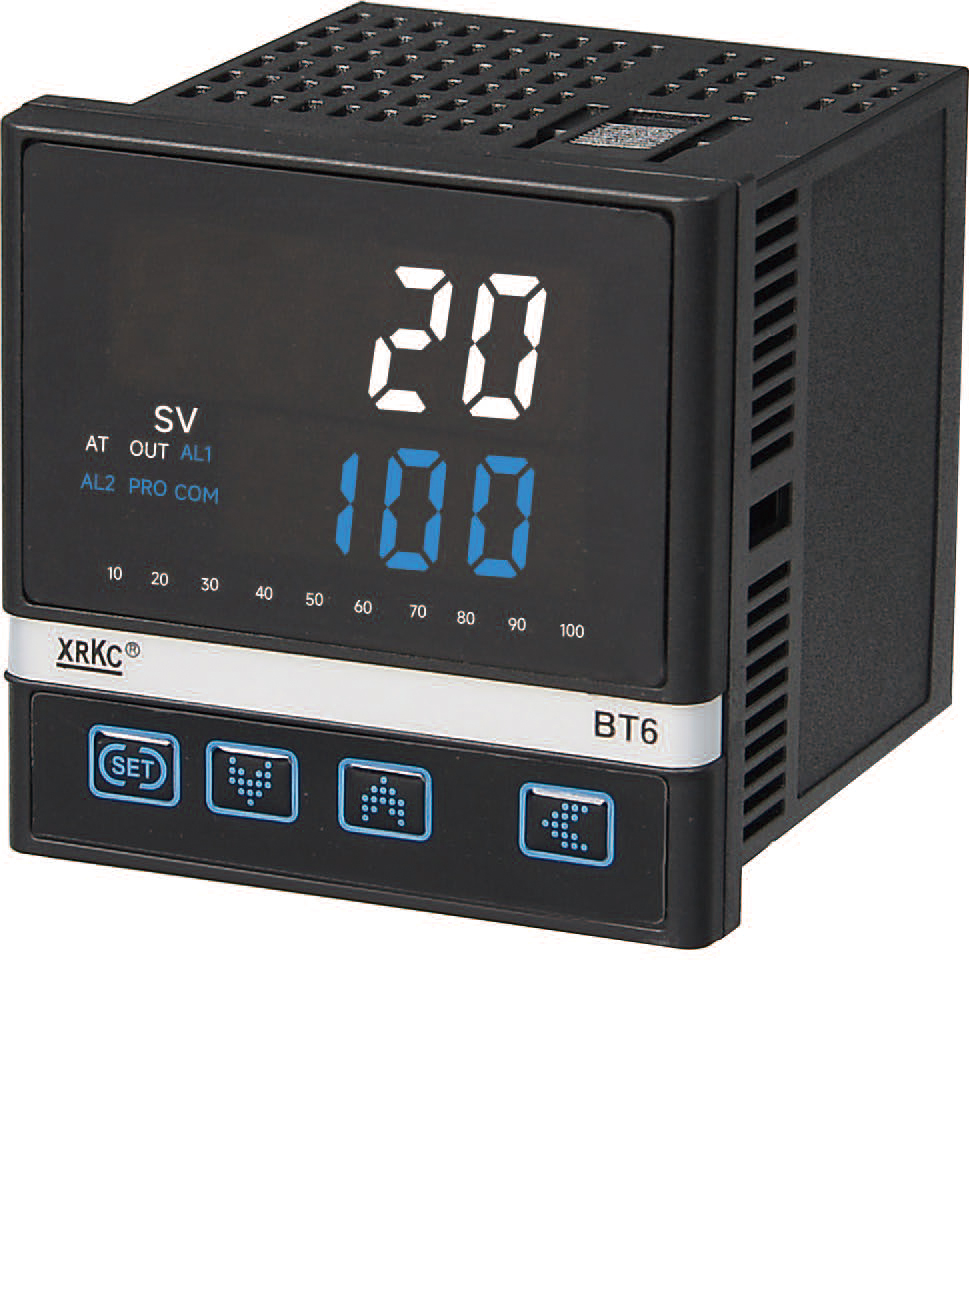
Acción directa frente a acción inversa y escalado de la entrada del sensor
Conectar un nuevo regulador a un circuito industrial de enfriamiento de fluidos sin invertir la acción de control —de calefacción a refrigeración— es la forma más rápida de dañar una bomba de circulación. De fábrica, casi todos los instrumentos de panel se configuran de forma predeterminada en modo de acción inversa, lo que significa que aumentan la potencia de salida cuando la temperatura medida desciende por debajo del punto de consigna. Una unidad de refrigeración funciona exactamente al revés. Configurar un controlador digital de temperatura PID para un enfriador comienza en el menú de configuración inicial mediante la selección de lógica de control de acción directa, de modo que la señal de salida aumente a medida que el fluido de retorno se calienta.
Antes de tocar cualquier bucle de ajuste, el menú de entrada analógica debe coincidir con la sonda física colocada en la tubería colectora del evaporador. La mayoría de los enfriadores industriales dependen de termómetros de resistencia de platino PT100 clase A de tres hilos, en lugar de termopares estándar, porque los circuitos de agua refrigerada requieren una resolución de décimas de grado entre 5 y 25 grados Celsius. Según la norma IEC 60751 para termómetros de resistencia de platino industriales, la resistencia de los cables conductores en una instalación con cableado largo puede desviar las lecturas hasta un grado completo si el tercer cable de compensación está suelto o mal configurado. Introducir un desplazamiento manual del sensor, tras verificar la temperatura del tanque de fluido con un termómetro de referencia calibrado, garantiza que la pantalla refleje con precisión la temperatura real del líquido. Además, aplicar una constante de tiempo de filtro de entrada digital de uno a dos segundos atenúa las fluctuaciones térmicas momentáneas causadas por la cavitación turbulenta de la bomba alrededor del pozo termométrico.
Ajuste de la banda proporcional, el tiempo integral y los valores derivativos para la inercia del fluido
Los circuitos de refrigeración líquida se comportan de forma muy distinta a los hornos eléctricos o los cilindros de extrusoras. El agua y las mezclas de agua y glicol poseen una elevada capacidad calorífica específica, mientras que los intercambiadores de calor de placas soldadas reaccionan casi instantáneamente cuando el refrigerante se expande a través de las placas. Si la banda proporcional se ajusta demasiado estrecha, un controlador digital de temperatura PID accionará bruscamente una válvula de derivación de gas caliente o un compresor de velocidad variable, pasando del 0 al 100 % ante una mínima desviación de medio grado, lo que provocará fuertes oscilaciones de presión del refrigerante.
| Tipo de actuador del enfriador | Banda proporcional recomendada (P) | Tiempo integral típico (I) | Tiempo derivativo típico (D) | Tiempo de ciclo de control (T) |
|---|---|---|---|---|
| Contacto del compresor de velocidad fija | Solo modo encendido-apagado (P = 0) | Desactivado (I = 0) | Desactivado (D = 0) | Retraso mínimo de 180 a 300 segundos contra el ciclo corto |
| Válvula solenoide de derivación de gas caliente | 2,5 a 5,0 grados Celsius | 120 a 240 segundos | de 20 a 40 segundos | modulación por ancho de pulso de 5 a 10 segundos |
| Compresor de tornillo inversor o válvula de expansión electrónica (EEV) | 1,0 a 3,0 grados Celsius | 60 a 150 segundos | de 15 a 30 segundos | Salida analógica continua de 4-20 mA o 0-10 V |
Equilibrar los términos integral y derivativo evita que el enfriador «persiga su propia cola» durante descargas térmicas repentinas. El tiempo integral determina la velocidad con la que el regulador ajusta gradualmente la capacidad de refrigeración básica para eliminar el error en estado estacionario cuando las temperaturas ambientales de la planta aumentan por la tarde. Configurar una ventana integral demasiado corta provoca el «saturación integral» (integral windup), situación en la que el controlador sigue demandando refrigeración máxima incluso después de que el agua de retorno supere el punto de consigna, lo que incrementa el riesgo de congelación del evaporador. Por su parte, la acción derivativa monitorea la tasa de aumento de temperatura por segundo. Cuando una prensa de inyección o una fuente láser vierte repentinamente una gran cantidad de calor en el colector de retorno, un parámetro derivativo correctamente ajustado abre la válvula de refrigeración con anticipación, antes de que la temperatura del depósito se desvíe fuera de los límites tolerados.
Estabilización de un enfriador láser de doble circuito en una planta de fabricación de chapas metálicas
Durante un trabajo de puesta en marcha en verano en una planta de fabricación de chapas metálicas pesadas en el sur de China, un equipo de mantenimiento tuvo que hacer frente a alarmas recurrentes de alta temperatura y a fluctuaciones erráticas de la potencia del haz en una celda de corte por láser de fibra de 12 kilovatios. El enfriador de doble circuito utilizaba un regulador estándar de panel que alguien había sintonizado automáticamente mientras el resonador láser permanecía en modo de espera. Cada vez que la cabeza de corte perforaba una placa gruesa de acero al carbono, la temperatura del agua desionizada de retorno aumentaba tres grados en diez segundos. Como la sintonización automática realizada en la fábrica había calculado una banda proporcional lenta y un tiempo de ciclo de 30 segundos para la válvula de gas caliente modulada por ancho de pulso, el enfriador se quedaba rezagado respecto a la carga térmica y luego enfriaba en exceso el circuito hasta 18 grados Celsius, provocando la condensación de gotas sobre el bloque óptico del láser.
El ingeniero de servicio omitió los valores defectuosos de ajuste automático e introdujo manualmente parámetros adaptados a circuitos líquidos de alto caudal. Al ampliar la banda proporcional a 2,2 grados Celsius, establecer el tiempo integral en 90 segundos, reducir el tiempo derivativo a 22 segundos y disminuir el tiempo de ciclo del relé de estado sólido a 4 segundos, el controlador digital de temperatura PID moduló suavemente los pulsos de derivación del refrigerante. Durante los siguientes tres turnos completos de corte de placas a potencia máxima, la temperatura del suministro de agua se mantuvo dentro de ±0,2 grados Celsius del punto de consigna de 22 grados, desapareció la condensación óptica y las presiones de descarga del compresor se estabilizaron por completo.
Protección contra ciclos cortos del compresor, límites de salida y alarmas de congelación
Incluso las ecuaciones PID más precisas destruirán un circuito de refrigeración si los parámetros de salida ignoran los límites mecánicos del compresor. A diferencia de los calentadores por resistencia eléctrica, que pueden activarse y desactivarse cada medio segundo mediante un relé de estado sólido, los compresores herméticos de tipo scroll y alternativos requieren tiempo para igualar la presión en la cabeza y para que el aceite regrese al cárter. Según las normas de rendimiento AHRI 550/590 para equipos enfriadores de agua, el ciclo rápido sobrecalienta los devanados del motor y arrastra refrigerante líquido hacia el cárter.
Programar un temporizador de retardo obligatorio en la salida o un tiempo mínimo de apagado de 180 segundos siempre que una salida de relé accione directamente un contactor de compresor de velocidad fija.
Establecer límites de bloqueo superior e inferior de la salida entre el 10 % y el 90 % en bucles analógicos de 4-20 mA, de modo que una válvula moduladora de agua fría nunca golpee violentamente su asiento mecánico.
Configurar un relé de alarma independiente con límite inferior absoluto a 3 grados Celsius para circuitos de agua pura, para cortar la alimentación del compresor antes de que los cristales de hielo se unan y rompan el evaporador de placas soldadas.
Habilitar la rampa de salida de arranque suave durante la activación inicial por la mañana, de modo que el enfriador reduzca gradualmente la temperatura del agua caliente del tanque sin provocar la desconexión del interruptor general por alta presión de succión.
Los técnicos de planta también deben comprender cuándo la modulación completa PID resulta contraproducente. Si un enfriador económico depende exclusivamente de un compresor de velocidad fija sin derivación de gas caliente, sin válvula de expansión electrónica ni válvula de agua de tres vías motorizada, habilitar la lógica PID simplemente hará que el contactor se active y desactive repetidamente hasta su fallo. En esa configuración mecánica mínima, el instrumento debe bloquearse en el modo estándar de encendido-apagado con una banda muerta de histéresis de dos grados.
Bloquear los menús de parámetros para una operación fiable en el taller
Una vez que se ha ajustado un circuito de refrigeración, una pulsación accidental de un botón por parte de un operario que pasa puede borrar horas de calibración cuidadosa. Activar el bloqueo de contraseña de los parámetros o esconder el árbol de configuración técnica dentro de los menús de seguridad de nivel dos limita al personal del turno diurno a la visualización de las temperaturas del proceso y al reconocimiento de alarmas.
Equipar los grupos de refrigeración industriales con hardware de control inmune al ruido simplifica la puesta en marcha y protege a los costosos compresores de refrigeración contra conmutaciones erráticas. Suosite respalda a los fabricantes de enfriadoras y a los equipos de modernización de plantas con conjuntos de controladores digitales de temperatura PID de alta precisión, pruebas rigurosas de envejecimiento acelerado (burn-in) y cumplimiento fiable de la cadena de suministro, de modo que los sistemas de refrigeración líquida mantengan tolerancias térmicas ajustadas año tras año.
Tabla de Contenidos
- Acción directa frente a acción inversa y escalado de la entrada del sensor
- Ajuste de la banda proporcional, el tiempo integral y los valores derivativos para la inercia del fluido
- Estabilización de un enfriador láser de doble circuito en una planta de fabricación de chapas metálicas
- Protección contra ciclos cortos del compresor, límites de salida y alarmas de congelación
- Bloquear los menús de parámetros para una operación fiable en el taller