
 EN
La etiqueta de la salida del controlador importa más que el número del terminal
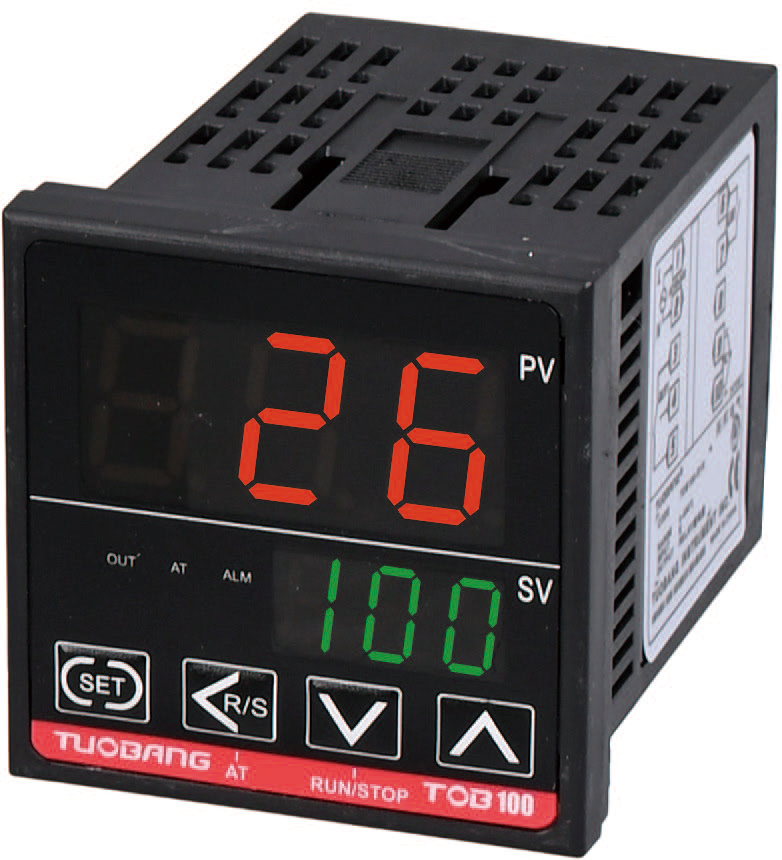
Un controlador de temperatura PID y un relé de estado sólido suelen considerarse un par listo para usar, pero la primera decisión se toma antes de cortar cualquier cable. La etapa de salida del controlador debe coincidir con el requisito de entrada del SSR. La mayoría de las unidades PID para montaje en panel se suministran con uno de tres tipos de salida: un contacto de relé, un pulso de voltaje de corriente continua, a veces etiquetado como «SSR drive», o una señal analógica lineal, como 4 a 20 mA. La versión con contacto de relé es la que genera más confusión en campo, porque el cierre y apertura de un contacto mecánico no equivale al mismo comando que un pulso de nivel lógico, aunque ambos terminen indicando al calentador que realice alguna acción.
Si la hoja de datos del controlador indica «impulsión SSR» o «pulso de voltaje» en los terminales de salida, la entrada SSR es un circuito de corriente continua de bajo voltaje, normalmente en el rango de 5 a 24 VCC. Aquí importa la polaridad: el terminal positivo de la entrada SSR se conecta al terminal de salida positivo del controlador, y la ruta de retorno cierra el circuito. Invertir ese par no siempre destruye ningún componente, pero el SSR podría permanecer permanentemente apagado o comportarse de forma errática. Una rápida comprobación con un multímetro en los terminales del controlador, con la salida forzada a demanda máxima, confirma si el voltaje de impulsión está presente antes de conectar el SSR.
El caso de 4 a 20 mA sigue un recorrido distinto. Una salida en bucle de corriente no puede alimentar directamente una entrada SSR. Requiere un controlador de potencia o una placa controladora que convierta la señal en miliamperios en una señal de disparo que el SSR pueda aceptar. Algunos integradores intentan conectar una salida de 4 a 20 mA a través de una entrada SSR de CC estándar y terminan con un estado medio encendido que nunca se activa por completo. El controlador está haciendo exactamente lo que se le configuró para hacer. El desajuste reside en la interfaz.
El lado de la carga merece la misma atención que el lado de la señal
La mayoría de los diagramas eléctricos terminan en la entrada del SSR y dejan el lado de la carga como un recuadro genérico. En la práctica, el lado de la carga es donde reside la verdadera ingeniería. El SSR es un interruptor en serie con el calentador, y el circuito del calentador debe protegerse de forma independiente. Un fusible semiconductor o un interruptor automático correctamente dimensionado aguas arriba del SSR no son opcionales. El fusible protege al SSR frente a un elemento calefactor en cortocircuito y también limita los daños cuando el propio SSR falla en cortocircuito, lo cual es un modo de fallo conocido en unidades de corriente alterna basadas en triacs.
Los SSR de conmutación en cruce por cero son la opción habitual para cargas de calentamiento resistivas accionadas por salidas PID de proporción temporal. El controlador calcula un ciclo de trabajo, y el SSR conmuta la tensión completa de la red encendiendo y apagando durante un tiempo fijo de ciclo. Existen unidades de disparo aleatorio o de ángulo de fase, pero generan emisiones conducidas y armónicos innecesarios para un simple elemento resistivo. Los conductores de la carga deben mantenerse físicamente separados del par de señales de baja tensión. El ruido inducido en la línea de accionamiento del SSR es una causa frecuente de que el controlador parezca perder su salida o se comporte como si el punto de consigna hubiera cambiado.
La disipación de calor forma parte de la decisión sobre el cableado, no es un detalle estético añadido después. Un SSR disipa aproximadamente entre uno y uno coma cinco vatios por amperio de corriente de carga. Una unidad clasificada para una corriente más alta sin disipador de calor puede funcionar bien a una fracción de su valor nominal, pero lo que realmente importa es la temperatura en los terminales. Fijar mecánicamente el SSR a un panel pintado sin compuesto térmico constituye un error de cableado disfrazado de elección de montaje.
Una visión práctica de reducción de potencia para dimensionar el interruptor
Dimensionar un SSR para una resistencia calefactora no equivale simplemente a igualar las cifras indicadas en la placa de características. La resistencia en frío de muchos elementos calefactores es menor que su resistencia en caliente, por lo que el primer ciclo tras un arranque en frío demanda más corriente que el valor en régimen permanente. Las recomendaciones industriales para cintas calefactoras y cargas similares estiman la corriente de conexión inicial en aproximadamente una vez y media la corriente de funcionamiento, con un margen adicional recomendado para tener en cuenta la temperatura ambiente y las condiciones del recinto. Una tabla conservadora de selección tiene este aspecto:
| Parámetro | Enfoque típico en campo | Motivo |
|---|---|---|
| Corriente en Funcionamiento | Medido o calculado a partir de la potencia nominal del calentador | Referencia para todos los demás factores |
| Corriente de conexión en frío | Aproximadamente de 1,3 a 1,6 veces la corriente de funcionamiento para muchos elementos resistivos | La resistencia del elemento es menor antes de alcanzar la temperatura de funcionamiento |
| Derating Térmico | Margen adicional, normalmente alrededor de 2 a 2,5 veces la corriente de funcionamiento para paneles cerrados | La temperatura de la carcasa del SSR aumenta con la temperatura ambiente y la carga |
| Potencia nominal seleccionada del SSR | Por encima del valor reducido, verificado frente a la curva térmica del fabricante | Evita que la temperatura de la unión se acerque al límite |
| Protección contra cortocircuito | Fusible semiconductor o interruptor coordinado | Protege el SSR y limita los daños causados por un elemento en cortocircuito |
Los valores exactos dependen del elemento y del recinto, por lo que la tabla es un punto de partida y no una regla. Lo importante es la práctica: medir la corriente real, añadir margen para el primer ciclo y luego verificar la curva térmica a la temperatura esperada del panel. Una unidad que parece excesivamente grande sobre el papel suele ser la adecuada una vez que el recinto está caliente.
La sintonización y la colocación de los sensores modifican el resultado del cableado
Un cableado correcto puede dar lugar aún así a un control deficiente si la instalación del sensor y la sintonización se tratan como tareas independientes. El termopar o la RTD deben colocarse donde perciban la respuesta del calentador que el controlador debe gestionar. Un sensor sujeto al exterior de la pared de un horno mide la pared, no el aire ni el producto en su interior. Entonces, el PID regula un proceso distinto del que realmente se desea controlar.
La sintonización automática es un primer paso razonable en una nueva instalación. El controlador inyecta un escalón o un ciclo y calcula los términos proporcional, integral y derivativo a partir de la respuesta observada. En cargas térmicas lentas, la sintonización automática puede tardar mucho tiempo y el resultado puede ser conservador. La sintonización manual sigue siendo útil cuando la carga presenta un tiempo muerto largo, como en un horno grande cuyo elemento calefactor está alejado del sensor. Las reglas al estilo Ziegler-Nichols ofrecen un punto de partida, pero normalmente los valores finales requieren ajuste según el sobrepico y el comportamiento de estabilización.
Un detalle que rara vez aparece en las guías de cableado: el tiempo de ciclo del SSR debe ser lo suficientemente largo para que el calentador y el proceso respondan, pero lo suficientemente corto como para evitar fluctuaciones visibles de temperatura. Un tiempo de ciclo demasiado corto respecto a la masa térmica hace que el controlador persiga ruido. Un tiempo de ciclo demasiado largo produce oscilaciones que parecen problemas de sintonización, pero que en realidad son consecuencia de un parámetro de configuración del cableado.
Cuando el SSR falla en cortocircuito, la instalación eléctrica debe garantizar la seguridad
Los relés de estado sólido fallan en dos modos: un circuito abierto detiene el calentador y produce un síntoma claro de «ausencia de calor». Un fallo por cortocircuito en la salida es el caso más peligroso, porque el controlador puede indicar una salida nula mientras el calentador recibe potencia total. Este no es un evento teórico poco frecuente; es un modo de fallo reconocido y, por ello, una desconexión independiente por sobrecalentamiento forma parte de una arquitectura robusta. La norma IEC 60730-2-9, relativa a los controles de detección de temperatura, considera los fallos de control y la independencia de las funciones protectoras como elementos integrantes de la evaluación de seguridad, no como complementos opcionales.
La solución práctica de cableado consiste en un contactor o un desconectador manual en serie con el SSR, accionado por un instrumento independiente de sobretensión térmica o por un bloqueo físico. El SSR se encarga del conmutado proporcional rápido. El contactor se encarga del aislamiento y de las condiciones anormales. Un transformador de corriente en el circuito de carga puede detectar corriente cuando el controlador ordena una salida nula, lo cual constituye un indicador directo de un cortocircuito en el SSR. Esa señal puede activar el contactor aguas arriba sin depender del propio controlador de temperatura.
En una modernización realizada en una planta química del sur de China, el panel de control existente utilizaba un controlador PID y un SSR de cruce por cero sin desconexión independiente. Un elemento calefactor falló y, simultáneamente, el SSR se cortocircuitó. El panel mostraba una lectura normal hasta que la alarma de sobrecalentamiento de un medidor heredado separado finalmente detectó el aumento de temperatura. La solución no consistió en reemplazar el SSR por otro distinto, sino en instalar un contactor aguas arriba, un interruptor de corriente en una de las ramas de carga y un instrumento dedicado de límite de sobrecalentamiento conectado para desactivar dicho contactor. El diagrama de cableado aumentó en apenas unos pocos terminales, y el modo de fallo cambió de calentamiento incontrolado a parada segura.
Cómo luce realmente una instalación limpia
Una instalación limpia de PID a SSR presenta algunas características reconocibles. El tipo de salida del controlador coincide con la entrada del SSR, y el par de señales está trenzado o blindado cuando el panel es ruidoso. Los conductores de carga están dimensionados para la corriente del calentador y protegidos por un fusible o interruptor automático seleccionado según el comportamiento del SSR ante cortocircuitos. El SSR se monta sobre un disipador de calor con compuesto térmico, y dicho disipador se instala en una ubicación donde la convección pueda mover aire a través de sus aletas. El sensor se ubica dentro del proceso, no en el panel. Los parámetros de sintonización reflejan la respuesta térmica real, no un valor copiado de una máquina similar.
Suosite fabrica controladores de temperatura y relés de estado sólido como una familia de productos coordinada, con producción y pruebas internas en ambos lados del bucle de control. Para los fabricantes de cuadros eléctricos y los fabricantes de equipos originales (OEM) que adquieren ambos componentes en un solo lugar, la compatibilidad de cableado deja de ser un experimento en campo y se convierte simplemente en una verificación de las hojas de datos. La base de fabricación de la empresa y su proceso de inspección garantizan diseños de bornes y configuraciones de salida consistentes, lo que acorta la fase de puesta en servicio cuando se energiza por primera vez un nuevo cuadro eléctrico.
Tabla de Contenidos
- La etiqueta de la salida del controlador importa más que el número del terminal
- El lado de la carga merece la misma atención que el lado de la señal
- Una visión práctica de reducción de potencia para dimensionar el interruptor
- La sintonización y la colocación de los sensores modifican el resultado del cableado
- Cuando el SSR falla en cortocircuito, la instalación eléctrica debe garantizar la seguridad
- Cómo luce realmente una instalación limpia