
 EN
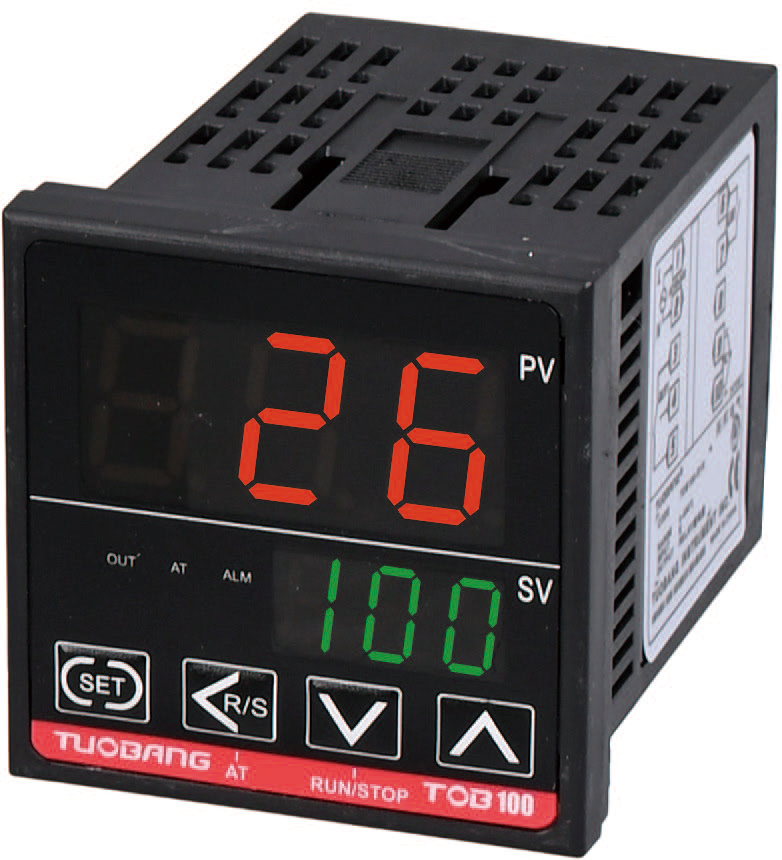
برچسب خروجی کنترلکننده اهمیت بیشتری نسبت به شماره ترمینال دارد
کنترلکنندهٔ دمای PID و رلهٔ حالت جامد اغلب بهعنوان یک جفتِ آمادهٔ نصب و استفاده در نظر گرفته میشوند، اما اولین تصمیم حتی پیش از برش هر سیمی گرفته میشود. مرحلهٔ خروجی کنترلکننده باید با نیازهای ورودی رلهٔ حالت جامد تطبیق داشته باشد. بیشتر واحدهای PID قابل نصب روی پنل با یکی از سه نوع خروجی عرضه میشوند: تماس رلهای، پالس ولتاژ مستقیم که گاهی «رانندهٔ رلهٔ حالت جامد» نامیده میشود، یا سیگنال آنالوگ خطی مانند ۴ تا ۲۰ میلیآمپر. نسخهٔ تماس رلهای بیشترین سردرگمی را در محیطهای عملیاتی ایجاد میکند، زیرا بسته و باز شدن یک تماس مکانیکی دستوری متفاوت از یک پالس سطح منطقی است، هرچند در نهایت هر دو به گرمکن دستور انجام کاری میدهند.
اگر در برگه اطلاعات فنی کنترلکننده عبارت «رانندگی SSR» یا «پالس ولتاژ» روی ترمینالهای خروجی ذکر شده باشد، ورودی SSR یک مدار جریان مستقیم با ولتاژ پایین است که معمولاً در محدوده ۵ تا ۲۴ ولت DC قرار دارد. در اینجا قطبیت اهمیت دارد. ترمینال مثبت ورودی SSR باید به ترمینال مثبت خروجی کنترلکننده متصل شود و مسیر بازگشت حلقه را کامل میکند. معکوس کردن این جفت لزوماً همیشه باعث از بین رفتن قطعات نمیشود، اما ممکن است SSR بهطور دائم خاموش بماند یا رفتار غیرقابل پیشبینی داشته باشد. بررسی سریع با مولتیمتر در ترمینالهای کنترلکننده، در حالی که خروجی بهصورت اجباری در حداکثر تقاضا قرار دارد، وجود ولتاژ رانش را قبل از اتصال SSR تأیید میکند.
حالت ۴ تا ۲۰ میلیآمپر مسیری متفاوت دارد. خروجی حلقه جریان نمیتواند بهطور مستقیم ورودی SSR را تغذیه کند. برای این منظور، نیاز به یک کنترلکننده توان یا یک برد راهانداز است که دستور میلیآمپری را به سیگنال شلیکی تبدیل کند که SSR بتواند آن را بپذیرد. برخی از ادغامکنندگان سعی میکنند خروجی ۴ تا ۲۰ میلیآمپر را روی ورودی DC استاندارد SSR وصل کنند و در نتیجه وضعیت نیمهروشنی ایجاد میشود که هرگز بهطور کامل قفل نمیشود. کنترلکننده دقیقاً همانکاری را انجام میدهد که برای آن پیکربندی شده است. عدم تطابق در رابط قرار دارد.
سوی بار نیز باید همان توجهی که به سوی سیگنال میشود، اختصاص یابد.
بیشتر نمودارهای سیمکشی در ورودی اساسآر (SSR) متوقف میشوند و طرف بار را بهصورت یک جعبهٔ کلی نشان میدهند. در عمل، طرف بار جایی است که مهندسی واقعی انجام میشود. اساسآر (SSR) یک کلید سری با هیتر است و مدار هیتر باید بهطور مستقل محافظت شود. استفاده از فیوز نیمههادی یا قطعکنندهٔ مدار با ظرفیت مناسب در بالادست اساسآر (SSR) اجباری است. فیوز اساسآر (SSR) را در برابر عناصر هیتر اتصالی حفاظت میکند و همچنین آسیبهای ناشی از خرابی خود اساسآر (SSR) در حالت اتصالی را محدود میسازد؛ این حالت خرابی برای واحدهای تریاکی AC شناختهشده است.
اساسآر صفر کراس معمولاً انتخابی رایج برای بارهای گرمایشی مقاومتی است که توسط خروجیهای پیآیدی تناسبی زمانی رانده میشوند. کنترلر چرخه کار را محاسبه میکند و اساسآر ولتاژ خط کامل را در طول یک زمان چرخه ثابت روشن و خاموش میکند. واحدهای آتشافکن تصادفی یا زاویه فاز وجود دارند، اما این واحدها منجر به انتشارات هدایتی و ملاحظات هارمونیکی میشوند که برای یک عنصر مقاومتی ساده ضروری نیستند. خود سیمکشی باید موصلهای بار را از جفت سیگنال ولتاژ پایین بهصورت فیزیکی جدا نگه دارد. نویز القایی روی خط راهاندازی اساسآر دلیل رایجی است که کنترلر ظاهراً خروجی خود را از دست میدهد یا رفتاری شبیه به جابجایی نقطه تنظیم نشان میدهد.
گرمابردی بخشی از تصمیمگیری در مورد سیمکشی است، نه یک اندیشهٔ زیباییشناختی پس از انجام کار. یک ترانزیستور جامد حالت (SSR) تقریباً یک تا یک و نیم وات بر آمپر جریان بار تلف میکند. دستگاهی که بدون گرمابرد برای جریان بالاتری رتبهبندی شده باشد، ممکن است در بخشی از ظرفیت اسمیاش مناسب باشد، اما دمای اتصالدهنده مهم است. بستن مکانیکی SSR به یک صفحهٔ رنگشده بدون استفاده از ترکیب حرارتی، خطایی در سیمکشی است که به اشتباه بهعنوان انتخابی برای نصب تلقی میشود.
دیدگاه عملیِ کاهش ظرفیت برای تعیین اندازهٔ کلید
تعیین اندازهٔ یک SSR برای یک گرمکن مقاومتی، تنها مطابقت مستقیم با ظرفیت اسمی نیست. مقاومت سرد بسیاری از عناصر گرمایشی پایینتر از مقاومت داغ آنهاست؛ بنابراین، چرخهٔ اول پس از روشنشدن سرد، جریان بیشتری نسبت به مقدار جریان در حالت پایدار میکشد. راهنماییهای صنعتی برای نوارهای گرمایشی و بارهای مشابه، جریان ورودی اولیه را حدود یک و نیم برابر جریان کاری معمولی تخمین میزنند و همچنین حاشیهٔ اضافیای برای شرایط دمای محیط و محفظه توصیه میکنند. جدول انتخاب محافظهکارانهای به این شکل است:
| پارامتر | رویکرد معمول در محل | دلیل |
|---|---|---|
| جریان عملیاتی | اندازهگیری یا محاسبهشده از رتبهبندی گرمکن | پایهای برای تمام عوامل دیگر |
| جریان ورودی در شروع سرد | تقریباً ۱٫۳ تا ۱٫۶ برابر جریان کاری برای بسیاری از عناصر مقاومتی | مقاومت عنصر قبل از گرمشدن کمتر است |
| کاهش ظرفیت حرارتی | حاشیه اضافی، معمولاً حدود ۲ تا ۲٫۵ برابر جریان کاری برای پنلهای دربسته | دمای پوسته SSR با دمای محیط و بار افزایش مییابد |
| رتبهبندی انتخابشده SSR | بالاتر از رقم کاهشیافته، که در مقابل منحنی حرارتی تأمینکننده بررسی شده است | از رسیدن دمای اتصال به نزدیکی حد مجاز جلوگیری میکند |
| محافظت از اتصال کوتاه | فیوز نیمههادی یا قطعکنندهی هماهنگشده | محافظت از SSR و محدود کردن آسیب ناشی از عناصر اتصال کوتاهشده |
اعداد دقیق بستگی به عنصر و جعبهی نصب دارد، بنابراین جدول تنها نقطهی شروع است نه قاعدهای اجباری. آنچه اهمیت دارد عادت است: جریان واقعی را اندازهگیری کنید، حاشیهای برای چرخهی اول اضافه کنید، سپس منحنی حرارتی را در دمای پنلی که پیشبینی شده بررسی کنید. واحدی که در کاغذ بزرگتر به نظر میرسد، اغلب پس از گرمشدن جعبه، اندازهی صحیح است.
تنظیم و محل قرارگیری سنسور، نتیجهی سیمکشی را تغییر میدهد
حتی یک سیمکشی صحیح نیز ممکن است در صورت برخورد جداگانه با سنسور و تنظیم، کنترل ضعیفی ایجاد کند. ترموکوپل یا RTD باید در جایی قرار گیرد که پاسخ گرمکننده را بهگونهای مشاهده کند که کنترلر قرار است آن را مدیریت کند. سنسوری که روی سطح خارجی دیوارهی اُون قرار گرفته، دیواره را اندازهگیری میکند، نه هوای داخل یا محصول درون آن. در نتیجه، PID با فرآیندی میجنگد که فرآیند تحت کنترل نیست.
تنظیم خودکار اولین گام منطقی در نصب جدید است. کنترلر یک پله یا یک چرخه را وارد میکند و سپس مقادیر جملات تناسبی، انتگرالی و مشتقی را از پاسخ مشاهدهشده محاسبه میکند. در بارهای حرارتی کند، تنظیم خودکار ممکن است زمان طولانیای طلب کند و نتیجهٔ آن ممکن است محافظهکارانه باشد. تنظیم دستی هنوز هم زمانی مفید است که بار زمان تأخیر طولانی داشته باشد، مانند یک اجاق بزرگ که المنت آن دور از سنسور قرار گرفته است. قوانین سبک زیگلر–نیکولز نقطهٔ شروعی را فراهم میکنند، اما مقادیر نهایی معمولاً بر اساس فراتررفتگی و رفتار پایدارشدن نیاز به تنظیم دارند.
جزئیاتی که بهندرت در راهنمای سیمکشی ظاهر میشود: زمان چرخهٔ SSR باید بهاندازهای طولانی باشد تا گرمکن و فرآیند بتوانند پاسخ دهند، اما بهاندازهای کوتاه باشد که نوسان دمای قابلمشاهدهای ایجاد نکند. زمان چرخهای که نسبت به ظرفیت حرارتی بسیار کوتاه باشد، باعث میشود کنترلر به دنبال نویز بدوید. زمان چرخهای که بیش از حد طولانی باشد، نوسانهایی ایجاد میکند که شبیه مشکلات تنظیم به نظر میرسند، اما در واقع پارامتری از پیکربندی سیمکشی هستند.
وقتی رله حالت جامد (SSR) بهصورت کوتاهمدار میشود، سیمکشی باید بهگونهای طراحی شده باشد که ایمنی را تضمین کند
رلههای حالت جامد در دو حالت خراب میشوند. قطع مدار باعث متوقفشدن گرمکن و ایجاد علامت واضح «عدم وجود گرما» میشود. اما حالت خطرناکتر، اتصال کوتاه در خروجی است؛ زیرا کنترلر ممکن است صفر ولت خروجی نمایش دهد، درحالیکه گرمکن ولتاژ کامل را دریافت میکند. این پدیده یک رویداد نادر یا صرفاً نظری نیست، بلکه یک حالت شناختهشده از خرابی است و دلیل آن است که قطعکننده مستقل دما بالا بخشی از یک معماری ایمن محسوب میشود. استاندارد IEC 60730-2-9، که مربوط به کنترلکنندههای سنجش دماست، خرابیهای کنترلی و استقلال محافظتی را بخشی از ارزیابی ایمنی — نه یک افزودنی اختیاری — در نظر میگیرد.
پاسخ عملی برای سیمکشی، استفاده از یک کنتاکتور یا یک قطعکنندهٔ دستی در مسیر سری با SSR و راهاندازی آن توسط یک دستگاه جداگانهٔ نظارت بر دمای بیشازحد یا یک قفل سختافزاری است. SSR مسئول سوئیچینگ تناسبی و سریع است. کنتاکتور مسئول جداسازی و واکنش به شرایط غیرعادی است. ترانسفورماتور جریان در مدار بار میتواند جریان را هنگامی که کنترلر دستور خروجی صفر میدهد تشخیص دهد؛ این امر نشانهای مستقیم از اتصال کوتاه در SSR است. این سیگنال میتواند کنتاکتور بالادستی را فعال کند بدون آنکه به خود کنترلر دما وابسته باشد.
در یک نوسازی در یک کارخانه شیمیایی در جنوب چین، تابلوی کنترل موجود از کنترلکننده PID و SSR با قطع صفر استفاده میکرد که هیچ قطع مستقلی نداشت. عنصر گرمکن خراب شد و SSR در همان رویداد اتصال کوتاه پیدا کرد. تابلوی کنترل تا زمانی که آلارم دما بالا در یک کنتور قدیمی جداگانه افزایش دما را تشخیص نداد، نمایش عادی ارائه میداد. راهحل، استفاده از SSR متفاوتی نبود؛ بلکه شامل یک کنتاکتور در بالادست، یک سوئیچ جریان روی یک شاخه بار و یک دستگاه مجزای محدودکننده دمای بیشینه بود که بهصورت اختصاصی برای قطع آن کنتاکتور سیمکشی شده بود. نمودار سیمکشی چند ترمینال اضافه شد و حالت خرابی از گرمایش بدون کنترل به خاموششدن ایمن تغییر یافت.
ظاهر واقعی یک نصبکردن تمیز
نصبِ تمیزِ PID به SSR چند ویژگیِ قابلتشخیص دارد. نوع خروجی کنترلر با ورودی SSR مطابقت دارد و جفت سیگنال در محیطهای پرسر و صدا، پیچیده یا زرهدار است. هادیهای بار بر اساس جریان هیتر انتخاب شدهاند و توسط فیوز یا قطعکنندهای محافظت میشوند که بر اساس رفتار اتصال کوتاه SSR انتخاب شده است. SSR روی یک رادیاتور نصب شده و از ترکیب حرارتی استفاده شده است؛ رادیاتور نیز در جایی نصب شده که جریان هوای طبیعی بتواند از میان پرهها عبور کند. سنسور در فرآیند قرار دارد، نه روی پنل. پارامترهای تنظیمشده، پاسخ حرارتی واقعی را منعکس میکنند، نه مقداری که از دستگاه مشابهی کپی شده است.
سووسایت کنترلکنندههای دما و رلههای حالت جامد را بهصورت یک خانوادهٔ هماهنگ از محصولات تولید میکند، با تولید و آزمون داخلی در هر دو سوی حلقهٔ کنترل. برای سازندگان تابلوها و تولیدکنندگان تجهیزات اصلی که هر دو مؤلفه را از یک منبع تأمین میکنند، پرسش دربارهٔ سازگاری سیمکشی به جای یک آزمایش در محل، به بررسی صفحهٔ اطلاعات فنی تبدیل میشود. پایهٔ تولیدی و فرآیند بازرسی این شرکت، چیدمان پایانهها و پیکربندی خروجیها را بهصورت پایدار پشتیبانی میکند که این امر گام راهاندازی اولیهٔ تابلوی جدید را کوتاه میسازد.
فهرست مطالب
- برچسب خروجی کنترلکننده اهمیت بیشتری نسبت به شماره ترمینال دارد
- سوی بار نیز باید همان توجهی که به سوی سیگنال میشود، اختصاص یابد.
- دیدگاه عملیِ کاهش ظرفیت برای تعیین اندازهٔ کلید
- تنظیم و محل قرارگیری سنسور، نتیجهی سیمکشی را تغییر میدهد
- وقتی رله حالت جامد (SSR) بهصورت کوتاهمدار میشود، سیمکشی باید بهگونهای طراحی شده باشد که ایمنی را تضمین کند
- ظاهر واقعی یک نصبکردن تمیز