
 EN
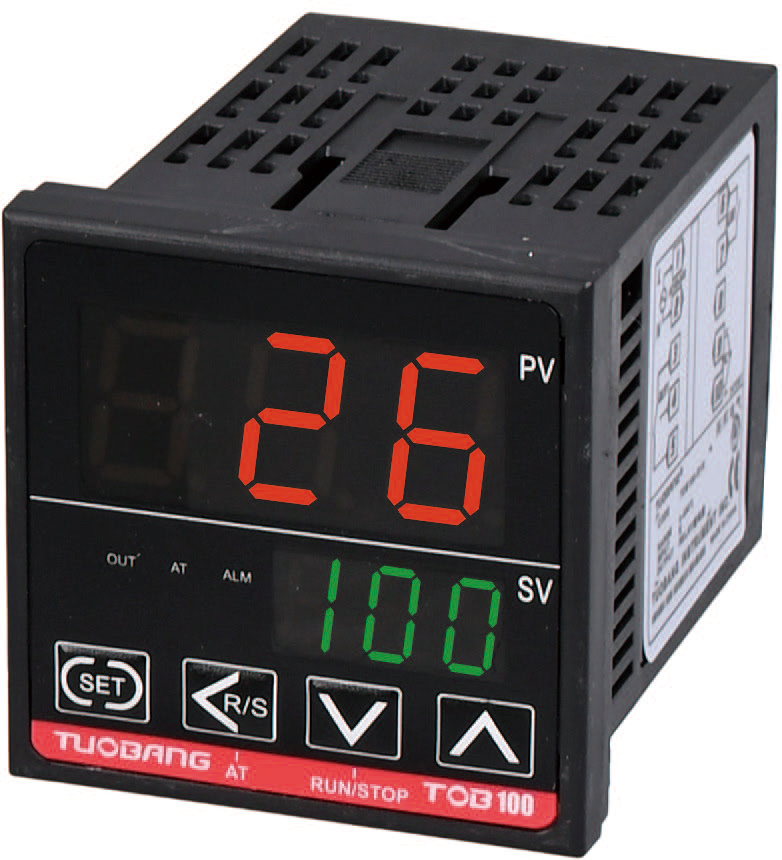
Կառավարիչի ելքի պիտակը կարևոր է տերմինալի համարից ավելի շատ
ՊԻԴ ջերմաստիճանի կարգավորիչը և պինդ մարմնի ռելեն հաճախ դիտարկվում են որպես «միացրու և աշխատի» զույգ, սակայն առաջին որոշումը կայացվում է մինչև ցանկացած լարի կտրումը: Կարգավորիչի ելքային փուլը պետք է համապատասխանի պինդ մարմնի ռելեի մուտքային պահանջներին: Շատ դեպքերում վահանակին միացվող ՊԻԴ սարքերը մատակարարվում են երեք տարբեր ելքային տարատեսակներից մեկով՝ ռելեի շփման կետ, միշտ չէ, որ նշված է «ՍՍՐ վարույթ» անվանմամբ մի հաստատուն հոսանքի իմպուլս կամ 4–20 մԱ տիրույթում գծային անալոգային սիգնալ: Ռելեի շփման կետի տարատեսակն է այն, որն ամենաշատը շփոթություն է առաջացնում դաշտում, քանի որ մեխանիկական շփման կետի փակումն ու բացումը տրվող հրահանգ չէ տրամաբանական մակարդակի իմպուլսի նման, չնայած երկուսն էլ վերջնական արդյունքում հրահանգ են տալիս ջերմատաքացուցիչին ինչ-որ բան անելու:
Եթե կառավարիչի տվյալների թերթիկում ելքային սեղմակների մոտ նշված է «SSR վարույթ» կամ «լարման իմպուլս», ապա SSR-ի մուտքը ցածր լարման միշտ հոսանքի շղթա է, սովորաբար 5–24 Վ միջակայքում: Այստեղ կարևոր է բևեռավորումը: SSR-ի մուտքի դրական սեղմակը միացվում է կառավարիչի ելքի դրական սեղմակին, իսկ վերադարձային ճանապարհը փակում է շղթան: Այդ զույգի հակադարձումը չի ավելի քան միշտ ավերում բան որևէ, սակայն SSR-ը կարող է մշտապես անջատված մնալ կամ անսովոր վարվել: Կարճ բազմաչափիչի ստուգում կառավարիչի սեղմակներում՝ ելքը ստիպելով ամբողջովին ակտիվանալ, հնարավորություն է տալիս հաստատել, որ վարույթի լարումը առկա է SSR-ին միացնելուց առաջ:
4–20 մԱ-ի դեպքում հաջորդում են այլ ճանապարհով: Հոսանքի օղակի ելքը չի կարող ուղղակիորեն սնել SSR-ի մուտքը: Այն պահանջում է հզորության կառավարիչ կամ վարիչ սարքավորում, որը միլիամպերային հրահանգը վերափոխում է այնպիսի ակտիվացման սիգնալի, որը SSR-ը կարող է ընդունել: Որոշ ինտեգրատորներ փորձում են 4–20 մԱ-ի ելքը միացնել ստանդարտ միշտ հոսանքային մուտք ունեցող SSR-ի երկու ծայրերին և արդյունքում ստանում են կես միացված վիճակ, որը երբեք չի ամբողջությամբ կայունանում: Կառավարիչը ճիշտ այն է անում, ինչի համար է կարգավորվել: Չհամապատասխանությունը գտնվում է միջերեսում:
Բեռնվածության կողմը պետք է նույն ուշադրությունն ստանա, ինչ սիգնալի կողմը
Շատ սխեմաներ ավարտվում են SSR-ի մուտքում և բեռնվածության կողմը թողնում են որպես ընդհանուր տուփ: Իրականում բեռնվածության կողմն է, որտեղ իրական ճարտարագիտությունն է գտնվում: SSR-ը ջերմատաքացուցիչի հետ շարքով միացված մի միացման սարք է, և ջերմատաքացուցիչի շղթան պետք է առանձին պաշտպանված լինի: Կիսահաղորդչային ֆյուզը կամ SSR-ից վերև տեղադրված ճիշտ արժեքավորված ավտոմատ մետաղալարային միացումը ընտրովի չէ: Ֆյուզը պաշտպանում է SSR-ը ջերմատաքացուցիչի տարրի կարճ միացման դեպքում, ինչպես նաև սահմանափակում է վնասը, երբ SSR-ը ինքն է վնասվում կարճ միացման վիճակում, ինչը տրիակի վրա հիմնված միացման սարքերի հայտնի վնասման տեսակ է:
Զրոյական կտրվածքի SSR-ները սովորաբար ընտրվում են ռեզիստիվ տաքացման բեռնվածքների համար, որոնք կառավարվում են ժամանակային համամասնական PID ելքերով: Կառավարիչը հաշվում է աշխատանքային ցիկլի տոկոսը, իսկ SSR-ը միացնում և անջատում է լրիվ լարումը ֆիքսված ցիկլի ընթացքում: Գոյություն ունեն պատահական կրակման կամ փուլային անկյան սարքեր, սակայն դրանք առաջացնում են հաղորդվող էմիսիաներ և հարմոնիկ խնդիրներ, որոնք պարզ ռեզիստիվ տարրի համար ավելորդ են: Ինքը միացման գծային սխեման պետք է բեռնվածքի հաղորդիչները ֆիզիկապես առանձնացնի ցածր լարման սիգնալային զույգից: SSR-ի կառավարման գծում ինդուկցված աղմուկը հաճախ է պատճառը, որի պատճառով կառավարիչը թվում է, որ կորցրել է իր ելքը կամ վարվում է այնպես, կարծես սահմանված արժեքը փոխվել է:
Ջերմահաղորդման համակարգի ընտրությունը մաս է կազմում լարման համակարգի նախագծման, այլ ոչ թե միայն վերջնական տեսքի բարելավման մաս։ Կիսահաղորդչային ռելեն (SSR) արտանետում է մոտավորապես 1–1,5 վտ մեկ ամպեր բեռնվածության հոսանքի հաշվով։ Առանց ջերմահաղորդիչի միավոր, որը նախատեսված է բարձր հոսանքի համար, կարող է ճիշտ աշխատել իր նոմինալ արժեքի մի մասով, սակայն կարևոր է տերմինալների ջերմաստիճանը։ Կիսահաղորդչային ռելեն ամրացնել ներկված պանելին՝ առանց ջերմահաղորդիչ միջավայրի, սխալ է լարման համակարգում, որը թաքնված է որպես մոնտաժման ընտրություն։
Կառավարման սարքի չափսերը ընտրելու գործնական նվազեցված գնահատական
Ռեզիստիվ ջերմատաքացուցիչի համար SSR-ի չափսերը ընտրելը ուղղակի անվանական արժեքի համապատասխանեցում չէ։ Շատ ջերմատաքացման տարրերի սառը դիմադրությունը ցածր է տաք դիմադրությունից, այսինքն՝ սառը սկզբնավորման առաջին ցիկլում հոսանքը մեծ է կայուն վիճակի հոսանքից։ Արդյունաբերական ուղեցույցները ջերմատաքացման ժապավենների և նմանատիպ բեռնվածությունների համար առաջին ցիկլի մուտքային հոսանքը գնահատում են մոտավորապես 1,5 անգամ ավելի մեծ, քան աշխատանքային հոսանքը, իսկ շրջակա միջավայրի ջերմաստիճանի և կապսուլի պայմանների համար առաջարկվում է լրացուցիչ ապահովագրություն։ Պահպանողական ընտրության աղյուսակը հետևյալն է.
| Պարամետր | Տեղական գործնական մոտեցում | Սبَب |
|---|---|---|
| Աշխատանքային հոսանք | Չափված կամ հաշվարկված ջեռուցիչի նոմինալ հզորությունից | Բոլոր մյուս գործոնների համար հիմք |
| Սառը սկզբնավորում՝ մուտքային հոսանք | Շատ դիմադրողական տարրերի համար շահագործման հոսանքի մոտավորապես 1,3–1,6 անգամ | Տարրի դիմադրությունը ցածր է տաքացնելուց առաջ |
| Ջերմային նվազեցում | Լրացուցիչ անվտանգության մարգին, սովորաբար շահագործման հոսանքի 2–2,5 անգամ փակ տախտակների համար | SSR-ի պատյանի ջերմաստիճանը բարձրանում է շրջակա միջավայրի և բեռնվածության հետ մեկտեղ |
| Ընտրված SSR-ի նոմինալ հզորություն | Դերեյտինգի արժեքից բարձր, ստուգված մատակարարի ջերմային կորով | Կանխում է միացման տեղի ջերմաստիճանի սահմանին մոտ աճը |
| Կարճ միացման պաշտպանություն | Կիսահաղորդչային ֆյուզ կամ համաձայնեցված անջատիչ | Պաշտպանում է SSR-ը և սահմանափակում է վնասը կարճ միացված տարրի դեպքում |
Ճշգրիտ թվերը կախված են տարրից և կապսուլից, այդ պատճառով աղյուսակը սկզբնական կետ է, այլ ոչ թե կանոն: Կարևորը սովորույթն է՝ չափել իրական հոսանքը, առաջին ցիկլի համար ավելացնել մարգին, այնուհետև ստուգել ջերմային կորը սպասվող պանելի ջերմաստիճանում: Այն միավորը, որը թերթի վրա թվում է չափազանց մեծ, հաճախ ճիշտ չափսն է, երբ կապսուլը տաքանում է:
Կարգավորումը և սենսորի տեղադրումը փոխում են միացման արդյունքը
Ճիշտ միացումը կարող է այնուամենայնիվ վատ կառավարում տալ, եթե սենսորը և կարգավորումը դիտվում են որպես առանձին խնդիրներ: Թերմոզույգը կամ RTD-ն պետք է տեղադրվի այնտեղ, որտեղ այն կտեսնի ջերմատաքացուցիչի արձագանքը, որը կառավարիչը պետք է կառավարի: Օվենի պատի արտաքին մակերեսին ամրացված սենսորը կարդում է պատը, այլ ոչ թե օդը կամ ներսում գտնվող արտադրանքը: Այդ դեպքում PID-ը պայքարում է այն գործընթացի դեմ, որը չի կառավարվում:
Ավտոմատ կարգավորումը նոր տեղադրման համար հիասքանչ առաջին քայլ է: Կառավարիչը մուտքագրում է քայլ կամ ցիկլ և հաշվարկում է համեմատական, ինտեգրալ և ածանցյալ արժեքները՝ հիմնվելով դիտված պատասխանի վրա: Դանդաղ ջերմային բեռնվածության դեպքում ավտոմատ կարգավորումը կարող է երկար ժամանակ տևել, իսկ արդյունքը կարող է լինել պահպանողական: Ձեռքով կարգավորումը մնում է օգեստական, երբ բեռնվածությունը ունի երկար մեռյալ ժամանակ, օրինակ՝ մեծ վառարան, որտեղ տաքացման տարրը հեռու է սենսորից: Ցեյգլեր-Նիկոլսի ոճի կանոնները տալիս են սկզբնական կետ, սակայն վերջնական արժեքները սովորաբար պետք է ճշգրտվեն՝ հիմնվելով վերահասանության և հաստատվելու վարքագծի վրա:
Մեկ մանրամասնություն, որը հազվադեպ է հանդիպում միացման ձեռնարկներում. SSR-ի ցիկլի տևողությունը պետք է բավարարի տաքացման սարքի և գործընթացի պատասխանի համար, սակայն չպետք է լինի չափազանց երկար՝ տեսանելի ջերմաստիճանի տատանումներից խուսափելու համար: Ջերմային զանգվածի համեմատ չափազանց կարճ ցիկլի տևողությունը կառավարիչը ստիպում է հետևել աղմուկին: Չափազանց երկար ցիկլի տևողությունը առաջացնում է տատանումներ, որոնք նման են կարգավորման խնդիրների, սակայն իրականում դա միացման կարգավորման պարամետր է:
Երբ SSR-ը կարճացվում է, լարումները պետք է ապահովեն անվտանգ աշխատանք
Պինդ մարմնի ռելեները ձախողվում են երկու ուղղությամբ։ Բաց շղթան կանգնեցնում է ջերմատաքացուցիչը և առաջացնում է ստույգ «տաքացում չկա» ախտանիշը։ Կարճացված ելքը ավելի վտանգավոր դեպքն է, քանի որ կառավարիչը կարող է ցույց տալ զրոյական ելք, մինչդեռ ջերմատաքացուցիչը ստանում է լի հզորություն։ Սա ոչ թե հազվադեպ տեսական իրադարձություն է, այլ՝ ճանաչված ձախողման ռեժիմ, և հենց դրա պատճառով անկախ վերատաքացման կանգնեցման համակարգը մտնում է հավաստի ճարտարապետության մեջ։ IEC 60730-2-9-ը՝ ջերմաստիճանի սենսորային կառավարման ստանդարտը, կառավարման ձախողումներն ու պաշտպանության անկախությունը դիտարկում է որպես անվտանգության գնահատման մաս, այլ ոչ թե որպես ընտրովի լրացում։
Գործնական լարման լուծումը կոնտակտոր է կամ ձեռքով աշխատող անջատիչ՝ միացված հաջորդաբար SSR-ի հետ և կառավարվող առանձին գերտաքացման սարքով կամ սարքավորման համակարգային արգելափակով: SSR-ը կատարում է արագ համեմատական անջատումը: Կոնտակտորը ապահովում է անջատումը և անսովոր վիճակի կառավարումը: Բեռնվածության շղթայում տեղադրված հոսանքի փոխակերպիչը կարող է հայտնաբերել հոսանք, երբ կառավարիչը հրաման է տալիս զրոյական ելք, ինչը ուղղակի ցույց է տալիս SSR-ի կարճ միացման առկայությունը: Այդ սիգնալը կարող է ակտիվացնել վերին մակարդակի կոնտակտորը՝ առանց հենվելու ջերմաստիճանի կառավարչի վրա:
Մեկ ռետրոֆիթի ժամանակ Չինաստանի հարավում գտնվող քիմիական գործարանում գոյություն ունեցող կառավարման վահանակը օգտագործում էր PID կառավարիչ և զրոյական անցում ունեցող SSR՝ առանց անկախ կտրման: Ջերմային տարրը ձախողվեց, և նույն դեպքում SSR-ը կարճացավ: Վահանակը ցույց տվեց նորմալ ցույց մինչև առանձին հին ցուցիչի վրա տեղադրված գերջերմային զգայարանը վերջապես հայտնաբերեց ջերմաստիճանի բարձրացումը: Լուծումը չէր կապված այլ տիպի SSR-ի օգտագործման հետ: Այն ներառում էր հոսանքի շղթայի վերևում տեղադրված կոնտակտոր, մեկ բեռնվածության ճյուղում տեղադրված հոսանքի անջատիչ և նվիրված գերջերմային սահմանափակման սարք, որը միացված էր այդ կոնտակտորի անջատման համար: Սարքավորման սխեման մի քանի տերմինալով մեծացավ, իսկ ձախողման ռեժիմը փոխվեց անվերահսկելի տաքացումից ապահով անջատման:
Ինչպես է իրականում նայում մաքուր տեղադրումը
Մաքուր PID-ից SSR տեղադրման ընթացքում կան մի քանի ճանաչելի հատկանիշներ։ Կառավարիչի ելքի տիպը համապատասխանում է SSR-ի մուտքին, իսկ սիգնալի զույգը պտտված է կամ էկրանավորված՝ այն դեպքում, երբ վահանակը շատ աղմկոտ է։ Բեռնվածության հաղորդիչները չափված են տաքացուցիչի հոսանքի համար և պաշտպանված են ֆյուզով կամ ավտոմատ մետաղալարով, որոնք ընտրված են SSR-ի կարճ միացման վարքագծի հիման վրա։ SSR-ը տեղադրված է ջերմահաղորդման սարքի վրա՝ ջերմահաղորդման միացման միջոցով, իսկ ջերմահաղորդման սարքը մոնտաժված է այնպես, որ բնական կոնվեկցիան օդը շարժի այդ սարքի վրայով։ Սենսորը տեղադրված է գործընթացում, ոչ թե վահանակի վրա։ Կարգավորման պարամետրերը արտացոլում են իրական ջերմային պատասխանը, այլ ոչ թե նմանատիպ մեքենայից պատճենված արժեքը։
Սուոզիտը ստեղծում է ջերմաստիճանի կարգավորիչներ և պինդ մարմնի ռելեներ՝ որպես համատեղելի արտադրանքների ընտանիք, որոնք արտադրվում են և ստուգվում են ընկերության սեփական արտադրամասերում՝ կառավարման շղթայի երկու կողմերում էլ: Պանելների հավաքման համար և ՕԵՄ-ների համար, որոնք այդ երկու բաղադրիչներն էլ մեկ վայրից են ձեռք բերում, միացման համատեղելիության հարցը վերածվում է տեխնիկական տվյալների ցուցակի ստուգման, այլ ոչ թե դաշտային փորձի: Ընկերության արտադրական հիմքը և ստուգման գործընթացը ապահովում են միատեսակ տերմինալների դասավորություն և ելքային կոնֆիգուրացիաներ, ինչը կարճացնում է նոր պանելի առաջին անգամ միացնելու ժամանակ աշխատանքի ներդրման փուլը:
Բովանդակության աղյուսակ
- Կառավարիչի ելքի պիտակը կարևոր է տերմինալի համարից ավելի շատ
- Բեռնվածության կողմը պետք է նույն ուշադրությունն ստանա, ինչ սիգնալի կողմը
- Կառավարման սարքի չափսերը ընտրելու գործնական նվազեցված գնահատական
- Կարգավորումը և սենսորի տեղադրումը փոխում են միացման արդյունքը
- Երբ SSR-ը կարճացվում է, լարումները պետք է ապահովեն անվտանգ աշխատանք
- Ինչպես է իրականում նայում մաքուր տեղադրումը