
 EN
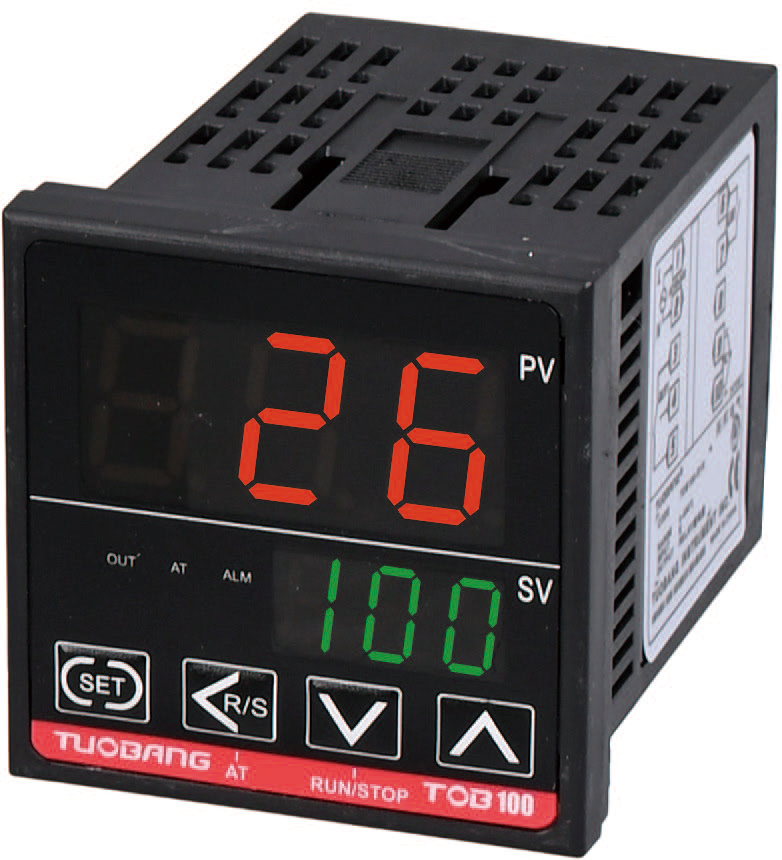
Etykieta wyjścia regulatora ma większe znaczenie niż numer zacisku
Regulator temperatury typu PID oraz przekaźnik stanu stałego (SSR) są często traktowane jako zestaw gotowy do użycia „podłącz i działaj”, ale pierwsza decyzja musi zostać podjęta jeszcze przed przecięciem jakiegokolwiek przewodu. Etap wyjściowy regulatora musi być zgodny z wymaganiami wejściowymi SSR. Większość przemysłowych jednostek PID wyposażonych jest w jeden z trzech typów wyjść: styk przekaźnikowy, impuls napięcia stałego (czasem oznaczany jako „sterowanie SSR”) lub liniowy sygnał analogowy, np. 4–20 mA. Wersja ze stykiem przekaźnikowym powoduje najczęściej pomyłki w praktyce, ponieważ mechaniczne zamykanie i otwieranie styku nie jest tym samym poleceniem co impuls poziomu logicznego, mimo że oba ostatecznie nakazują grzejnikowi wykonanie określonej czynności.
Jeśli w karcie technicznej sterownika wymienione są „sterowanie SSR” lub „impuls napięcia” na zaciskach wyjściowych, wejście SSR stanowi obwód prądu stałego o niskim napięciu, zwykle w zakresie od 5 do 24 VDC. Tutaj istotne jest zachowanie polaryzacji. Dodatni zacisk wejścia SSR należy podłączyć do dodatniego zacisku wyjściowego sterownika, a ścieżka powrotna zamyka obwód. Zamiana tych dwóch przewodów nie zawsze powoduje uszkodzenie urządzeń, ale SSR może pozostawać trwale wyłączone lub działać niestabilnie. Szybka kontrola multimetrem na zaciskach sterownika przy wymuszeniu pełnego sygnału wyjściowego potwierdza obecność napięcia sterującego przed podłączeniem SSR.
Wariant 4–20 mA działa inaczej. Wyjście pętli prądowej nie może bezpośrednio zasilać wejścia SSR. Wymaga ono sterownika mocy lub płytki sterującej, która przekształca sygnał w miliamperach na sygnał wyzwalający akceptowany przez SSR. Niektórzy integratorzy próbują podłączyć wyjście 4–20 mA do typowego wejścia prądu stałego SSR i kończą z połowicznie włączonym stanem, który nigdy nie przełącza się całkowicie. Sterownik wykonuje dokładnie to, co zostało mu skonfigurowane. Niedopasowanie występuje na poziomie interfejsu.
Strona obciążenia wymaga takiej samej uwagi jak strona sygnału
Większość schematów okablowania kończy się na wejściu SSR i pozostawia stronę obciążenia jako ogólny prostokąt. W praktyce właśnie po stronie obciążenia odbywa się właściwe inżynierstwo. SSR to przełącznik szeregowo połączony z grzałką, a obwód grzałki musi być chroniony niezależnie. Bezpiecznik półprzewodnikowy lub odpowiednio dobrany wyzwalacz nadprądowy umieszczony przed SSR nie są opcjonalne. Bezpiecznik chroni SSR przed zwarciem elementu grzejnego, a także ogranicza uszkodzenia w przypadku awarii SSR w stanie zwarcia – co jest znanym trybem uszkodzenia jednostek prądu przemiennego opartych na tyrystorach triac.
Zero cross SSR są zwykle wybierane do obciążeń grzewczych o charakterze rezystancyjnym, sterowanych wyjściami PID z proporcjonalnym czasem włączania. Sterownik oblicza cykl pracy, a SSR włącza i wyłącza pełne napięcie sieciowe w ramach ustalonego czasu cyklu. Istnieją również jednostki typu random fire lub kątowej fazy, ale wprowadzają one zakłócenia przewodzone i harmoniczne, które nie są potrzebne przy prostym elemencie rezystancyjnym. Przewody obciążenia powinny być fizycznie oddzielone od pary przewodów sygnałowych niskiego napięcia. Zakłócenia indukowane na linii sterującej SSR są częstą przyczyną pozornego utraty wyjścia przez sterownik lub jego zachowania jakby punkt zadany uległ przesunięciu.
Odprowadzanie ciepła jest częścią decyzji dotyczącej okablowania, a nie estetycznym dodatkiem po fakcie. Stały prąd przepływający przez SSR powoduje rozpraszanie mocy w zakresie od jednego do półtora watów na amper prądu obciążenia. Urządzenie o wyższym nominalnym prądzie pracy bez radiatora może działać poprawnie przy ułamku swojej wartości znamionowej, jednak kluczowe jest osiągane temperaturowe końcówki. Przykręcenie SSR do pomalowanej blachy bez pasty termoprzewodzącej to błąd okablowania maskujący się pod wybór sposobu montażu.
Praktyczna perspektywa obniżenia parametrów przy doborze przełącznika
Dobór SSR do grzejnika oporowego nie polega na prostym dopasowaniu do wartości znamionowych. Oporność zimnych elementów grzejnych jest często niższa niż ich oporność w stanie nagrzania, więc pierwszy cykl po zimnym starcie pobiera większy prąd niż wartość ustalona. Wskazówki przemysłowe dotyczące taśmy grzejnej i podobnych obciążeń określają szczytowy prąd załączania w pierwszym cyklu na około półtora raza wyższy od prądu roboczego, przy czym zaleca się dodatkowy zapas uwzględniający temperaturę otoczenia oraz warunki obudowy. Konserwatywna tabela doboru wygląda następująco:
| Parametr | Typowe podejście stosowane w praktyce | Powód |
|---|---|---|
| Prąd pracy | Pomierzony lub obliczony na podstawie mocy grzałki | Punkt odniesienia dla wszystkich innych czynników |
| Prąd włączeniowy przy zimnym starcie | Około 1,3–1,6 razy prąd roboczy dla wielu elementów rezystancyjnych | Opór elementu jest niższy przed nagrzaniem |
| Obniżenie mocy z powodu nagrzewania się | Dodatkowy zapas, często około 2–2,5 razy prąd roboczy dla zamkniętych paneli | Temperatura obudowy SSR rośnie wraz ze środowiskową temperaturą i obciążeniem |
| Wybrana moc znamionowa SSR | Powyżej wartości zredukowanej, sprawdzona względem krzywej termicznej producenta | Zapobiega przekroczeniu temperatury styku w kierunku granicznej wartości |
| Ochrona przed zwarciem | Bezpiecznik półprzewodnikowy lub zsynchronizowany wyzwalacz | Chroni SSR i ogranicza uszkodzenia spowodowane zwartym elementem |
Dokładne wartości zależą od konkretnego elementu i obudowy, dlatego tabela stanowi jedynie punkt wyjścia, a nie regułę. Istotne jest przyjęcie odpowiedniego nawyku: pomiar rzeczywistego prądu, dodanie zapasu na pierwszy cykl, a następnie sprawdzenie krzywej termicznej przy oczekiwanej temperaturze szafy. Jednostka, która na papierze wydaje się nadmiernie duża, często okazuje się właściwego rozmiaru po nagrzaniu się obudowy.
Dobór nastaw i rozmieszczenie czujników wpływają na końcowy układ okablowania
Poprawne okablowanie może nadal dawać słabe sterowanie, jeśli czujniki i nastawy traktowane są jako oddzielne zadania. Termopara lub czujnik rezystancyjny (RTD) powinien być umieszczony tam, gdzie rejestruje odpowiedź grzejnika, którą kontroler ma regulować. Czujnik przyczepiony do zewnętrznej ściany pieca mierzy temperaturę ściany, a nie powietrza ani produktu wewnątrz. Wówczas regulator PID próbuje sterować procesem, który nie jest tym, który ma być kontrolowany.
Automatyczne strojenie to rozsądny pierwszy krok przy nowej instalacji. Sterownik wprowadza skok lub cykl i oblicza wartości członów proporcjonalnego, całkującego oraz różniczkującego na podstawie zaobserwowanej odpowiedzi. W przypadku powolnych obciążeń cieplnych automatyczne strojenie może zająć dużo czasu, a uzyskany wynik może być zachowawczy. Ręczne strojenie pozostaje przydatne, gdy obciążenie charakteryzuje się dużym czasem martwym, np. w przypadku dużego pieca, w którym grzałka znajduje się daleko od czujnika. Zasady stylu Zieglera-Nicholsa zapewniają punkt wyjścia, ale końcowe wartości zwykle wymagają dostosowania na podstawie przeregulowania i zachowania układu podczas osiągania stanu ustalonego.
Jedna szczegółowa kwestia, która rzadko pojawia się w instrukcjach montażowych: czas cyklu SSR powinien być wystarczająco długi, aby grzałka i proces mogły zareagować, ale zarazem wystarczająco krótki, aby uniknąć widocznych pulsacji temperatury. Zbyt krótki czas cyklu względem masy cieplnej powoduje, że sterownik reaguje na szum. Zbyt długi czas cyklu powoduje wahania temperatury, które wyglądają jak problemy ze strojeniem, lecz są w rzeczywistości wynikiem ustawienia parametru konfiguracji okablowania.
Gdy SSR ulega awarii zwarciowej, obwód elektryczny musi zapewnić bezpieczne działanie
Stacjonarne przekaźniki półprzewodnikowe ulegają awarii na dwa sposoby. Przerwa w obwodzie powoduje wyłączenie grzałki i wyraźny objaw braku ogrzewania. Awaria zwarciowa wyjścia jest bardziej niebezpieczna, ponieważ sterownik może wyświetlać zerowe wyjście, podczas gdy grzałka otrzymuje pełną moc. Nie jest to rzadkie zdarzenie teoretyczne. Jest to uznany tryb awarii i właśnie dlatego niezależne zabezpieczenie przed przegrzaniem stanowi część poprawnej architektury systemu. Norma IEC 60730-2-9, dotycząca urządzeń sterujących temperaturą, traktuje awarie sterowania oraz niezależność zabezpieczeń jako element oceny bezpieczeństwa, a nie jako opcjonalne uzupełnienie.
Praktycznym rozwiązaniem w zakresie okablowania jest stosowanie przekaźnika kontaktowego lub ręcznego wyłącznika szeregowo z SSR, sterowanego osobnym urządzeniem do pomiaru nadmiernych temperatur lub sprzężeniem sprzętowym. SSR odpowiada za szybkie, proporcjonalne przełączanie. Przekaźnik kontaktowy zapewnia izolację oraz obsługuje warunki nietypowe. Przetwornik prądowy w obwodzie obciążenia może wykrywać przepływ prądu w sytuacji, gdy regulator wydaje polecenie zerowego wyjścia – jest to bezpośredni wskaźnik zwarcia w SSR. Ten sygnał może spowodować wyłączenie przekaźnika kontaktowego położonego wyżej w układzie, bez konieczności polegania na samym regulatorze temperatury.
W jednym modernizowanym układzie w zakładzie chemicznym na południu Chin istniejąca tablica sterowania wykorzystywała regulator PID oraz przekaźnik stałoprądowy SSR z zerowym przejściem bez niezależnego wyzwalania odcięcia. Element grzejny uległ awarii, a SSR zwarczył w tym samym momencie. Tablica wyświetlała normalne odczyty aż do chwili, gdy osobny, starszy miernik temperatury wyzwolił alarm przekroczenia temperatury. Rozwiązaniem nie było zastosowanie innego SSR, lecz montaż stycznika w obwodzie zasilania, wyzwalacza prądowego na jednej gałęzi obciążenia oraz dedykowanego urządzenia limitującego temperaturę, połączonego przewodami ze stycznikiem w celu jego wyłączenia. Schemat połączeń rozszerzył się o kilka zacisków, a tryb awarii zmienił się z niekontrolowanego nagrzewania na bezpieczne wyłączenie.
Jak wygląda rzeczywiście czysta instalacja
Czysta instalacja regulatora PID z przekaźnikiem stałoprądowym (SSR) charakteryzuje się kilkoma rozpoznawalnymi cechami. Typ wyjścia regulatora odpowiada wejściu SSR, a para sygnałowa jest skręcona lub ekranowana w miejscach, gdzie szafa sterownicza generuje zakłócenia. Przewody obciążenia są dobrane pod kątem prądu grzejnika i zabezpieczone bezpiecznikiem lub wyzwalaczem automatycznym dobranym zgodnie z zachowaniem SSR w przypadku zwarć. SSR jest zamontowany na radiatorze z pastą termoprzewodzącą, a sam radiator umieszczony jest w miejscu umożliwiającym przepływ powietrza przez jego żebra dzięki konwekcji. Czujnik znajduje się w procesie, a nie na szafie sterowniczej. Parametry strojenia odzwierciedlają rzeczywistą odpowiedź termiczną, a nie skopiowaną wartość z podobnej maszyny.
Suosite produkuje sterowniki temperatury oraz przekaźniki półprzewodnikowe jako spójną rodzinę produktów, z wewnętrznej produkcji i testów obejmujących obie strony pętli sterowania. Dla producentów szaf sterowniczych oraz OEM-ów zakupujących oba komponenty w jednym miejscu pytanie o zgodność okablowania sprowadza się do sprawdzenia arkusza danych technicznych zamiast eksperymentowania w warunkach rzeczywistych. Baza produkcyjna firmy oraz proces inspekcji zapewniają stałą układę zacisków i konfiguracje wyjść, co skraca etap uruchamiania przy pierwszym włączeniu nowej szafy sterowniczej.
Spis treści
- Etykieta wyjścia regulatora ma większe znaczenie niż numer zacisku
- Strona obciążenia wymaga takiej samej uwagi jak strona sygnału
- Praktyczna perspektywa obniżenia parametrów przy doborze przełącznika
- Dobór nastaw i rozmieszczenie czujników wpływają na końcowy układ okablowania
- Gdy SSR ulega awarii zwarciowej, obwód elektryczny musi zapewnić bezpieczne działanie
- Jak wygląda rzeczywiście czysta instalacja