
 EN
ป้ายระบุเอาต์พุตของตัวควบคุมมีความสำคัญมากกว่าหมายเลขขั้วต่อ
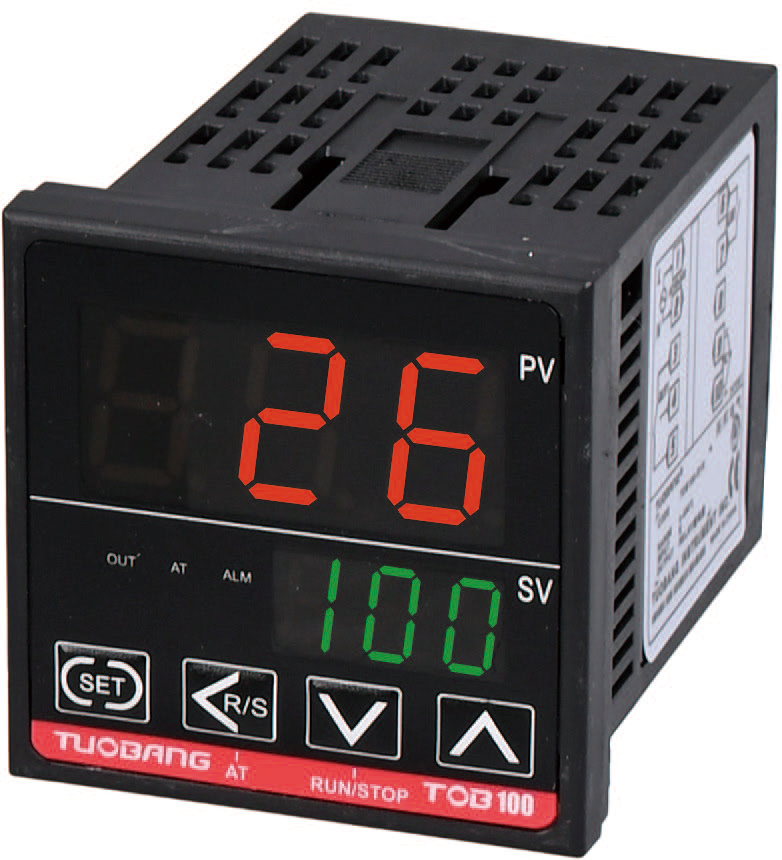
ตัวควบคุมอุณหภูมิแบบ PID กับรีเลย์สถานะของแข็ง (SSR) มักถูกมองว่าเป็นชุดที่เชื่อมต่อกันได้ทันที แต่การตัดสินใจครั้งแรกเกิดขึ้นก่อนที่จะตัดสายไฟใดๆ เลย ซึ่งขั้นตอนเอาต์พุตของตัวควบคุมต้องสอดคล้องกับข้อกำหนดด้านอินพุตของ SSR ส่วนใหญ่แล้วหน่วย PID แบบติดตั้งบนแผงควบคุมจะมาพร้อมกับเอาต์พุตสามแบบ ได้แก่ คอนแทคต์รีเลย์ สัญญาณพัลส์แรงดันไฟฟ้ากระแสตรง (DC) ซึ่งบางครั้งระบุว่าเป็น ‘SSR drive’ หรือสัญญาณแอนะล็อกเชิงเส้น เช่น 4 ถึง 20 mA แบบคอนแทคต์รีเลย์คือแบบที่ทำให้ผู้ใช้งานในสนามเข้าใจผิดมากที่สุด เพราะการปิด-เปิดของคอนแทคต์กลไกไม่เทียบเท่ากับคำสั่งพัลส์ระดับลอจิก แม้ว่าทั้งสองแบบจะส่งผลให้ฮีตเตอร์ทำงานในท้ายที่สุด
หากแผ่นข้อมูลของตัวควบคุมระบุว่ามี ‘การขับขี่ด้วย SSR’ หรือ ‘สัญญาณไฟฟ้าแบบเป็นจังหวะ’ ที่ขั้วเอาต์พุต แสดงว่าอินพุตของ SSR เป็นวงจรกระแสตรงแรงดันต่ำ โดยทั่วไปอยู่ในช่วง 5 ถึง 24 โวลต์ ดีซี ซึ่งความถูกต้องของขั้วบวก-ขั้วลบมีความสำคัญมาก ขั้วบวกของอินพุต SSR ต้องเชื่อมต่อกับขั้วเอาต์พุตบวกของตัวควบคุม ส่วนเส้นทางกลับจะทำหน้าที่ปิดวงจรให้สมบูรณ์ การสลับขั้วคู่นี้อาจไม่ทำให้อุปกรณ์เสียหายเสมอไป แต่ SSR อาจอยู่ในสถานะปิดถาวร หรือทำงานผิดปกติได้ การตรวจสอบเบื้องต้นด้วยมัลติมิเตอร์ที่ขั้วเอาต์พุตของตัวควบคุม ในขณะที่สั่งให้เอาต์พุตทำงานเต็มกำลัง จะช่วยยืนยันได้ว่ามีแรงดันขับขี่อยู่ก่อนที่จะต่อ SSR เข้าใช้งาน
กรณีสัญญาณกระแส 4 ถึง 20 มิลลิแอมแปร์นั้นใช้เส้นทางที่ต่างออกไป สัญญาณเอาต์พุตแบบวงจรกระแสไม่สามารถป้อนเข้าสู่อินพุตของ SSR ได้โดยตรง จำเป็นต้องใช้ตัวควบคุมกำลังไฟหรือบอร์ดไดรเวอร์ที่แปลงคำสั่งจากมิลลิแอมแปร์ให้กลายเป็นสัญญาณกระตุ้นที่ SSR รับได้ ผู้รวมระบบบางรายพยายามต่อเอาต์พุต 4 ถึง 20 มิลลิแอมแปร์ข้ามอินพุต DC มาตรฐานของ SSR แล้วส่งผลให้ SSR อยู่ในสถานะเปิดครึ่งหนึ่งเท่านั้น ซึ่งไม่สามารถล็อกเปิดเต็มที่ได้เลย ตัวควบคุมนั้นทำหน้าที่ตามที่ตั้งค่าไว้อย่างถูกต้อง ปัญหาเกิดจากความไม่สอดคล้องกันที่จุดเชื่อมต่อ
ด้านโหลดควรได้รับความใส่ใจเท่าเทียมกับด้านสัญญาณ
แผนผังการเดินสายไฟส่วนใหญ่จะสิ้นสุดที่ขาอินพุตของ SSR และปล่อยให้ด้านโหลดเป็นกล่องทั่วไป แต่ในทางปฏิบัติ ด้านโหลดคือจุดที่งานวิศวกรรมที่แท้จริงเกิดขึ้น SSR ทำหน้าที่เป็นสวิตช์ที่ต่ออนุกรมกับฮีตเตอร์ ดังนั้นวงจรฮีตเตอร์จึงจำเป็นต้องมีการป้องกันแยกต่างหากอย่างไม่อาจละเลยได้ ฟิวส์เซมิคอนดักเตอร์หรือเบรกเกอร์ที่มีค่ากระแสกำหนดไว้อย่างเหมาะสมซึ่งติดตั้งอยู่ด้านต้นทางของ SSR จึงไม่ใช่สิ่งที่เลือกได้ ฟิวส์ทำหน้าที่ป้องกัน SSR จากภาวะองค์ประกอบฮีตเตอร์ลัดวงจร และยังจำกัดความเสียหายเมื่อ SSR เกิดความล้มเหลวแบบลัดวงจร ซึ่งเป็นรูปแบบความล้มเหลวที่ทราบกันดีสำหรับอุปกรณ์ AC ที่ใช้ไทรแอค
ซีโร่ครอส เอสเอสอาร์ (Zero cross SSRs) มักเป็นตัวเลือกทั่วไปสำหรับโหลดความร้อนแบบต้านทาน ซึ่งขับเคลื่อนด้วยเอาต์พุต PID แบบจัดสัดส่วนตามเวลา ตัวควบคุมจะคำนวณค่าดิวตี้ไซเคิล และเอสเอสอาร์จะสลับการจ่ายแรงดันไฟฟ้าเต็มระดับจากแหล่งจ่ายเข้า-ออก ภายในช่วงเวลาไซเคิลที่กำหนดอย่างคงที่ มีหน่วยแบบสุ่มไฟ (random fire) หรือแบบมุมเฟส (phase angle) อยู่ด้วย แต่หน่วยเหล่านี้ก่อให้เกิดสัญญาณรบกวนที่ส่งผ่านสายไฟ (conducted emissions) และปัญหาฮาร์โมนิก ซึ่งไม่จำเป็นสำหรับองค์ประกอบแบบต้านทานที่เรียบง่าย การเดินสายควรจัดให้ตัวนำที่เชื่อมกับโหลดแยกจากคู่สายสัญญาณแรงดันต่ำอย่างชัดเจน การรบกวนจากสนามแม่เหล็กที่เหนี่ยวนำเข้าสู่สายส่งสัญญาณควบคุมเอสเอสอาร์ เป็นสาเหตุทั่วไปที่ทำให้ตัวควบคุมดูเหมือนสูญเสียสัญญาณเอาต์พุต หรือแสดงพฤติกรรมราวกับค่าเซตพอยต์เปลี่ยนแปลงไป
การจัดการความร้อนเป็นส่วนหนึ่งของการตัดสินใจเกี่ยวกับระบบสายไฟ ไม่ใช่การพิจารณาเพิ่มเติมเพื่อความสวยงามหลังจากนั้น ตัวควบคุมแบบ SSR จะปล่อยความร้อนประมาณหนึ่งถึงหนึ่งจุดห้าวัตต์ต่อแอมแปร์ของกระแสโหลด หน่วยที่ระบุค่ากระแสสูงสุดโดยไม่มีแผ่นกระจายความร้อนอาจใช้งานได้ดีเมื่อทำงานที่กระแสต่ำกว่าค่าที่ระบุไว้มาก แต่สิ่งที่สำคัญที่สุดคืออุณหภูมิที่ขั้วต่อ การยึด SSR เข้ากับแผงที่ทาสีไว้โดยไม่ใช้วัสดุนำความร้อนระหว่างผิวสัมผัส ถือเป็นข้อผิดพลาดในการเดินสายที่แฝงอยู่ภายใต้การตัดสินใจเรื่องการยึดติด
มุมมองเชิงปฏิบัติสำหรับการลดค่ากำลังในการเลือกขนาดสวิตช์
การเลือกขนาด SSR สำหรับฮีตเตอร์แบบต้านทานไม่สามารถทำได้เพียงแค่เทียบตรงกับค่าที่ระบุบนป้ายชื่อเท่านั้น เนื่องจากความต้านทานขณะเย็นขององค์ประกอบให้ความร้อนหลายชนิดมักต่ำกว่าความต้านทานขณะร้อน ดังนั้นกระแสที่ไหลเข้าในรอบแรกหลังการเริ่มต้นจากสภาพเย็นจึงสูงกว่าค่ากระแสคงที่ที่ระบุไว้ คำแนะนำเชิงอุตสาหกรรมสำหรับเทปให้ความร้อนและโหลดประเภทคล้ายกัน ระบุว่ากระแสเริ่มต้น (inrush current) ในรอบแรกมีค่าประมาณหนึ่งเท่าครึ่งของกระแสปกติ และยังแนะนำให้มีค่าเผื่อเพิ่มเติมอีกเพื่อรองรับอุณหภูมิแวดล้อมและเงื่อนไขภายในตู้ควบคุม ตารางการเลือกแบบระมัดระวังมีลักษณะดังนี้
| พารามิเตอร์ | แนวทางปฏิบัติทั่วไปในสนาม | เหตุผล |
|---|---|---|
| กระแสไฟฟ้าขณะทำงาน | วัดหรือคำนวณจากค่าแรงดันไฟฟ้าของเครื่องทำความร้อน | จุดอ้างอิงสำหรับปัจจัยอื่นทั้งหมด |
| กระแสเริ่มต้นขณะเย็น | โดยประมาณ 1.3 ถึง 1.6 เท่าของกระแสขณะทำงานสำหรับองค์ประกอบแบบต้านทานส่วนใหญ่ | ความต้านทานขององค์ประกอบต่ำกว่าก่อนให้ความร้อน |
| การลดอัตราความร้อน | ระยะเผื่อเพิ่มเติม มักอยู่ที่ประมาณ 2 ถึง 2.5 เท่าของกระแสขณะทำงานสำหรับแผงที่มีฝาปิด | อุณหภูมิของตัวเรือน SSR เพิ่มขึ้นตามอุณหภูมิแวดล้อมและโหลด |
| ค่าการจัดอันดับ SSR ที่เลือก | สูงกว่าค่าที่ลดลงแล้ว ตรวจสอบเทียบกับเส้นโค้งความร้อนจากผู้ผลิต | ป้องกันไม่ให้อุณหภูมิของข้อต่อสูงใกล้ขีดจำกัด |
| การป้องกันวงจรสั้น | ฟิวส์เซมิคอนดักเตอร์ หรือเบรกเกอร์ที่ประสานงานกัน | ปกป้อง SSR และจำกัดความเสียหายจากองค์ประกอบที่ลัดวงจร |
ตัวเลขที่แน่นอนขึ้นอยู่กับองค์ประกอบและตู้ครอบหุ้ม ดังนั้นตารางจึงเป็นเพียงจุดเริ่มต้น ไม่ใช่กฎตายตัว สิ่งที่สำคัญคือวินัยในการทำงาน: วัดกระแสไฟฟ้าจริง แล้วเพิ่มค่าเผื่อสำหรับไซเคิลแรก จากนั้นตรวจสอบเส้นโค้งความร้อนที่อุณหภูมิของแผงที่คาดไว้ หน่วยที่ดูใหญ่เกินไปเมื่อดูจากเอกสารอาจเป็นขนาดที่ถูกต้องที่สุดเมื่อตู้ครอบหุ้มร้อนขึ้น
การปรับแต่งและการจัดวางเซนเซอร์ส่งผลต่อผลลัพธ์ของการเดินสาย
แม้การเดินสายจะถูกต้องแล้ว ก็ยังอาจควบคุมได้ไม่ดี หากการติดตั้งเซนเซอร์และการปรับแต่งถูกมองเป็นงานแยกจากกัน เทอร์โมคัปเปิลหรือ RTD ควรติดตั้งในตำแหน่งที่สามารถตรวจจับการตอบสนองของฮีตเตอร์ซึ่งตัวควบคุมตั้งใจจะจัดการ ตัวอย่างเช่น เซนเซอร์ที่รัดไว้ภายนอกผนังเตาอบจะวัดอุณหภูมิของผนัง ไม่ใช่อากาศหรือสินค้าภายในเตาอบ ทำให้ระบบ PID ต้องพยายามควบคุมกระบวนการที่ไม่ใช่กระบวนการที่แท้จริงที่ต้องการควบคุม
การปรับค่าอัตโนมัติเป็นขั้นตอนแรกที่สมเหตุสมผลสำหรับการติดตั้งใหม่ ตัวควบคุมจะส่งสัญญาณแบบก้าวกระโดดหรือสัญญาณไซเคิลหนึ่งรอบ แล้วคำนวณค่าส่วนสัดส่วน (P) ส่วนอินทิกรัล (I) และส่วนอนุพันธ์ (D) จากการตอบสนองที่สังเกตได้ สำหรับภาระความร้อนที่ช้า การปรับค่าอัตโนมัติอาจใช้เวลานานมาก และผลลัพธ์ที่ได้อาจมีลักษณะระมัดระวังเกินไป การปรับค่าด้วยตนเองยังคงมีประโยชน์เมื่อภาระมีเวลาตายยาว เช่น เตาขนาดใหญ่ที่องค์ประกอบความร้อนอยู่ห่างจากเซนเซอร์มาก กฎแบบไซกล์เลอร์-นิโคลส์ให้จุดเริ่มต้นที่ใช้ได้ แต่มูลค่าสุดท้ายมักจำเป็นต้องปรับเพิ่มเติมตามพฤติกรรมของการเกินค่าเป้าหมาย (overshoot) และการเข้าสู่สภาวะคงที่ (settling)
รายละเอียดหนึ่งที่แทบไม่ปรากฏในคู่มือการเดินสาย: ระยะเวลาไซเคิลของ SSR ควรยาวพอที่ให้ฮีตเตอร์และกระบวนการสามารถตอบสนองได้ แต่ก็ควรสั้นพอที่จะหลีกเลี่ยงการเปลี่ยนแปลงอุณหภูมิที่มองเห็นได้ด้วยตา หากเวลาไซเคิลสั้นเกินไปเมื่อเทียบกับมวลความร้อน จะทำให้ตัวควบคุมพยายามติดตามสัญญาณรบกวน (noise) ขณะที่หากเวลาไซเคิลยาวเกินไป จะทำให้เกิดการแกว่งของอุณหภูมิซึ่งอาจดูคล้ายปัญหาการปรับค่า ทั้งที่จริงๆ แล้วเป็นเพียงพารามิเตอร์ของการตั้งค่าการเดินสาย
เมื่อตัวรีเลย์แบบของแข็งล้มเหลวโดยเกิดการลัดวงจร ระบบสายไฟจะต้องออกแบบให้ปลอดภัย
ตัวรีเลย์แบบของแข็งสามารถล้มเหลวได้สองแบบ แบบแรกคือเกิดวงจรเปิด ซึ่งจะทำให้เครื่องทำความร้อนหยุดทำงานและแสดงอาการชัดเจนว่าไม่มีความร้อนเลย แบบที่สองคือเอาต์พุตเกิดการลัดวงจร ซึ่งอันตรายกว่า เพราะตัวควบคุมอาจแสดงค่าเอาต์พุตเป็นศูนย์ ทั้งที่เครื่องทำความร้อนกลับได้รับพลังงานเต็มที่ กรณีนี้ไม่ใช่เหตุการณ์เชิงทฤษฎีที่พบได้ยาก แต่เป็นรูปแบบความล้มเหลวที่มีการยอมรับกันอย่างแพร่หลาย และเป็นเหตุผลที่ระบบตัดการทำงานเมื่ออุณหภูมิสูงเกินไปแบบอิสระจึงถือเป็นส่วนหนึ่งของสถาปัตยกรรมที่มีความปลอดภัยสูง มาตรฐาน IEC 60730-2-9 ซึ่งเกี่ยวข้องกับอุปกรณ์ควบคุมการตรวจวัดอุณหภูมิ ได้กำหนดให้การประเมินความล้มเหลวของการควบคุมและการแยกฟังก์ชันการป้องกันออกจากกันเป็นส่วนหนึ่งของการประเมินความปลอดภัย ไม่ใช่เป็นเพียงคุณสมบัติเสริมที่เลือกใส่ได้
คำตอบที่ใช้งานได้จริงสำหรับการเดินสายไฟ คือ การติดตั้งคอนแทคเตอร์ หรือสวิตช์ตัดด้วยมือแบบอนุกรมกับ SSR โดยควบคุมด้วยอุปกรณ์ตรวจจับอุณหภูมิเกินค่าที่แยกต่างหาก หรือระบบล็อกเชิงฮาร์ดแวร์ ซึ่ง SSR ทำหน้าที่สลับสัญญาณแบบสัดส่วนอย่างรวดเร็ว ส่วนคอนแทคเตอร์ทำหน้าที่แยกวงจรและจัดการสถานการณ์ผิดปกติ หม้อแปลงกระแสไฟฟ้าที่ติดตั้งบนวงจรโหลดสามารถตรวจจับกระแสไฟฟ้าได้แม้เมื่อตัวควบคุมสั่งให้ส่งออกเป็นศูนย์ ซึ่งถือเป็นสัญญาณโดยตรงว่า SSR เกิดลัดวงจร สัญญาณนี้สามารถสั่งให้คอนแทคเตอร์ขั้นต้นตัดวงจรได้ โดยไม่จำเป็นต้องพึ่งพาตัวควบคุมอุณหภูมิเอง
ในการปรับปรุงระบบครั้งหนึ่งที่โรงงานเคมีแห่งหนึ่งทางตอนใต้ของจีน แผงควบคุมที่มีอยู่ใช้ตัวควบคุมแบบ PID และตัวควบคุมสถานะของของแข็ง (SSR) แบบข้ามศูนย์ โดยไม่มีการตัดวงจรแยกอิสระ องค์ประกอบความร้อนเสียหาย และ SSR เกิดลัดวงจรในเหตุการณ์เดียวกัน แผงควบคุมยังแสดงค่าปกติอยู่ จนกระทั่งสัญญาณเตือนอุณหภูมิเกินค่าที่ติดตั้งอยู่บนมาตรวัดรุ่นเก่าแยกต่างหากจึงตรวจจับการเพิ่มขึ้นของอุณหภูมิได้ วิธีแก้ไขไม่ใช่การเปลี่ยน SSR ตัวใหม่ แต่เป็นการติดตั้งคอนแทคเตอร์ไว้ด้านต้นทาง การติดตั้งสวิตช์กระแสไฟฟ้าบนหนึ่งในสายโหลด และการติดตั้งเครื่องมือจำกัดอุณหภูมิเกินค่าเฉพาะเจาะจงซึ่งเชื่อมต่อโดยตรงเพื่อตัดคอนแทคเตอร์นั้น แผนผังการเดินสายจึงเพิ่มจำนวนขั้วต่อเพียงเล็กน้อย และโหมดความล้มเหลวเปลี่ยนจากภาวะให้ความร้อนโดยไม่มีการควบคุมไปเป็นการหยุดทำงานอย่างปลอดภัย
ลักษณะที่แท้จริงของการติดตั้งที่เรียบร้อย
การติดตั้ง PID ที่สะอาดไปยัง SSR มีลักษณะที่สังเกตได้ไม่กี่ประการ ประเภทเอาต์พุตของตัวควบคุมต้องสอดคล้องกับอินพุตของ SSR และคู่สัญญาณนั้นต้องบิดเกลียวหรือหุ้มด้วยฉนวนป้องกันในกรณีที่แผงมีสัญญาณรบกวน ตัวนำที่เชื่อมกับโหลดต้องมีขนาดเหมาะสมกับกระแสที่ใช้กับฮีตเตอร์ และต้องมีฟิวส์หรือเบรกเกอร์คุ้มครองซึ่งเลือกมาให้สอดคล้องกับพฤติกรรมเมื่อเกิดวงจรลัดวงจรของ SSR SSR ต้องติดตั้งอยู่บนฮีตซิงก์พร้อมใช้สารนำความร้อน (thermal compound) และฮีตซิงก์นั้นต้องติดตั้งในตำแหน่งที่อากาศสามารถไหลผ่านแผ่นครีบได้ตามธรรมชาติ ตัวตรวจจับต้องติดตั้งอยู่ในกระบวนการผลิต ไม่ใช่บนแผงควบคุม พารามิเตอร์การปรับแต่งต้องสะท้อนการตอบสนองทางความร้อนที่แท้จริง ไม่ใช่ค่าที่คัดลอกมาจากระบบเครื่องจักรที่คล้ายกัน
ซูโอไซต์ ผลิตตัวควบคุมอุณหภูมิและรีเลย์แบบของแข็งเป็นชุดผลิตภัณฑ์ที่สอดคล้องกัน โดยดำเนินการผลิตและทดสอบภายในโรงงานเองทั้งสองฝั่งของวงจรควบคุม สำหรับผู้ประกอบตู้ควบคุมและผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ที่จัดหาส่วนประกอบทั้งสองชนิดจากแหล่งเดียวกัน คำถามเกี่ยวกับความเข้ากันได้ของการเดินสายจึงลดลงเหลือเพียงการตรวจสอบข้อมูลจำเพาะในแผ่นข้อมูล แทนที่จะต้องทดลองปรับแต่งในสถานที่จริง ฐานการผลิตและกระบวนการตรวจสอบของบริษัทสนับสนุนการจัดเรียงขั้วต่อและการกำหนดค่าเอาต์พุตที่สม่ำเสมอ ซึ่งช่วยลดระยะเวลาในการตั้งค่าระบบเมื่อตู้ควบคุมใหม่ถูกจ่ายไฟครั้งแรก
สารบัญ
- ป้ายระบุเอาต์พุตของตัวควบคุมมีความสำคัญมากกว่าหมายเลขขั้วต่อ
- ด้านโหลดควรได้รับความใส่ใจเท่าเทียมกับด้านสัญญาณ
- มุมมองเชิงปฏิบัติสำหรับการลดค่ากำลังในการเลือกขนาดสวิตช์
- การปรับแต่งและการจัดวางเซนเซอร์ส่งผลต่อผลลัพธ์ของการเดินสาย
- เมื่อตัวรีเลย์แบบของแข็งล้มเหลวโดยเกิดการลัดวงจร ระบบสายไฟจะต้องออกแบบให้ปลอดภัย
- ลักษณะที่แท้จริงของการติดตั้งที่เรียบร้อย