
 EN
سه دکمهای که همه چیز را تعیین میکنند
هر کنترلکنندهٔ پیآیدی سه پارامتر دارد که رفتار آن را شکل میدهند. این پارامترها بسته به سازنده نامهای مختلفی دارند: باند تناسبی، زمان انتگرالی، زمان مشتقی؛ یا بهترتیب: بهره، بازنشانی، نرخ؛ یا سادهتر: پی، آی و دی. نامها از انجام واقعی این پارامترها کمتر اهمیت دارند.
پارامتر تناسبی رابطهٔ بین خطای اندازهگیری و خروجی را تعیین میکند. باند تناسبی کوچک یعنی کنترلکننده حتی در برابر انحراف جزئی از نقطهٔ تنظیمشده واکنش تندی نشان میدهد. باند بزرگ یعنی کنترلکننده ملایمتر عمل میکند و تصحیح را بهآهستگی انجام میدهد. اکثر کنترلکنندههای دما این پارامتر را بهصورت باند تناسبی بر حسب درجه یا درصدی از دامنهٔ ورودی بیان میکنند. برخی از سازندگان بهجای آن از بهرهٔ تناسبی استفاده میکنند که صرفاً معکوس باند است. بهرهای برابر با ۱۰ معادل باندی برابر با ۱۰ درصد دامنه است.
پارامتر انتگرالی، که اغلب «بازنشانی» نامیده میشود، تعیین میکند که پس از اینکه عمل تناسبی وظیفهاش را انجام داد، کنترلکننده چقدر سریع خطای باقیمانده را از بین میبرد. این پارامتر به صورت زمان بیان میشود. زمان انتگرالی کوتاهتر یعنی کنترلکننده برای رفع شکاف نهایی، خروجی را با شدت بیشتری افزایش میدهد. زمان انتگرالی بلندتر یعنی رویکردی آهستهتر و اندازهگیریشدهتر اتخاذ میشود. در برخی کنترلکنندهها، این پارامتر به جای زمان، به صورت «تکرار در هر دقیقه» نمایش داده میشود که معکوس همین مفهوم است.
پارامتر مشتقی، که گاهی «نرخ» نامیده میشود، به سرعت تغییر دما واکنش نشان میدهد. وظیفهاش این است که هنگامی که دما به سرعت در حال افزایش است و نقطه تنظیم نزدیک است، ترمز بگیرد. این پارامتر به صورت زمان بیان میشود و در اکثر حلقههای کنترل دما، یا به مقدار کوچکی تنظیم میشود یا به صفر باقی میماند.
خواندن واحدهای پارامترها بدون سردرگمی
یکی از بزرگترین منابع سردرگمی در تنظیم پارامترهای PID این است که سازندگان از واحدهای ناسازگاندار استفاده میکنند. مثلاً یک کنترلکننده از برندی ممکن است عامل تناسب را بهصورت بازهای در واحدهای مهندسی تعریف کند، درحالیکه برند دیگری آن را بهصورت ضریب بدون بعد تعریف میکند. عامل انتگرال ممکن است بر حسب ثانیه در هر تکرار یا تکرار در دقیقه باشد. عامل مشتقگیری نیز ممکن است بر حسب ثانیه یا دقیقه بیان شود.
رویکرد عملی این است که برچسبها را نادیده گرفت و تمرکز را بر جهت تغییر قرار داد. برای بازهٔ تناسب، عدد کوچکتر به معنای واکنش قویتر است. برای ضریب تناسب، عدد بزرگتر به معنای واکنش قویتر است. برای زمان انتگرال، عدد کوچکتر به معنای حذف سریعتر انحراف است. برای زمان مشتقگیری، عدد بزرگتر به معنای پیشبینی قویتر است.
بررسی سریع در راهنمای کنترلکننده ارزش زحمت را دارد. حدس زدن اشتباه دربارهٔ اینکه زمان انتگرال بر حسب ثانیه است یا دقیقه، میتواند ساعات زیادی از زمان تنظیم را هدر دهد.
تأثیر هر پارامتر بر منحنی دما
عملکرد متناسب شکل نزدیکشدن به مقدار تنظیمشده را تعیین میکند. اگر عملکرد متناسب بسیار کم باشد، دما بهآهستگی افزایش مییابد و شاید هرگز به مقدار هدف نزدیک نشود. اگر بیش از حد زیاد باشد، دما از مقدار هدف فراتر رفته و سپس بهصورت نوسانی تکرار میشود؛ چرا که کنترلکننده بین خروجی بیش از حد و کم از حد بهطور مداوم نوسان میکند.
عملکرد انتگرالی تعیین میکند که آیا دما واقعاً به مقدار تنظیمشده میرسد یا خیر. اگر عملکرد انتگرالی کافی نباشد، اختلاف پایداری بین دمای واقعی و مقدار هدف باقی میماند. اگر بیش از حد زیاد باشد، در زمان راهاندازی کنترلکننده «پیچیدگی انتگرالی» (ویندآپ) رخ داده و سپس پیشافزایش بسیار زیادی رخ میدهد قبل از اینکه سیستم به حالت پایدار برسد. در طول نزدیکشدن طولانی، انتگرالگیر خطای تجمعی را ذخیره کرده و تمام این خروجی تجمعی را یکباره آزاد میکند.
عمل مشتق، شکل نهایی رویکرد را تعیین میکند و به کاهش بیشبرد کمک میکند. این عمل بیشتر در فرآیندهایی مفید است که گرمکن نسبت به جرم حرارتی به سرعت واکنش نشان میدهد. در فرآیندهای کند، عبارت مشتق تغییر دما را به آرامی میبیند و تأثیر چندانی ندارد. در فرآیندهای پرسر و صدا، این عبارت نوسانات سنسور را تشخیص داده و تغییرات نامنظمی در خروجی ایجاد میکند.
| پارامتر | خیلی پایین | کاملاً مناسب | بیش از حد |
|---|---|---|---|
| تناسبی | پاسخ کند، خطای حالت پایدار بزرگ | پاسخ سریع، بیشبرد قابل مدیریت | نوسان، بیشبرد بیش از حد |
| انتگرالی | انحراف مداوم از نقطه تنظیم | خطا در زمان معقولی حذف میشود | بیشبرد در راهاندازی اولیه، نوسان دورهای |
| مشتقی | پرتاب به سمت هدف، تثبیت کُند | نزدیکشدن هموار، کاهش پرتاب به سمت هدف | تقویت نویز، خروجی نامنظم |
نقطهی شروع عملی که معمولاً مؤثر است
برای تنظیم PID فرمول جهانی وجود ندارد، اما نقطهی شروعی وجود دارد که برای تعداد قابل توجهی از حلقههای دمایی مؤثر است. باند نسبی را روی مقداری تنظیم کنید که حدود پنج تا ده درصد از دامنهی مورد انتظار دما باشد. زمان انتگرالی را چند دقیقه در نظر بگیرید. مقدار مشتق را صفر نگه دارید.
از این نقطهی شروع، اگر نزدیکشدن به مقدار هدف بسیار کند باشد، باند نسبی را تنگتر کنید؛ و اگر نوسان ظاهر شود، آن را گستردهتر کنید. اگر اختلاف ثابتی باقی ماند، زمان انتگرالی را کوتاهتر کنید؛ و اگر پرتاب در لحظهی راهاندازی بیش از حد باشد، آن را بلندتر کنید. مشتق را تنها پس از آنکه تنظیمات نسبی و انتگرالی بهطور مناسبی رفتار کنند، و تنها در صورتی که پرتاب همچنان مشکلی باقی مانده و با تنظیمات نسبی و انتگرالی قابل حل نباشد، وارد کنید.
فرآیندی که در آن گرمکن بزرگی نسبت به بار وجود دارد، نیازمند بازهٔ تناسبی وسیعتر و زمان انتگرالی طولانیتری است تا فرآیندی که گرمکن کوچک و بار سبکی دارد. نسبت توان گرمکن به جرم حرارتی، تعیینکنندهٔ میزان پرخاشگری عمل کنترلکننده قبل از وقوع ناپایداری است.
روش زیگلر-نیکولز و دلیل نیاز به تطبیق آن
روش حساسیت نهایی زیگلر-نیکولز شناختهشدهترین روش تنظیم در کتابهای درسی مهندسی کنترل است. این روش شامل قرار دادن مقادیر انتگرالی و مشتقی برابر صفر و سپس افزایش تدریجی بهرهٔ تناسبی تا زمانی است که سیستم بهصورت پیوسته نوسان کند. بهرهای که در آن این نوسان رخ میدهد، «بهرهٔ نهایی» نامیده میشود و دورهٔ نوسان، «دورهٔ نهایی» خوانده میشود. از این دو مقدار، کتابهای درسی فرمولهایی برای تعیین مقادیر تناسبی، انتگرالی و مشتقی ارائه میدهند.
مشکل این است که فرمولهای زیگلر-نیکولز برای فرآیندهایی توسعه یافتهاند که نسبت تضعیف دامنهٔ یکچهارم به عنوان قابل قبول در نظر گرفته میشود. در کنترل دما، این سطح از نوسان تقریباً هرگز قابل قبول نیست. این روش تنها یک نقطهٔ شروع ارائه میدهد، نه پاسخ نهایی. معمولاً باید بهرهٔ تناسبی کاهش یابد و زمان انتگرالی افزایش یابد تا حلقه در بازهای قرار گیرد که دما برای تولید به اندازهٔ کافی پایدار باشد.
سازگان عملیتر این است که نتیجهٔ زیگلر-نیکولز را دریافت کرده و بهرهٔ تناسبی را نصف، زمان انتگرالی را دو برابر کرده و زمان مشتقی را بدون تغییر در مقدار زیگلر-نیکولز باقی بگذاریم. این نسخهٔ محافظهکارانه، پاسخ کندتری را در ازای پایداری بسیار بهتری میدهد که معمولاً ترجیحدادهشدهترین تعادل در کنترل دماست.
درس کارخانهٔ شیمیایی
در یک کارخانهٔ مواد شیمیایی تخصصی، حلقهٔ کنترل دمای راکتور با تنظیماتی پرقدرت تنظیم شده بود که پاسخ عالیای به تغییرات نقطهٔ تنظیم ارائه میداد، اما هرگاه دستهٔ جدیدی از مواد اولیه بارگذاری میشد، نوسان ایجاد میکرد. این نوسان به علت جملهٔ انتگرالی بود که بهقدری کوتاه تنظیم شده بود که کنترلکننده به نویز طبیعی فرآیند واکنش نشان میداد. افزایش زمان انتگرالی سهبرابر، نوسان را بدون آنکه پاسخ به تغییرات واقعی نقطهٔ تنظیم را بهطور قابلتوجهی کند، از بین برد.
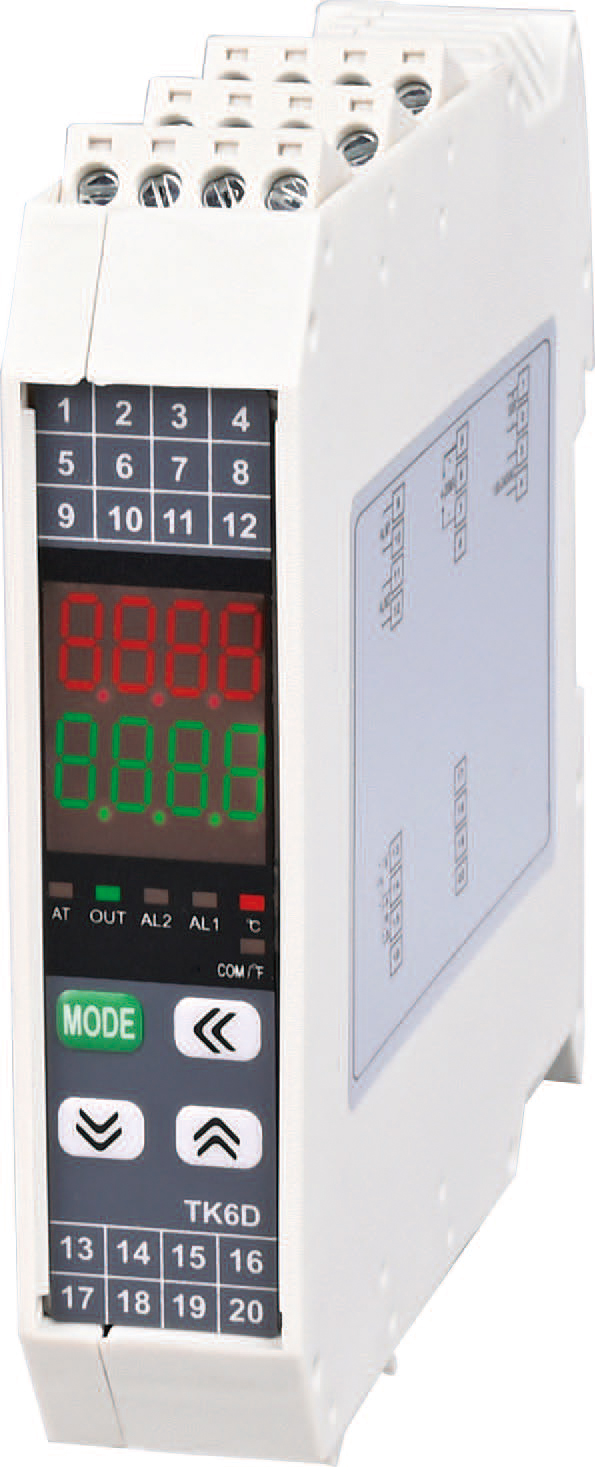
کنترلکنندههای سووسایت از رایجترین قراردادهای پارامتری پشتیبانی میکنند و هم حالت خودتنظیمی و هم حالت تنظیم دستی را فراهم میسازند. برای سازندگان پنلها که بر روی یک پلتفرم کنترلکنندهٔ واحد استانداردسازی میکنند، وجود رفتار یکنواخت پارامترها در سراسر مجموعهٔ محصولات، فرآیند تنظیم را سادهتر کرده و منحنی یادگیری را هنگام انتقال بین پروژهها کاهش میدهد.