
 EN
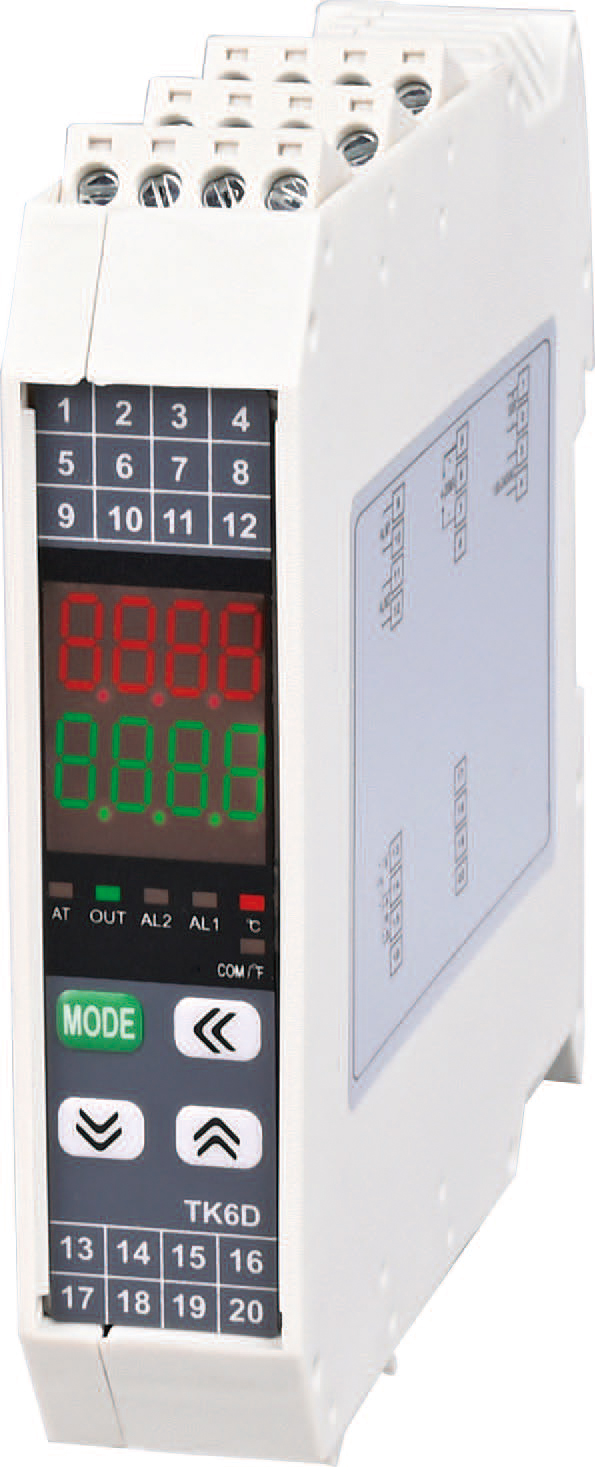
Le tre manopole che determinano tutto
Ogni regolatore PID ha tre parametri che ne definiscono il comportamento. Questi parametri assumono denominazioni diverse a seconda del produttore: banda proporzionale, tempo integrale, tempo derivativo; oppure guadagno, reset, rate; oppure semplicemente P, I e D. I nomi sono meno importanti di ciò che questi parametri effettivamente fanno.
Il parametro proporzionale stabilisce la relazione tra errore e uscita. Una banda proporzionale ridotta significa che il regolatore reagisce in modo deciso anche a piccole deviazioni dal valore di riferimento. Una banda ampia indica invece un comportamento più morbido, con correzioni lente. La maggior parte dei regolatori di temperatura esprime questo parametro come banda proporzionale in gradi o come percentuale della scala di ingresso. Alcuni utilizzano invece il guadagno proporzionale, che corrisponde semplicemente all’inverso della banda. Un guadagno pari a 10 corrisponde a una banda del 10 percento della scala.
Il parametro integrale, spesso chiamato reset, determina la velocità con cui il regolatore elimina l'errore residuo dopo che l'azione proporzionale ha compiuto il suo lavoro. È espresso in termini di tempo. Un tempo integrale più breve significa che il regolatore aggiunge output in modo più deciso per colmare l'ultimo scarto. Un tempo integrale più lungo indica un approccio più lento e misurato. In alcuni regolatori, questo parametro è indicato come numero di ripetizioni al minuto anziché in unità di tempo: si tratta del reciproco dello stesso concetto.
Il parametro derivativo, talvolta chiamato rate, risponde alla velocità di variazione della temperatura. Il suo compito è agire come freno quando la temperatura sta aumentando rapidamente e il valore di riferimento (setpoint) è vicino. È espresso in unità di tempo e, nella maggior parte dei circuiti di regolazione della temperatura, viene impostato su un valore piccolo oppure lasciato a zero.
Leggere le unità dei parametri senza confondersi
Una delle principali fonti di confusione nella taratura dei parametri PID è l’uso, da parte dei produttori, di unità di misura non uniformi. Un controller di un determinato marchio potrebbe definire il termine proporzionale come una banda in unità ingegneristiche, mentre un altro lo definisce come un guadagno adimensionale. Il termine integrale potrebbe essere espresso in secondi per ripetizione oppure in ripetizioni al minuto. Il termine derivativo potrebbe essere espresso in secondi o in minuti.
L’approccio pratico consiste nell’ignorare le etichette e concentrarsi invece sulla direzione della variazione. Per la banda proporzionale, un valore più piccolo indica una risposta più aggressiva; per il guadagno, un valore più grande indica una risposta più aggressiva. Per il tempo integrale, un valore più piccolo indica un’eliminazione più rapida dell’errore di regime. Per il tempo derivativo, un valore più grande indica un’anticipazione più marcata.
Controllare rapidamente il manuale del controller è un’operazione che vale assolutamente la pena fare. Indovinare erroneamente se il tempo integrale è espresso in secondi o in minuti può far perdere ore intere nel processo di taratura.
Effetto di ciascun parametro sulla curva di temperatura
L'azione proporzionale determina la forma dell'avvicinamento al valore di riferimento. Con un'azione proporzionale troppo debole, la temperatura aumenta lentamente e potrebbe non avvicinarsi mai sufficientemente al valore obiettivo. Con un'azione proporzionale eccessiva, la temperatura supera il valore obiettivo e poi oscilla, poiché il regolatore alterna continuamente tra un'uscita eccessiva e insufficiente.
L'azione integrale determina se la temperatura raggiunge effettivamente il valore di riferimento. Senza un'azione integrale sufficiente, rimane una differenza persistente tra la temperatura effettiva e quella desiderata. Con un'azione integrale eccessiva, il regolatore si sovraccarica durante l'avviamento e quindi supera in modo marcato il valore obiettivo prima di stabilizzarsi. L'integratore ha accumulato errore durante il lungo avvicinamento e rilascia tutta quell'uscita accumulata in un solo istante.
L'azione derivativa modella l'approccio finale e contribuisce a ridurre il superamento del valore desiderato. È particolarmente utile nei processi in cui il riscaldatore risponde rapidamente rispetto alla massa termica. Nei processi lenti, il termine derivativo rileva una variazione di temperatura molto graduale e ha un effetto trascurabile. Nei processi rumorosi, rileva le fluttuazioni del sensore e provoca variazioni irregolari dell'uscita.
| Parametro | Troppo basso | Perfetta | Troppo alto |
|---|---|---|---|
| Proporzionale | Risposta lenta, errore a regime elevato | Risposta rapida, superamento del valore desiderato contenuto | Oscillazione, superamento eccessivo del valore desiderato |
| Integrale | Scostamento persistente dal valore desiderato | Errore eliminato entro un tempo ragionevole | Superamento del valore desiderato all'avvio, oscillazioni continue |
| Derivato | Superamento del valore desiderato durante l'approccio, assestamento lento | Approccio regolare, superamento del valore desiderato ridotto | Amplificazione del rumore, uscita irregolare |
Un punto di partenza pratico che di solito funziona
Non esiste una ricetta universale per la taratura PID, ma esiste un punto di partenza che funziona per un numero sorprendentemente elevato di loop di temperatura. Impostare la banda proporzionale su un valore corrispondente approssimativamente al cinque-dieci percento dell’intervallo di temperatura previsto. Impostare il tempo integrale su qualche minuto. Lasciare la derivata a zero.
Da tale punto di partenza, la banda proporzionale può essere ridotta se l’avvicinamento al valore di riferimento è troppo lento, oppure allargata se compaiono oscillazioni. Il tempo integrale può essere accorciato se persiste un errore costante, oppure allungato se l’overshoot iniziale è eccessivo. La derivata può essere introdotta solo dopo che le azioni proporzionale e integrale siano ragionevolmente stabili, e solo qualora l’overshoot rimanga un problema non risolvibile mediante regolazioni proporzionali e integrali.
Un processo con un riscaldatore di grandi dimensioni rispetto al carico richiederà una banda proporzionale più ampia e un tempo integrale più lungo rispetto a un processo con un riscaldatore di piccole dimensioni e un carico leggero. Il rapporto tra potenza del riscaldatore e massa termica determina quanto aggressivamente il regolatore può agire prima che insorga instabilità.
Il metodo Ziegler-Nichols e il motivo per cui necessita di adattamento
Il metodo Ziegler-Nichols della sensibilità ultima è la procedura di taratura più citata nei manuali universitari di ingegneria del controllo. La procedura prevede di impostare l’azione integrale e derivativa su zero, quindi aumentare gradualmente il guadagno proporzionale fino a quando il sistema non inizia a oscillare in modo continuo. Il guadagno a cui ciò avviene è chiamato guadagno ultimo, e il periodo di oscillazione è chiamato periodo ultimo. A partire da questi due valori, il manuale fornisce formule per impostare le azioni proporzionale, integrale e derivativa.
Il problema è che le formule di Ziegler-Nichols sono state sviluppate per processi in cui un rapporto di decadimento dell’ampiezza pari a un quarto era considerato accettabile. Nel controllo della temperatura, tale livello di oscillazione è quasi mai accettabile. Il metodo fornisce un punto di partenza, non una soluzione definitiva. Di solito è necessario ridurre il guadagno proporzionale e aumentare il tempo integrale per portare il sistema in una condizione in cui la temperatura risulti sufficientemente stabile per la produzione.
Un adattamento più pratico consiste nel prendere il risultato di Ziegler-Nichols e dimezzare il guadagno proporzionale, raddoppiare il tempo integrale e mantenere invariato il valore derivativo secondo Ziegler-Nichols. Questa versione conservativa sacrifica una risposta più lenta in cambio di una stabilità molto migliore, il che rappresenta generalmente il compromesso corretto nel controllo della temperatura.
La lezione dell’impianto chimico
In uno stabilimento di prodotti chimici speciali, un circuito di regolazione della temperatura di un reattore era stato tarato con impostazioni aggressive che garantivano un’eccellente risposta alle variazioni del valore di riferimento, ma causavano oscillazioni ogni volta che veniva caricato un nuovo lotto di materia prima. Le oscillazioni erano attribuibili al termine integrale, il cui tempo d’integrazione era stato impostato così breve da far reagire il regolatore al rumore normale del processo. Aumentando il tempo d’integrazione di un fattore tre si sono eliminate le oscillazioni senza rallentare in modo percettibile la risposta a variazioni legittime del valore di riferimento.
I regolatori Suosite supportano le convenzioni comuni dei parametri e offrono sia la modalità di autotaratura sia quella di taratura manuale. Per i costruttori di quadri che standardizzano una singola piattaforma di regolatori, il comportamento coerente dei parametri su tutta la gamma di prodotti semplifica il processo di taratura e riduce il tempo di apprendimento necessario per passare da un progetto all’altro.