
 EN
Tri ročaji, ki določajo vse
Vsak PID regulator ima tri parametre, ki oblikujejo njegovo obnašanje. Imena se razlikujejo glede na proizvajalca: proporcionalni pas, integralni čas, odvodni čas ali ojačitev, ponastavitev, hitrost oziroma preprosto P, I in D. Pomembnejše kot imena so dejanske funkcije teh parametrov.
Proporcionalni parameter določa razmerje med napako in izhodom. Majhen proporcionalni pas pomeni, da regulator agresivno reagira tudi na majhno odstopanje od želene vrednosti. Velik pas pomeni, da je regulator blag in počasi korigira napako. Večina temperaturnih regulatorjev izraža ta parameter kot proporcionalni pas v stopinjah ali kot odstotek vhodnega obsega. Nekateri uporabljajo namesto tega proporcionalno ojačitev, ki je preprosto obratna vrednost pasu. Ojačitev 10 ustreza pasu 10 odstotkov obsega.
Integralni parameter, ki se pogosto imenuje ponastavitev, določa, kako hitro regulator odpravi preostali napak po tem, ko je proporcionalna akcija opravila svoje delo. Izražen je v času. Krajši integralni čas pomeni, da regulator bolj agresivno povečuje izhod, da zapre končno razliko. Daljši integralni čas pomeni počasnejši in natančnejši pristop. Pri nekaterih regulatorjih se ta parameter prikaže kot ponovitve na minuto namesto kot čas, kar je obratna vrednost istega koncepta.
Izvodni parameter, ki se včasih imenuje hitrost, reagira na hitrost spremembe temperature. Njegova naloga je zavirati, ko se temperatura hitro dviguje in je ciljna vrednost blizu. Izražen je v času in v večini temperaturnih zank je bodisi nastavljen na majhno vrednost bodisi pustil na nič.
Branje enot parametrov brez zmede
Ena izmed največjih virov zmede pri nastavljanju PID-regulatorjev je neskladnost enot, ki jih uporabljajo proizvajalci. Regulator ene blagovne znamke lahko proporcionalni člen definira kot pas v inženirskih enotah, druga pa kot brezrazsežno ojačitev. Integralni člen lahko izraža sekunde na ponovitev ali ponovitve na minuto. Odvodni člen lahko izraža sekunde ali minute.
Praktičen pristop je, da zanemarimo oznake in se osredotočimo na smer spremembe. Pri proporcionalnem pasu manjša vrednost pomeni bolj agresivno odzivanje. Pri ojačitvi večja vrednost pomeni bolj agresivno odzivanje. Pri integralnem času manjša vrednost pomeni hitrejše odpravo odmika. Pri odvodnem času večja vrednost pomeni močnejšo predvidevanje.
Hitra preverba v priročniku regulatorja se splača. Napačno ugibanje, ali je integral izražen v sekundah ali minutah, lahko požre ure časa za nastavljanje.
Kaj vsak parameter naredi z temperaturnim grafom
Dejavnost sorazmernega delovanja določa obliko približevanja željeni vrednosti. Če je dejavnost sorazmernega delovanja premajhna, se temperatura počasi dviguje in morda nikoli ne doseže ciljne vrednosti. Če je prevelika, temperatura preseže željeno vrednost in nato oscilira, saj regulator izmenično oddaja preveč in premalo izhodne moči.
Dejavnost integralskega delovanja določa, ali temperatura dejansko doseže željeno vrednost. Če je dejavnost integralskega delovanja premajhna, ostane trajna razlika med dejansko temperaturo in ciljno vrednostjo. Če je prevelika, se regulator med zagonom »nabere« in nato dramatično preseže željeno vrednost, preden se ustali. Integrator je med dolgim približevanju nabiral napako in vse to nabrano izhodno moč sprosti hkrati.
Izvedeni člen oblikuje končni pristop in pomaga zmanjšati prekoračitev. Najbolj uporaben je pri procesih, kjer se grelec hitro odzove v primerjavi s toplotno maso. Pri počasnih procesih izvedeni člen zazna počasno spremembo temperature in skoraj nič ne naredi. Pri šumnih procesih zazna nihanja senzorja in povzroča nepravilne spremembe izhoda.
| Parameter | Preveč nizko | Popolni | Previsoka |
|---|---|---|---|
| Proporcionalen | Počasen odziv, velika napaka v ustaljenem stanju | Hitra reakcija, obvladljiva prekoračitev | Nihanje, prevelika prekoračitev |
| Celoštevilčno | Trajna odmik od želene vrednosti | Napaka se odpravi v razumnem času | Prekoračitev ob zagonu, iskanje ravnovesja |
| Izvedeni | Prekoračitev ob približevanju, počasno ustaljanje | Sproščen pristop, zmanjšano prekoračevanje | Ojačanje hrupa, nepravilna izhodna vrednost |
Praktična začetna točka, ki običajno deluje
Za nastavitev PID-regulatorja ni univerzalnega recepta, vendar obstaja začetna točka, ki deluje pri presenetljivo veliko številu temperaturnih zank. Nastavite proporcionalni pas na vrednost, ki ustreza približno petim do desetim odstotkom pričakovanega temperaturnega razpona. Nastavite integralni čas na nekaj minut. Odvodni člen pustite na nič.
Iz te začetne točke lahko proporcionalni pas zožite, če je pristop k željeni vrednosti prepočasen, ali razširite, če se pojavijo nihanja. Integralni čas lahko skrajšate, če ostane stalni odklon, ali podaljšate, če je prekoračevanje ob zagonu preveliko. Odvodni člen lahko uvedete šele potem, ko sta proporcionalni in integralni člen že razmeroma stabilna, in sicer le, če je prekoračevanje še vedno težava, ki je ne moreta rešiti prilagoditvi proporcionalnega in integralnega člena.
Postopek z velikim grelnikom v primerjavi z obremenitvijo zahteva širši proporcionalni pas in daljši integralni čas kot postopek z majhnim grelnikom in lahko obremenitvijo. Razmerje med močjo grelnika in toplotno maso določa, kako agresivno lahko regulator deluje, preden se pojavijo nestabilnosti.
Metoda Ziegler-Nichols in zakaj je potrebna prilagoditev
Metoda Ziegler-Nichols za končno občutljivost je najpogosteje citirana nastavitvena metoda v učbenikih za regulacijsko tehniko. Postopek je naslednji: integralni in odvodni člen nastavimo na nič, nato povečujemo proporcionalni faktor, dokler sistem ne začne stalno oscilirati. Faktor, pri katerem to nastopi, imenujemo končni faktor, obdobje oscilacije pa končno obdobje. Iz teh dveh vrednosti učbeniki podajajo formule za nastavitev proporcionalnega, integralnega in odvodnega člena.
Težava je v tem, da so formule Zieglerja-Nicholsa razvili za procese, pri katerih je bilo sprejemljivo zmanjšanje amplitudne četrtine. Pri nadzoru temperature takšno nihanje skoraj nikoli ni sprejemljivo. Metoda daje začetno točko, ne končnega odgovora. Proporcionalni dobiček običajno zmanjšamo, integralski čas pa podaljšamo, da zanke dosežemo območje, kjer je temperatura dovolj stabilna za proizvodnjo.
Praktičnejša prilagoditev je, da rezultat Zieglerja-Nicholsa vzamemo in proporcionalni dobiček razpolovimo, integralski čas podvojimo, izpeljani člen pa pustimo na vrednosti Zieglerja-Nicholsa. Ta konzervativna različica zamenja počasnejši odziv za veliko boljšo stabilnost, kar je običajno prava izmenjava pri nadzoru temperature.
Učenka iz kemijske tovarne
Na tovarni specialnih kemikalij je bilo regulacijsko krožno vezje temperature reaktorja nastavljeno z agresivnimi nastavitvami, ki so zagotavljale odličen odziv na spremembe želene vrednosti, vendar je pri vsaki novi polnitvi surovine prihajalo do nihanj. Nihanja so bila povezana z integralskim členom, katerega čas je bil nastavljen tako kratko, da se je regulator odzival na običajen procesni šum. Podaljšanje integralskega časa za faktor tri je odpravilo nihanja brez opaznega upočasnitve odziva na ustrezne spremembe želene vrednosti.
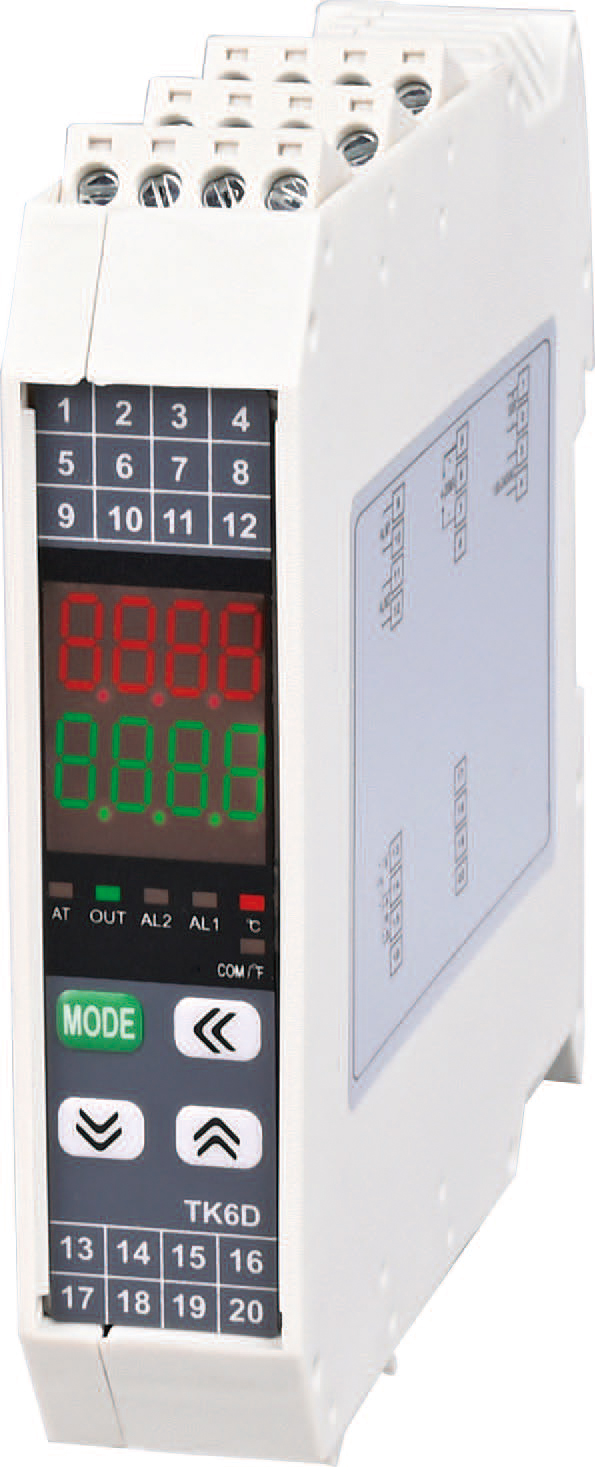
Regulatorji znamke Suosite podpirajo običajne konvencije parametrov ter omogočajo tako samodejno kot ročno nastavljanje. Za izdelovalce plošč, ki standardizirajo eno platformo regulatorjev, omogoča dosledno obnašanje parametrov po celotnem izdelkovnem programu poenostavitev postopka nastavljanja in zmanjšanje učne krivulje pri prehodu med različnimi projekti.