
 EN
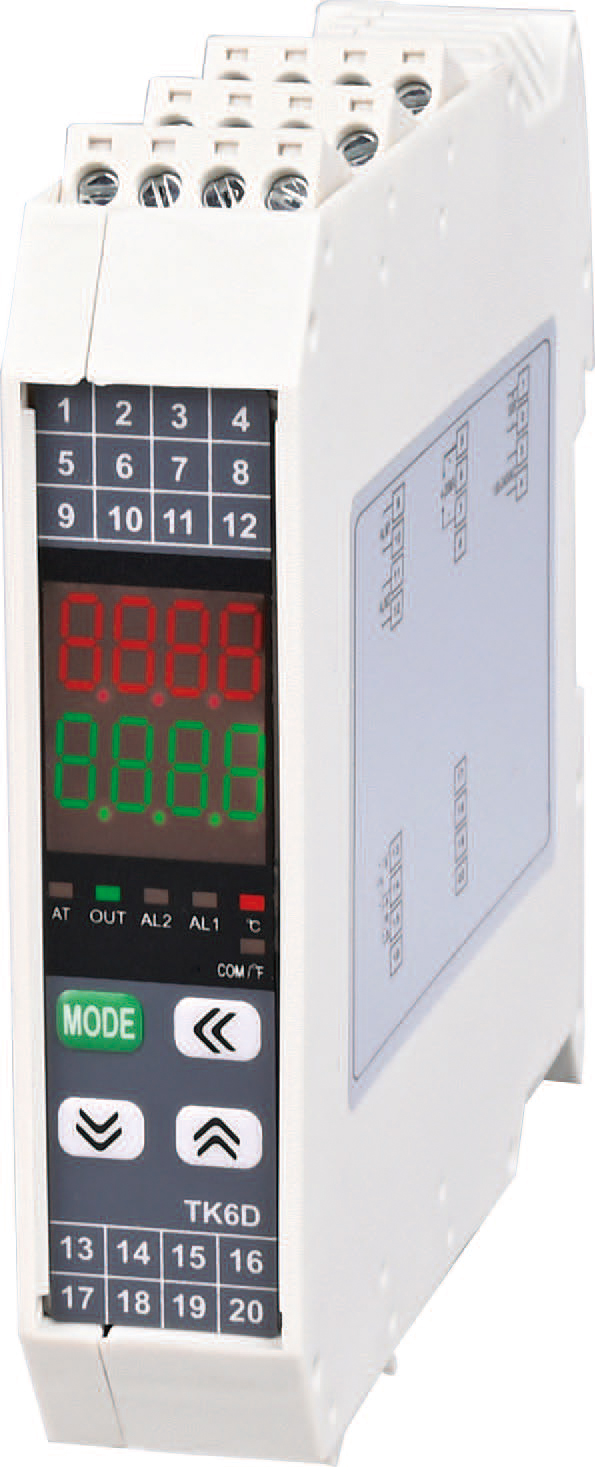
Trzy pokrętła, które decydują o wszystkim
Każdy regulator PID ma trzy parametry kształtujące jego zachowanie. Nazwy tych parametrów różnią się w zależności od producenta: pasmo proporcjonalne, czas całkowania, czas różniczkowania albo wzmocnienie, reset, szybkość albo po prostu P, I i D. Ważniejsze niż nazwy jest to, co te parametry faktycznie robią.
Parametr proporcjonalny określa związek między błędem a sygnałem wyjściowym. Małe pasmo proporcjonalne oznacza, że regulator reaguje stanowczo nawet na niewielkie odchylenie od wartości zadanej. Duże pasmo oznacza łagodne działanie regulatora – korekcja przebiega powoli. Większość regulatorów temperatury podaje ten parametr jako pasmo proporcjonalne wyrażone w stopniach lub w procentach zakresu wejściowego. Niektóre urządzenia używają zamiast tego wzmocnienia proporcjonalnego, które jest po prostu odwrotnością pasma. Wzmocnienie równe 10 odpowiada pasmu wynoszącemu 10 procent zakresu.
Parametr całkujący, często nazywany resetem, określa, jak szybko regulator eliminuje pozostałą błąd po tym, jak działanie proporcjonalne wykonało swoją pracę. Wyrażany jest w jednostkach czasu. Krótszy czas całkowania oznacza, że regulator bardziej intensywnie zwiększa sygnał wyjściowy, aby zlikwidować końcową różnicę. Dłuższy czas całkowania oznacza wolniejsze i bardziej umierzone podejście. W niektórych regulatorach ten parametr podawany jest jako liczba powtórzeń na minutę zamiast w jednostkach czasu – jest to odwrotność tego samego pojęcia.
Parametr różniczkujący, czasem nazywany współczynnikiem szybkości, reaguje na prędkość zmiany temperatury. Jego zadaniem jest hamowanie działania, gdy temperatura szybko rośnie, a wartość zadana jest bliska. Wyrażany jest w jednostkach czasu i w większości pętli temperaturowych ustawiany jest na małą wartość lub pozostawiany na zerze.
Odczytywanie jednostek parametrów bez utraty orientacji
Jednym z największych źródeł dezorientacji przy strojeniu PID jest niejednolitość jednostek stosowanych przez producentów. Sterownik jednej marki może definiować człon proporcjonalny jako pasmo w jednostkach inżynierskich, podczas gdy inna marka definiuje go jako bezwymiarowy współczynnik wzmocnienia. Człon całkujący może być wyrażony w sekundach na powtórzenie lub w powtórzeniach na minutę. Człon różniczkujący może być podawany w sekundach lub minutach.
Podejście praktyczne polega na zignorowaniu etykiet i skupieniu się na kierunku zmiany. W przypadku pasma proporcjonalnego mniejsza wartość oznacza bardziej stanowczą reakcję. W przypadku współczynnika wzmocnienia większa wartość oznacza bardziej stanowczą reakcję. W przypadku czasu całkowania mniejsza wartość oznacza szybsze eliminowanie uchybu. W przypadku czasu różniczkowania większa wartość oznacza silniejsze przewidywanie.
Szybka kontrola w instrukcji sterownika jest warta poświęconego wysiłku. Błędne odgadnięcie, czy czas całkowania podawany jest w sekundach czy w minutach, może pochłonąć godziny pracy nad strojeniem.
Wpływ każdego parametru na przebieg krzywej temperatury
Działanie proporcjonalne określa kształt zbliżania się do wartości zadanej. Przy zbyt małym działaniu proporcjonalnym temperatura rośnie powoli i może nigdy nie zbliżyć się do wartości docelowej. Przy zbyt dużym działaniu proporcjonalnym temperatura przekracza wartość zadaną, a następnie oscyluje, ponieważ regulator naprzemiennie dostarcza zbyt dużo i zbyt mało mocy wyjściowej.
Działanie całkujące określa, czy temperatura rzeczywiście osiąga wartość zadaną. Przy zbyt małym działaniu całkującym utrzymuje się stała różnica między rzeczywistą temperaturą a wartością docelową. Przy zbyt dużym działaniu całkującym następuje nadmierny narastanie („wind-up”) regulatora w fazie rozruchu, co powoduje znaczne przekroczenie wartości zadanej przed ustabilizowaniem się układu. Całkownik gromadzi błąd przez cały czas długiego zbliżania się do wartości zadanej i natychmiast zwalnia całą tę zgromadzoną wartość wyjściową.
Akcja pochodna kształtuje końcowe zbliżenie i pomaga ograniczyć przeregulowanie. Jest najbardziej przydatna w procesach, w których grzałka reaguje szybko w porównaniu do masy cieplnej. W procesach powolnych człon różnicowy wykrywa powolną zmianę temperatury i praktycznie nic nie robi. W procesach zakłóconych wykrywa fluktuacje czujnika i powoduje niestabilne zmiany sygnału wyjściowego.
| Parametr | Zbyt niskie | Idealne | Zbyt wysokie |
|---|---|---|---|
| Proporcjonalny | Powolna odpowiedź, duży błąd w stanie ustalonym | Szybka odpowiedź, akceptowalne przeregulowanie | Drżenia, nadmierne przeregulowanie |
| Całość | Stały przesunięcie od wartości zadanej | Błąd eliminowany w rozsądnym czasie | Przeregulowanie przy uruchomieniu, drgania |
| Różnicowy | Przeregulowanie przy zbliżaniu się do wartości zadanej, powolne osiąganie stanu ustalonego | Gładkie zbliżanie się do punktu zadanej wartości, zmniejszone przekroczenie tej wartości | Wzmacnianie szumów, niestabilny sygnał wyjściowy |
Praktyczny punkt wyjścia, który zazwyczaj działa
Nie ma uniwersalnego sposobu strojenia regulatora PID, ale istnieje punkt wyjścia, który sprawdza się w zaskakująco wielu pętlach regulacji temperatury. Ustaw pasmo proporcjonalne na wartość odpowiadającą mniej więcej pięciu–dziesięciu procentom oczekiwanego zakresu temperatury. Ustaw czas całkowania na kilka minut. Pozostaw czas różniczkowania na zerze.
Od tego punktu wyjścia pasmo proporcjonalne można zawęzić, jeśli zbliżanie się do punktu zadanej wartości przebiega zbyt wolno, lub poszerzyć, jeśli pojawiają się oscylacje. Czas całkowania można skrócić, jeśli utrzymuje się stała różnica między wartością rzeczywistą a punktem zadanym, lub wydłużyć, jeśli przekroczenie wartości zadanej podczas uruchamiania jest zbyt duże. Czas różniczkowania można wprowadzić dopiero po tym, jak działanie składowej proporcjonalnej i całkującej osiągnie satysfakcjonującą stabilność, i tylko wtedy, gdy przekroczenie wartości zadanej nadal stanowi problem, którego nie da się rozwiązać poprzez dostrojenie tych dwóch składowych.
Proces z dużym grzejnikiem w stosunku do obciążenia wymaga szerszej pasmy proporcjonalnej i dłuższego czasu całkowania niż proces z małym grzejnikiem i lekkim obciążeniem. Stosunek mocy grzejnika do masy termicznej określa, jak intensywnie regulator może działać, zanim wystąpi niestabilność.
Metoda Zieglera-Nicholsa i powód, dla którego wymaga ona dostosowania
Metoda ostatecznej czułości Zieglera-Nicholsa jest najbardziej cytowaną procedurą strojenia w podręcznikach inżynierii sterowania. Procedura polega na ustawieniu całkowania i różniczkowania na zero, a następnie stopniowym zwiększaniu wzmocnienia proporcjonalnego aż do momentu, gdy układ zacznie oscylować w sposób ciągły. Wzmocnienie, przy którym to zachodzi, nazywane jest wzmocnieniem ostatecznym, a okres oscylacji – okresem ostatecznym. Na podstawie tych dwóch wartości podręczniki podają wzory na ustawienia proporcjonalne, całkujące i różniczkujące.
Problem polega na tym, że wzory Zieglera-Nicholsa zostały opracowane dla procesów, w których stosunek tłumienia amplitudy o wartości jednej czwartej uznawano za akceptowalny. W sterowaniu temperaturą taki poziom oscylacji prawie nigdy nie jest akceptowalny. Metoda ta dostarcza punktu wyjścia, a nie ostatecznego rozwiązania. Współczynnik wzmocnienia proporcjonalnego zwykle należy zmniejszyć, a czas całkowania wydłużyć, aby doprowadzić układ regulacji do zakresu, w którym temperatura jest wystarczająco stabilna do celów produkcyjnych.
Bardziej praktyczną adaptacją jest przyjęcie wyniku Zieglera-Nicholsa, połowienie współczynnika wzmocnienia proporcjonalnego, podwajanie czasu całkowania oraz pozostawienie wartości czasu różniczkowania bez zmian, zgodnie z wartością Zieglera-Nicholsa. Ta ostrożna wersja wymienia szybszą odpowiedź układu na znacznie lepszą stabilność, co zwykle stanowi właściwy kompromis w sterowaniu temperaturą.
Lekcja z zakładu chemicznego
W zakładzie chemicznym specjalistycznym pętla temperatury reaktora została wyregulowana z użyciem agresywnych ustawień, które zapewniały doskonałą odpowiedź na zmiany punktu zadanej, ale powodowały drgania przy ładowaniu każdej nowej partii surowca. Drgania te zostały wykryte jako wynik działania członu całkującego, którego czas całkowania został ustawiony tak krótko, że regulator reagował na normalne zakłócenia procesu. Wydłużenie czasu całkowania trzykrotnie wyeliminowało drgania bez widocznej utraty szybkości odpowiedzi na rzeczywiste zmiany punktu zadanej.
Regulatory Suosite obsługują powszechne konwencje parametrów i oferują zarówno tryb autoregulacji, jak i ręcznej regulacji. Dla producentów szaf sterowniczych, którzy standardowo stosują jedną platformę regulatorów, spójne zachowanie parametrów w całej gamie produktów upraszcza proces regulacji i skraca krzywą uczenia się przy przechodzeniu między różnymi projektami.
Spis treści
- Trzy pokrętła, które decydują o wszystkim
- Odczytywanie jednostek parametrów bez utraty orientacji
- Wpływ każdego parametru na przebieg krzywej temperatury
- Praktyczny punkt wyjścia, który zazwyczaj działa
- Metoda Zieglera-Nicholsa i powód, dla którego wymaga ona dostosowania
- Lekcja z zakładu chemicznego