
 EN
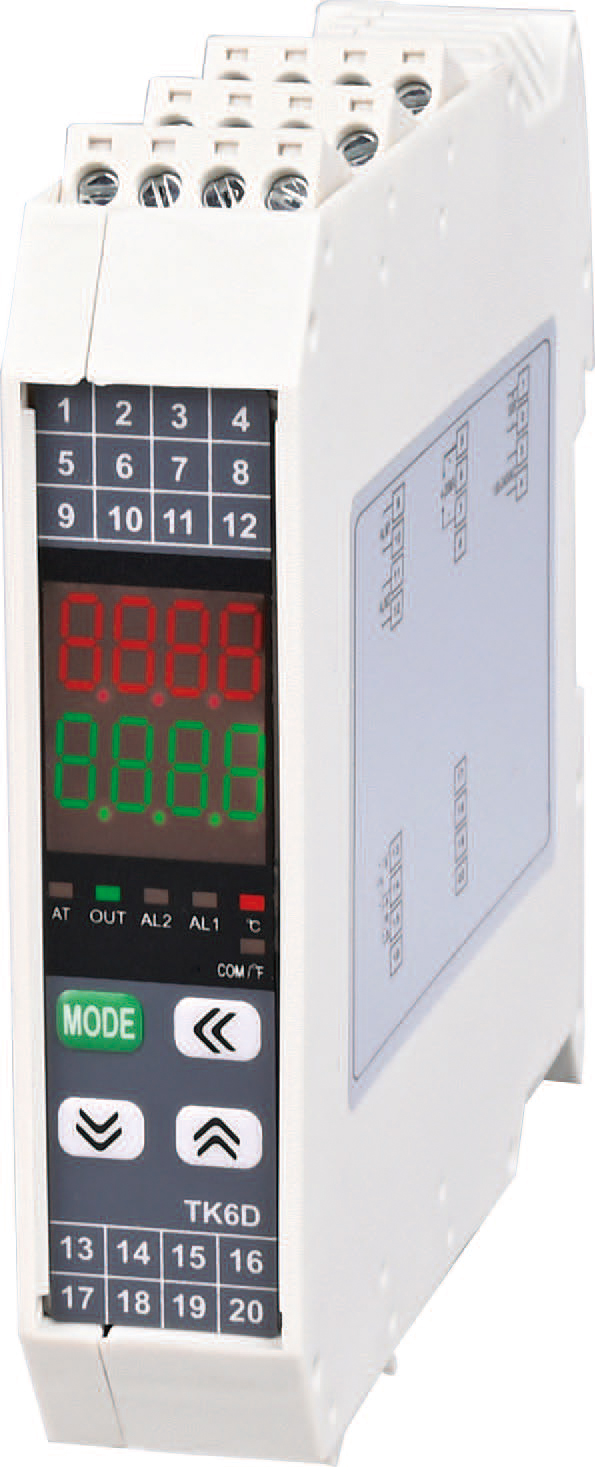
Ba núm vặn xác định mọi thứ
Mọi bộ điều khiển PID đều có ba thông số định hình hành vi của nó. Các thông số này có những tên gọi khác nhau tùy nhà sản xuất: dải tỷ lệ, thời gian tích phân, thời gian vi phân; hoặc độ khuếch đại, thời gian đặt lại, tốc độ; hoặc đơn giản là P, I và D. Tên gọi không quan trọng bằng chức năng thực tế của chúng.
Thông số tỷ lệ thiết lập mối quan hệ giữa sai số và đầu ra. Dải tỷ lệ nhỏ nghĩa là bộ điều khiển phản ứng mạnh ngay cả với độ lệch nhỏ so với giá trị đặt. Dải tỷ lệ lớn nghĩa là bộ điều khiển phản ứng nhẹ nhàng, hiệu chỉnh từ từ. Phần lớn bộ điều khiển nhiệt độ biểu thị thông số này dưới dạng dải tỷ lệ tính bằng độ hoặc phần trăm của dải đầu vào. Một số bộ điều khiển dùng độ khuếch đại tỷ lệ thay thế — đây đơn thuần là nghịch đảo của dải tỷ lệ. Độ khuếch đại bằng 10 tương ứng với dải tỷ lệ bằng 10% của dải đầu vào.
Tham số tích phân, thường được gọi là reset, xác định tốc độ mà bộ điều khiển loại bỏ sai lệch còn lại sau khi thành phần tỉ lệ đã thực hiện công việc của mình. Tham số này được biểu thị dưới dạng thời gian. Thời gian tích phân ngắn hơn nghĩa là bộ điều khiển tăng đầu ra một cách mạnh mẽ hơn để khép kín khoảng chênh lệch cuối cùng. Thời gian tích phân dài hơn nghĩa là bộ điều khiển tiếp cận một cách chậm hơn và cân nhắc kỹ lưỡng hơn. Ở một số bộ điều khiển, tham số này xuất hiện dưới dạng số lần lặp mỗi phút thay vì thời gian — đây chính là đại lượng nghịch đảo của cùng một khái niệm.
Tham số vi phân, đôi khi được gọi là rate, phản ứng với tốc độ thay đổi nhiệt độ. Nhiệm vụ của nó là làm chậm quá trình khi nhiệt độ tăng nhanh và giá trị đặt gần đạt tới. Tham số này được biểu thị dưới dạng thời gian, và trong hầu hết các vòng điều khiển nhiệt độ, nó được thiết lập ở giá trị nhỏ hoặc để ở mức zero.
Đọc đơn vị của các tham số mà không bị nhầm lẫn
Một trong những nguồn gây nhầm lẫn lớn nhất khi hiệu chỉnh thông số PID là các nhà sản xuất sử dụng đơn vị không nhất quán. Một bộ điều khiển của thương hiệu này có thể định nghĩa thành phần tỷ lệ dưới dạng dải (band) theo đơn vị kỹ thuật, trong khi thương hiệu khác lại định nghĩa nó dưới dạng hệ số khuếch đại không thứ nguyên. Thành phần tích phân có thể được biểu thị bằng giây trên mỗi chu kỳ hoặc chu kỳ trên phút. Thành phần vi phân có thể được biểu thị bằng giây hoặc phút.
Cách tiếp cận thực tiễn là bỏ qua nhãn và tập trung vào hướng thay đổi. Với dải tỷ lệ (proportional band), giá trị nhỏ hơn đồng nghĩa với phản ứng mạnh hơn. Với hệ số khuếch đại (gain), giá trị lớn hơn đồng nghĩa với phản ứng mạnh hơn. Với thời gian tích phân (integral time), giá trị nhỏ hơn đồng nghĩa với việc loại bỏ sai lệch nhanh hơn. Với thời gian vi phân (derivative time), giá trị lớn hơn đồng nghĩa với khả năng dự báo mạnh hơn.
Việc kiểm tra nhanh trong sổ tay hướng dẫn của bộ điều khiển là hoàn toàn xứng đáng. Việc đoán sai đơn vị của thành phần tích phân — là giây hay phút — có thể làm lãng phí hàng giờ đồng hồ cho công việc hiệu chỉnh.
Tác động của từng thông số lên đường cong nhiệt độ
Hành động tỷ lệ xác định hình dạng của quá trình tiến gần đến giá trị đặt. Nếu hành động tỷ lệ quá nhỏ, nhiệt độ tăng chậm và có thể không bao giờ đạt gần giá trị mục tiêu. Nếu hành động tỷ lệ quá lớn, nhiệt độ vượt quá giá trị đặt và sau đó dao động do bộ điều khiển liên tục chuyển đổi giữa đầu ra quá lớn và quá nhỏ.
Hành động tích phân xác định liệu nhiệt độ thực tế có thực sự đạt đến giá trị đặt hay không. Nếu thiếu hành động tích phân cần thiết, sẽ luôn tồn tại một khoảng chênh lệch cố định giữa nhiệt độ thực tế và giá trị mục tiêu. Nếu hành động tích phân quá lớn, bộ điều khiển bị tích lũy (wind up) trong giai đoạn khởi động, sau đó vượt quá giá trị đặt một cách mạnh mẽ trước khi ổn định. Bộ tích phân đã tích lũy sai số trong suốt quá trình tiến gần kéo dài và giải phóng toàn bộ lượng đầu ra đã tích lũy này cùng một lúc.
Hành động đạo hàm định hình cách tiếp cận cuối cùng và giúp giảm thiểu hiện tượng vượt quá giá trị đặt. Hành động này đặc biệt hữu ích trong các quy trình mà bộ gia nhiệt phản ứng nhanh so với khối lượng nhiệt. Trong các quy trình chậm, thành phần đạo hàm nhận thấy nhiệt độ thay đổi chậm nên gần như không có tác dụng. Trong các quy trình nhiễu, thành phần này phát hiện dao động của cảm biến và gây ra những thay đổi đầu ra thất thường.
| Tham số | Quá thấp | Vừa phải | Quá cao |
|---|---|---|---|
| Tỷ lệ | Phản ứng chậm, sai số xác lập lớn | Phản ứng nhanh, hiện tượng vượt quá ở mức chấp nhận được | Dao động, vượt quá quá mức |
| Tích hợp | Lệch liên tục so với giá trị đặt | Sai số được loại bỏ trong khoảng thời gian hợp lý | Vượt quá lúc khởi động, dao động liên tục |
| Đạo hàm | Vượt quá khi tiếp cận giá trị đặt, ổn định chậm | Tiếp cận mượt mà, giảm hiện tượng vượt ngưỡng | Khuếch đại nhiễu, đầu ra bất ổn |
Một điểm khởi đầu thực tế thường mang lại hiệu quả
Không tồn tại công thức chung nào cho việc hiệu chỉnh PID, nhưng có một điểm khởi đầu thường hiệu quả với số lượng đáng kể các vòng điều khiển nhiệt độ. Thiết lập dải tỷ lệ ở giá trị tương ứng khoảng năm đến mười phần trăm của phạm vi nhiệt độ dự kiến. Thiết lập thời gian tích phân ở mức vài phút. Giữ thời gian vi phân ở mức không.
Từ điểm khởi đầu đó, có thể thu hẹp dải tỷ lệ nếu tốc độ tiếp cận giá trị đặt quá chậm, hoặc mở rộng dải này nếu xuất hiện dao động. Có thể rút ngắn thời gian tích phân nếu vẫn còn sai lệch ổn định, hoặc kéo dài thời gian này nếu hiện tượng vượt ngưỡng lúc khởi động quá lớn. Thời gian vi phân chỉ nên được đưa vào sau khi cả thành phần tỷ lệ và tích phân đã hoạt động khá ổn định, và chỉ khi hiện tượng vượt ngưỡng vẫn còn là vấn đề chưa thể giải quyết bằng các điều chỉnh thành phần tỷ lệ và tích phân.
Một quy trình có bộ gia nhiệt lớn so với tải sẽ cần dải tỷ lệ rộng hơn và thời gian tích phân dài hơn so với một quy trình có bộ gia nhiệt nhỏ và tải nhẹ. Tỷ lệ giữa công suất bộ gia nhiệt và khối lượng nhiệt xác định mức độ mạnh mẽ mà bộ điều khiển có thể tác động trước khi hệ thống trở nên bất ổn.
Phương pháp Ziegler-Nichols và lý do nó cần được điều chỉnh
Phương pháp độ nhạy cực đại của Ziegler-Nichols là quy trình hiệu chỉnh được trích dẫn rộng rãi nhất trong các giáo trình kỹ thuật điều khiển. Quy trình này gồm: đặt thành phần tích phân và vi phân bằng không, sau đó tăng dần hệ số tỷ lệ cho đến khi hệ thống dao động liên tục. Hệ số tỷ lệ tại thời điểm xảy ra dao động liên tục được gọi là hệ số tỷ lệ cực đại, và chu kỳ dao động tương ứng được gọi là chu kỳ cực đại. Từ hai giá trị này, giáo trình cung cấp các công thức để xác định các thông số tỷ lệ, tích phân và vi phân.
Vấn đề ở chỗ các công thức Ziegler-Nichols được phát triển cho các quá trình mà tỷ lệ suy giảm biên độ một phần tư được coi là chấp nhận được. Trong điều khiển nhiệt độ, mức dao động như vậy gần như không bao giờ được chấp nhận. Phương pháp này chỉ tạo ra một điểm khởi đầu, chứ không phải lời giải cuối cùng. Thông thường, hệ số tỉ lệ cần được giảm xuống và thời gian tích phân cần được kéo dài ra để đưa vòng điều khiển vào phạm vi mà nhiệt độ đủ ổn định cho sản xuất.
Một cách điều chỉnh thực tế hơn là lấy kết quả Ziegler-Nichols, sau đó chia đôi hệ số tỉ lệ, nhân đôi thời gian tích phân và giữ nguyên giá trị đạo hàm theo Ziegler-Nichols. Phiên bản thận trọng này đánh đổi tốc độ đáp ứng chậm hơn để đạt được độ ổn định tốt hơn nhiều — điều thường là lựa chọn đúng đắn trong điều khiển nhiệt độ.
Bài học từ nhà máy hóa chất
Tại một nhà máy hóa chất chuyên dụng, vòng điều khiển nhiệt độ lò phản ứng đã được hiệu chỉnh với các thông số mạnh nhằm đạt được phản ứng xuất sắc khi thay đổi giá trị đặt, nhưng lại dao động mỗi khi nạp mẻ nguyên liệu mới. Hiện tượng dao động này được xác định là do thành phần tích phân, vốn được thiết lập quá ngắn khiến bộ điều khiển phản ứng với nhiễu quy trình bình thường. Việc kéo dài thời gian tích phân lên ba lần đã loại bỏ hoàn toàn hiện tượng dao động mà không làm chậm đáng kể phản ứng đối với các thay đổi giá trị đặt hợp lệ.
Các bộ điều khiển của Suosite hỗ trợ các quy ước thông số phổ biến và cung cấp cả chế độ tự hiệu chỉnh lẫn chế độ hiệu chỉnh thủ công. Đối với các nhà tích hợp bảng điều khiển (panel builder) tiêu chuẩn hóa trên một nền tảng bộ điều khiển duy nhất, việc đảm bảo hành vi thông số nhất quán trên toàn bộ dải sản phẩm sẽ đơn giản hóa quy trình hiệu chỉnh và giảm độ dốc học tập khi chuyển giữa các dự án.