
 EN
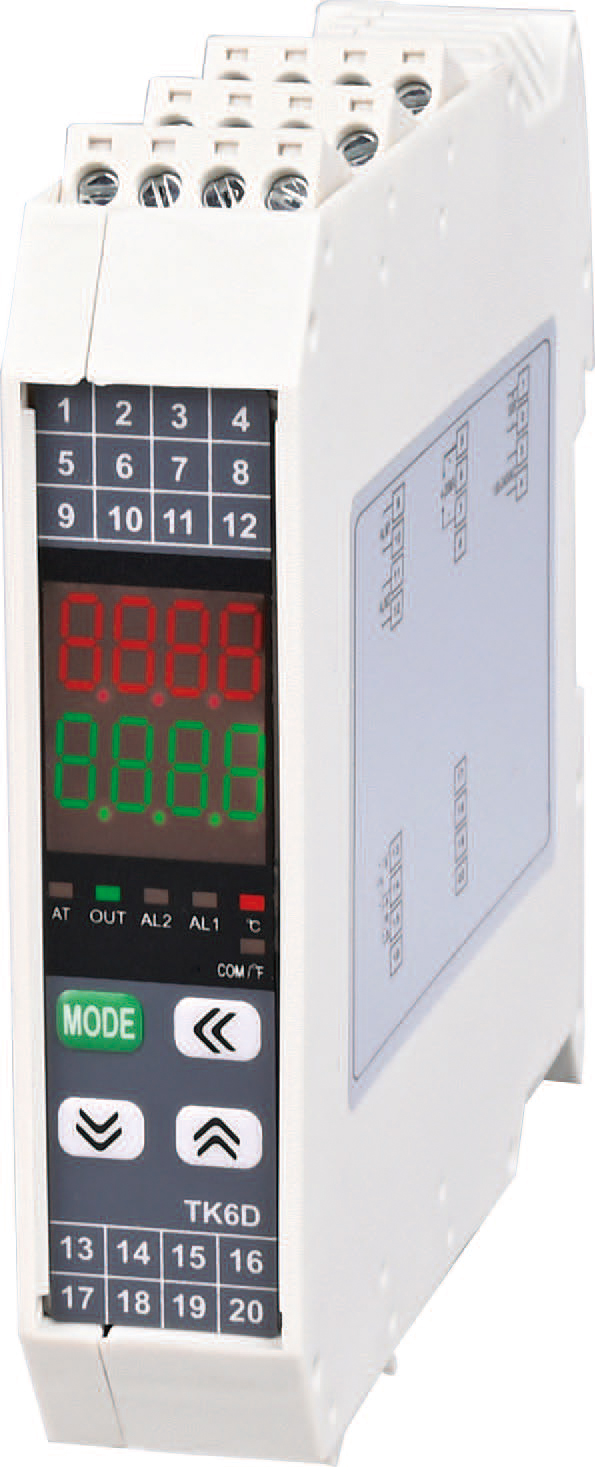
Os tres botóns que determinan todo
Todo controlador PID ten tres parámetros que conforman o seu comportamento. Reciben distintos nomes segundo o fabricante: banda proporcional, tempo integral, tempo derivativo; ou ganancia, reinicio, velocidade; ou simplemente P, I e D. Os nomes importan menos ca o que realmente fan.
O parámetro proporcional establece a relación entre o erro e a saída. Unha pequena banda proporcional significa que o controlador reacciona de xeito agresivo incluso ante unha pequena desviación do valor de consigna. Unha banda grande significa que o controlador é máis suave e corríxe lentamente. A maioría dos controladores de temperatura expresan isto como banda proporcional en graos ou como porcentaxe do intervalo de entrada. Algúns usan en troca a ganancia proporcional, que non é máis que a inversa da banda. Unha ganancia de 10 corresponde a unha banda do 10 por cento do intervalo.
O parámetro integral, con frecuencia chamado reinicio, determina a velocidade á que o controlador elimina o erro restante despois de que a acción proporcional realizou o seu traballo. Exprésase en unidades de tempo. Un tempo integral máis curto significa que o controlador engade saída de forma máis enérxica para pechar a brecha final. Un tempo integral máis longo significa que adopta unha aproximación máis lenta e medida. En algúns controladores, este parámetro aparece como repeticións por minuto en vez de tempo, o que é o inverso do mesmo concepto.
O parámetro derivativo, ás veces chamado taxa, responde á velocidade de cambio da temperatura. A súa función é frear cando a temperatura está subindo rapidamente e o punto de consigna está preto. Exprésase en unidades de tempo, e na maioría dos lazos de temperatura establécese cun valor pequeno ou déixase en cero.
Ler as unidades dos parámetros sen confundirse
Unha das maiores fontes de confusión no axuste de PID é que os fabricantes utilizan unidades inconsistentes. Un controlador dunha marca pode definir o termo proporcional como unha banda en unidades de enxeñaría, mentres que outro o define como un ganancia adimensional. O termo integral pode ser segundos por repetición ou repeticións por minuto. O termo derivativo pode ser segundos ou minutos.
A aproximación práctica consiste en ignorar as etiquetas e centrarse na dirección da variación. Para a banda proporcional, un número menor significa unha resposta máis enérxica. Para a ganancia, un número maior significa unha resposta máis enérxica. Para o tempo integral, un número menor significa unha eliminación máis rápida do desfase. Para o tempo derivativo, un número maior significa unha anticipación máis forte.
Unha comprobación rápida no manual do controlador merece a pena. Adiviñar mal se o termo integral está en segundos ou en minutos pode desperdicar horas de tempo de axuste.
Que fai cada parámetro na curva de temperatura
A acción proporcional determina a forma na que se aproxima o valor de consigna. Cunha acción proporcional insuficiente, a temperatura ascende lentamente e pode non acadar nunca o valor obxectivo. Cunha acción proporcional excesiva, a temperatura supera o valor de consigna e logo oscila, xa que o controlador alterna entre unha saída excesiva e unha saída insuficiente.
A acción integral determina se a temperatura alcanza efectivamente o valor de consigna. Sen suficiente acción integral, mantense unha diferenza constante entre a temperatura real e o valor obxectivo. Cunha acción integral excesiva, o controlador satura durante a fase de arranque e logo supera dramaticamente o valor de consigna antes de estabilizarse. O integrador acumulou erro durante a longa aproximación e libera de súbito toda esa saída acumulada.
A acción derivativa forma a aproximación final e axuda a suprimir o sobretiro. É máis útil en procesos nos que o calefactor responde rapidamente en relación coa masa térmica. En procesos lentos, o termo derivativo detecta que a temperatura cambia lentamente e fai moi pouco. En procesos ruidosos, detecta as fluctuacións do sensor e produce cambios erráticos na saída.
| Parámetro | Demasiado baixo | Xusto | Excesivamente alta |
|---|---|---|---|
| Proporcional | Resposta lenta, erro estacionario grande | Resposta rápida, sobretiro manexable | Oscilación, sobretiro excesivo |
| Integral | Desprazamento persistente respecto ao valor de consigna | Erro eliminado nun tempo razoable | Exceso na arrancada, oscilación |
| Derivativo | Exceso ao achegarse, estabilización lenta | Achegada suave, redución do exceso | Amplificación do ruído, saída irregular |
Un punto de partida práctico que normalmente funciona
Non hai unha fórmula universal para axustar os parámetros PID, pero si hai un punto de partida que funciona nun número sorprendente de bucles de temperatura. Axuste a banda proporcional a un valor que corresponda aproximadamente ao cinco ou dez por cento da amplitude de temperatura esperada. Axuste o tempo integral a varios minutos. Deixe o derivativo en cero.
Desde ese punto de partida, a banda proporcional pode apertarse se a achegada ao valor de consigna é demasiado lenta, ou ensancharse se aparecen oscilacións. O tempo integral pode acortarse se persiste un desprazamento constante, ou alongarse se o exceso na arrancada é excesivo. O derivativo só debe introducirse despois de que o proporcional e o integral se comporten de xeito razoable, e só se o exceso segue sendo un problema que non se pode resolver con axustes do proporcional e do integral.
Un proceso cun calefactor grande en relación coa carga necesitará unha banda proporcional máis ampla e un tempo integral máis longo ca un proceso cun calefactor pequeno e unha carga lixeira. A razón entre a potencia do calefactor e a masa térmica determina o grao de agresividade co que o controlador pode actuar antes de que se produza inestabilidade.
O método de Ziegler-Nichols e por que require adaptación
O método de sensibilidade última de Ziegler-Nichols é o procedemento de axuste máis citado nos libros de texto de enxeñaría de control. O procedemento consiste en axustar a acción integral e derivativa a cero e, a continuación, aumentar a ganancia proporcional ata que o sistema oscile de xeito continuo. A ganancia á que isto ocorre chámase ganancia última, e o período de oscilación é o período último. A partir destes dous valores, o libro de texto fornece fórmulas para os axustes proporcional, integral e derivativo.
O problema é que as fórmulas de Ziegler-Nichols desenvolvéronse para procesos nos que se consideraba aceptable unha relación de decaemento de amplitude en cuarto. No control de temperatura, ese nivel de oscilación case nunca é aceptable. O método proporciona un punto de partida, non unha resposta final. Xeralmente é necesario reducir o ganho proporcional e alongar o tempo integral para levar o bucle a un rango no que a temperatura sexa estable abondo para a produción.
Unha adaptación máis práctica consiste en tomar o resultado de Ziegler-Nichols e reducir á metade o ganho proporcional, duplicar o tempo integral e manter o valor derivativo segundo Ziegler-Nichols. Esta versión conservadora sacrifica unha resposta máis lenta para obter unha estabilidade moito mellor, o que xeralmente é a elección axeitada no control de temperatura.
A lección da planta química
Nunha planta de produtos químicos especializados, un bucle de temperatura dun reactor fora axustado con configuracións agresivas que producían unha excelente resposta a cambios no valor de consigna, pero oscilaba sempre que se cargaba un novo lote de materia prima. A oscilación atribuíuse ao termo integral, que fora axustado tan curto que o controlador reaccionaba ao ruído normal do proceso. Alongar o tempo integral nun factor de tres eliminou a oscilación sen diminuír apreciablemente a resposta a cambios legítimos na consigna.
Os controladores de Suosite apoian as convencións habituais de parámetros e ofrecen tanto modos de autocalibración como de calibración manual. Para os fabricantes de paneis que estandarizan nunha única plataforma de controladores, dispor dun comportamento consistente dos parámetros en toda a gama de produtos simplifica o proceso de calibración e reduce a curva de aprendizaxe ao pasar dun proxecto a outro.