
 EN
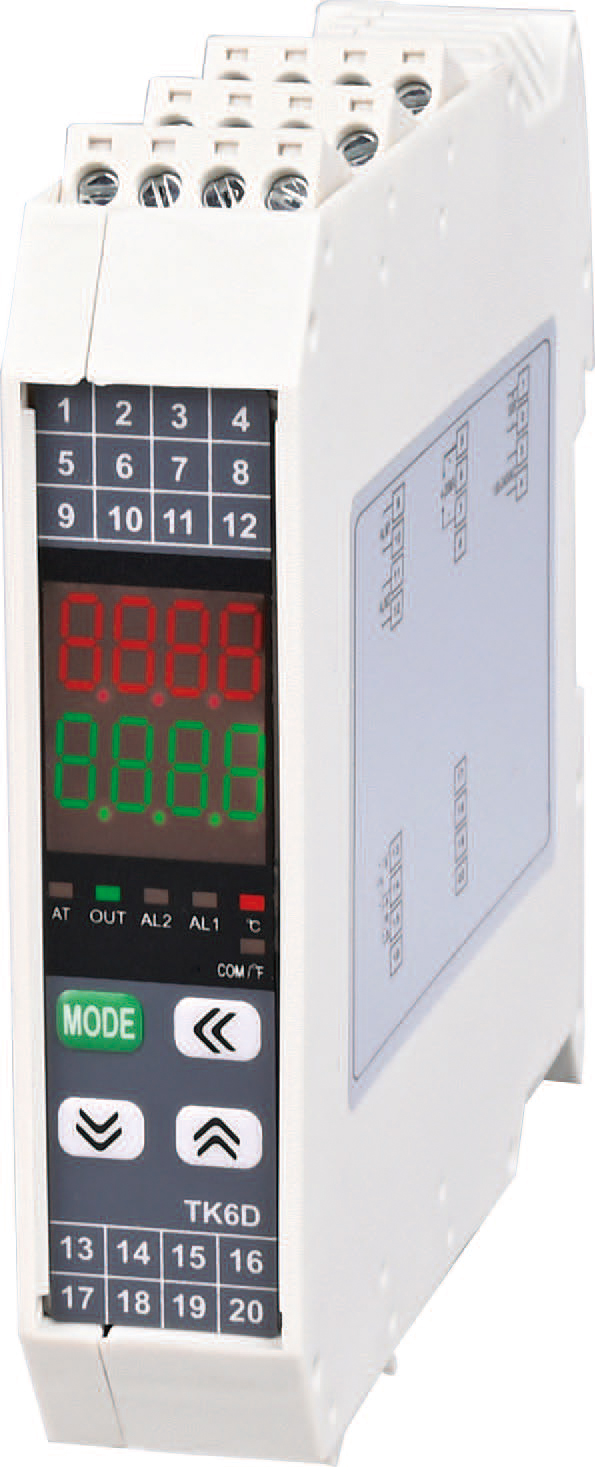
Три регулятора, определяющие всё
У каждого ПИД-регулятора есть три параметра, формирующих его поведение. Их называют по-разному в зависимости от производителя: пропорциональная полоса, интегральное время, дифференциальное время; или коэффициент усиления, сброс, скорость; или просто P, I и D. Важнее не названия, а то, что эти параметры реально делают.
Пропорциональный параметр задаёт зависимость между ошибкой и выходным сигналом. Малая пропорциональная полоса означает, что регулятор резко реагирует даже на небольшое отклонение от заданного значения. Большая полоса означает мягкую реакцию и медленную коррекцию. Большинство температурных регуляторов указывают этот параметр как пропорциональную полосу — в градусах или в процентах от диапазона входного сигнала. Некоторые используют вместо этого коэффициент пропорционального усиления, который просто равен обратной величине полосы. Коэффициент усиления 10 соответствует пропорциональной полосе 10 % от диапазона.
Интегральный параметр, часто называемый сбросом, определяет, насколько быстро регулятор устраняет остаточную ошибку после того, как пропорциональное воздействие выполнило свою работу. Он выражается во времени. Более короткое интегральное время означает, что регулятор более активно увеличивает выходной сигнал для устранения оставшегося отклонения. Более длительное интегральное время означает, что регулятор действует медленнее и более взвешенно. В некоторых регуляторах этот параметр указывается в виде числа повторений в минуту вместо времени — это обратная величина того же понятия.
Дифференциальный параметр, иногда называемый скоростью, реагирует на скорость изменения температуры. Его задача — замедлить процесс, когда температура быстро растёт и заданное значение уже близко. Он выражается во времени, и в большинстве температурных контуров его либо устанавливают на небольшое значение, либо оставляют равным нулю.
Чтение единиц измерения параметров без путаницы
Одним из главных источников путаницы при настройке ПИД-регулятора является несогласованность единиц измерения у разных производителей. У регулятора одного бренда пропорциональный член может быть задан в виде диапазона в инженерных единицах, тогда как у другого — как безразмерный коэффициент усиления. Интегральный член может выражаться в секундах на повтор или в повторах в минуту. Дифференциальный член может измеряться в секундах или минутах.
Практический подход заключается в том, чтобы игнорировать обозначения и сосредоточиться на направлении изменения параметров. Для пропорционального диапазона меньшее значение означает более агрессивную реакцию. Для коэффициента усиления — большее значение означает более агрессивную реакцию. Для интегрального времени меньшее значение означает более быстрое устранение рассогласования. Для дифференциального времени большее значение означает более сильное предвосхищение.
Быстрая проверка в руководстве по эксплуатации регулятора стоит затраченных усилий. Ошибочное предположение относительно того, выражается ли интегральный член в секундах или минутах, может привести к потере многих часов на настройку.
Влияние каждого параметра на температурную кривую
Пропорциональное воздействие определяет форму приближения к заданному значению. При недостаточном пропорциональном воздействии температура повышается медленно и может так и не приблизиться к целевому значению. При чрезмерном пропорциональном воздействии температура превышает заданное значение, а затем колеблется, поскольку регулятор попеременно выдаёт слишком большое и слишком малое управляющее воздействие.
Интегральное воздействие определяет, достигнет ли температура фактически заданного значения. При недостаточном интегральном воздействии между фактической температурой и целевым значением остаётся постоянный разброс. При чрезмерном интегральном воздействии во время запуска происходит насыщение интегратора, после чего наблюдается резкое превышение заданного значения перед выходом на стационарный режим. В течение длительного периода приближения интегратор накапливает ошибку и затем одномоментно выпускает весь накопленный выходной сигнал.
Действие производной составляющей формирует окончательный характер переходного процесса и способствует подавлению перерегулирования. Оно наиболее эффективно в процессах, где нагреватель реагирует быстро по сравнению с тепловой ёмкостью объекта. В инертных процессах производная составляющая фиксирует медленное изменение температуры и практически не оказывает влияния. В шумных процессах она воспринимает колебания показаний датчика и вызывает хаотичные изменения выходного сигнала.
| Параметр | Слишком низкое | В самый раз | Слишком высокое |
|---|---|---|---|
| Пропорциональное | Медленный отклик, большая остаточная погрешность | Быстрый отклик, приемлемое перерегулирование | Колебания, чрезмерное перерегулирование |
| Интегральный | Постоянный сдвиг относительно заданного значения | Ошибка устраняется за разумное время | Перерегулирование при запуске, колебательный процесс |
| Производный | Перерегулирование при приближении к заданному значению, медленное затухание переходного процесса | Плавное приближение, снижение перерегулирования | Усиление шума, нестабильный выход |
Практическая отправная точка, которая обычно работает
Универсального рецепта настройки ПИД-регулятора не существует, однако существует отправная точка, применимая к удивительно большому числу температурных контуров. Установите пропорциональную полосу так, чтобы она составляла примерно пять–десять процентов от ожидаемого диапазона температур. Установите время интегрирования в несколько минут. Оставьте производную равной нулю.
От этой отправной точки пропорциональную полосу можно сузить, если приближение к заданному значению происходит слишком медленно, или расширить, если возникают колебания. Время интегрирования можно сократить, если сохраняется постоянный статический сдвиг, или увеличить, если при запуске наблюдается чрезмерный выброс. Производную можно ввести только после того, как пропорциональная и интегральная составляющие уже достаточно стабильно работают, и только в том случае, если выброс остаётся проблемой, которую невозможно решить корректировками пропорциональной и интегральной составляющих.
Процесс с большим нагревателем по сравнению с нагрузкой требует более широкой пропорциональной полосы и более длительного интегрального времени, чем процесс с малым нагревателем и лёгкой нагрузкой. Соотношение мощности нагревателя к тепловой массе определяет, насколько агрессивно может действовать регулятор до наступления неустойчивости.
Метод Циглера–Николса и причины необходимости его адаптации
Метод Циглера–Николса по предельной чувствительности — наиболее часто упоминаемая процедура настройки в учебниках по системам управления. Процедура заключается в том, чтобы установить интегральную и дифференциальную составляющие равными нулю, а затем постепенно увеличивать пропорциональный коэффициент до тех пор, пока система не начнёт непрерывно колебаться. Коэффициент усиления, при котором это происходит, называется предельным коэффициентом усиления, а период колебаний — предельным периодом. На основе этих двух значений в учебниках приводятся формулы для расчёта пропорциональной, интегральной и дифференциальной настроек.
Проблема заключается в том, что формулы Циглера–Николса были разработаны для процессов, в которых соотношение затухания амплитуды в четверть считалось допустимым. При регулировании температуры такой уровень колебаний почти никогда не является допустимым. Данный метод даёт лишь исходную точку, а не окончательное решение. Обычно необходимо уменьшить пропорциональный коэффициент усиления и увеличить время интегрирования, чтобы перевести систему в диапазон, в котором температура стабильна достаточно для производственных нужд.
Более практичной адаптацией является использование результата по Циглеру–Николсу с последующим уменьшением пропорционального коэффициента усиления вдвое, увеличением времени интегрирования вдвое и сохранением значения времени дифференцирования на уровне, полученном по Циглеру–Николсу. Эта консервативная версия жертвует скоростью реакции ради значительно большей устойчивости — что обычно является правильным компромиссом при регулировании температуры.
Урок химического завода
На заводе специальных химических веществ контур регулирования температуры реактора был настроен с агрессивными параметрами, обеспечившими отличный отклик на изменения заданного значения, однако возникали колебания каждый раз при загрузке новой партии сырья. Колебания были вызваны интегральной составляющей, время интегрирования которой было установлено слишком малым, из-за чего регулятор реагировал на обычные шумы процесса. Увеличение времени интегрирования в три раза устранило колебания без заметного замедления отклика на реальные изменения заданного значения.
Контроллеры Suosite поддерживают общепринятые соглашения по параметрам и обеспечивают как автоматическую, так и ручную настройку. Для производителей панелей, использующих единую платформу контроллеров, единообразное поведение параметров во всём ассортименте продукции упрощает процесс настройки и сокращает кривую обучения при переходе между проектами.